
میکروچیپ تراشه ATFCD52 را معرفی کرد؛ گامی تازه برای حس لامسه در دست رباتها
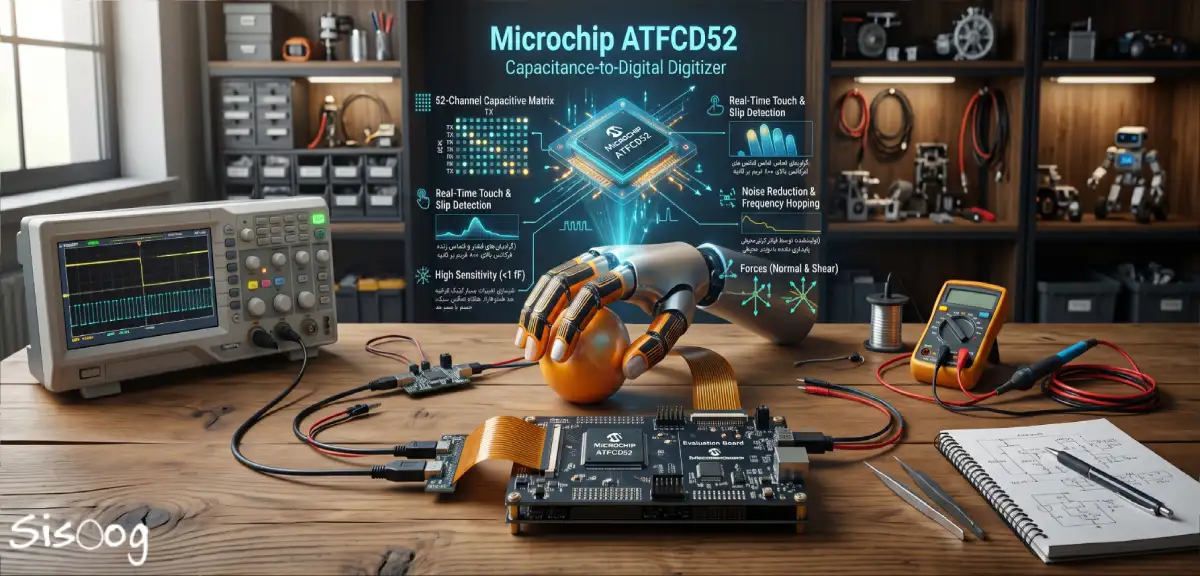
شرکت Microchip Technology از تراشه جدیدی با نام ATFCD52 رونمایی کرده است که برای دریافت و دیجیتالسازی اطلاعات حسگرهای لمسی خازنی طراحی شده است. این تراشه میتواند تغییرات بسیار کوچک ظرفیت خازنی را در سطح یک حسگر تشخیص دهد و دادههایی تولید کند که برای کنترل نیروی گرفتن اجسام و شناسایی شروع لغزش در دست رباتها کاربرد دارند.
یکی از چالشهای مهم در توسعه رباتهای پیشرفته، توانایی تشخیص تماس فیزیکی با اجسام است. دوربینها به ربات کمک میکنند موقعیت و شکل یک جسم را تشخیص دهد، اما برای اینکه ربات بتواند یک جسم ظریف را بدون آسیبدیدگی بردارد، باید اطلاعاتی از وضعیت تماس و تغییرات فشار در اختیار داشته باشد.
Microchip با معرفی ATFCD52 تلاش کرده بخشی از این نیاز را در سطح سختافزار حسگر برطرف کند.
تراشه ATFCD52 چیست؟
ATFCD52 یک مبدل ظرفیت خازنی به داده دیجیتال یا Capacitance Digitizer است.
این تراشه به آرایهای از الکترودهای خازنی متصل میشود و تغییرات ظرفیت خازنی در نقاط مختلف آرایه را اندازهگیری میکند. دادههای تولیدشده سپس در اختیار یک پردازنده خارجی قرار میگیرند تا برای تشخیص تماس، تخمین نیرو یا کنترل حرکت استفاده شوند. در واقع ATFCD52 خودِ حسگر مکانیکی یا پردازنده هوش مصنوعی نیست؛ بلکه بخش الکترونیکی دریافت سیگنال از حسگر را تشکیل میدهد.
این تمایز مهم است، زیرا برای ساخت یک انگشت رباتیک حساس به لمس، علاوه بر تراشه به ساختار حسگر، مواد انعطافپذیر، پردازنده و الگوریتمهای پردازش داده نیز نیاز داریم.
حسگر لمسی خازنی چگونه کار میکند؟
اساس عملکرد حسگرهای لمسی خازنی بر تغییر ظرفیت خازنی استوار است. ظرفیت خازنی به عواملی مانند فاصله الکترودها، سطح مؤثر آنها و ویژگیهای دیالکتریک ماده میان الکترودها بستگی دارد.
رابطه ساده ظرفیت خازنی برای یک خازن صفحات موازی به شکل زیر است:

در حسگرهای لمسی انعطافپذیر، وقتی جسمی به سطح حسگر فشار وارد میکند، ساختار مکانیکی حسگر تغییر شکل میدهد. این تغییر شکل میتواند فاصله یا همپوشانی مؤثر الکترودها را تغییر دهد و در نتیجه ظرفیت خازنی تغییر کند. تراشه ATFCD52 این تغییرات کوچک را اندازهگیری و به داده دیجیتال تبدیل میکند.
برای مثال، اگر سطح یک انگشت رباتیک به یک جسم برخورد کند، تغییرات ظرفیت خازنی در نقاط مختلف آرایه میتواند الگوی تماس را نشان دهد. پردازنده خارجی با تحلیل این الگو و استفاده از کالیبراسیون مناسب میتواند اطلاعاتی درباره توزیع تماس و تغییرات نیرو استخراج کند.
مشخصات فنی تراشه ATFCD52
بر اساس اطلاعات رسمی Microchip، ویژگیهای اصلی این تراشه عبارتاند از:
| ویژگی | مشخصات |
| مدل تراشه | ATFCD52 |
| نوع قطعه | مبدل ظرفیت خازنی به دیجیتال |
| تعداد خطوط حسگر | حداکثر ۵۲ خط |
| خطوط فرستنده (TX) | حداکثر ۳۲ خط |
| خطوط گیرنده (RX) | حداکثر ۲۰ خط |
| تعداد مدارهای دریافت آنالوگ موازی | ۲۰ |
| نرخ دریافت داده | تا ۸۰۰ فریم بر ثانیه برای آرایه ۱۰×۱۰ |
| حساسیت | تشخیص تغییرات کمتر از ۱ فمتوفاراد |
| کاهش نویز | Frequency Hopping و Oversampling |
| کاربردها | رباتیک، حسگرهای پوشیدنی، کنترلرهای AR/VR و پوست الکترونیکی |
تفاوت ۵۲ کانال با ۶۴۰ نقطه حسگر چیست؟
یکی از نکات مهم در مشخصات این تراشه، تفاوت میان تعداد خطوط و تعداد نقاط قابل اندازهگیری است. ATFCD52 از حداکثر ۳۲ خط TX و ۲۰ خط RX پشتیبانی میکند. در یک آرایه ماتریسی، محل تقاطع این خطوط میتواند یک نقطه اندازهگیری ظرفیت خازنی باشد.
بنابراین در پیکربندی حداکثری:
۳۲ × ۲۰ = ۶۴۰ نقطه اندازهگیری بالقوه
این عدد به معنی وجود ۶۴۰ کانال الکترونیکی مستقل در تراشه نیست. تراشه ۵۲ خط ارتباطی حسگر دارد که با آرایش ماتریسی میتوانند تعداد بیشتری نقطه اندازهگیری ایجاد کنند.
تعداد نقاط عملی و نرخ دریافت داده به طراحی آرایه و تنظیمات اندازهگیری وابسته است.
چرا نرخ ۸۰۰ فریم بر ثانیه اهمیت دارد؟
Microchip اعلام کرده است که ATFCD52 میتواند برای یک آرایه ۱۰×۱۰، دادهها را با نرخ حداکثر ۸۰۰ فریم بر ثانیه دریافت کند. در این حالت، فاصله زمانی میان دو فریم تقریباً برابر است با: یعنی تراشه در شرایط اعلامشده میتواند تقریباً هر ۱٫۲۵ میلیثانیه یک مجموعه جدید از دادههای حسگر را تولید کند.

این ویژگی برای تشخیص تغییرات سریع تماس اهمیت دارد. فرض کنید یک ربات در حال برداشتن یک لیوان است. اگر لیوان شروع به لغزش کند، سامانه باید تغییرات تماس را سریع تشخیص دهد و در صورت نیاز نیروی گرفتن را اصلاح کند.
دریافت سریع دادههای حسگر میتواند به تشخیص زودهنگام این وضعیت کمک کند. البته نرخ ۸۰۰ فریم بر ثانیه به معنی زمان واکنش ۱٫۲۵ میلیثانیهای کل ربات نیست. تأخیر پردازش داده، ارتباط با کنترلر و زمان پاسخ موتور نیز در عملکرد نهایی نقش دارند.
حساسیت کمتر از یک فمتوفاراد یعنی چه؟
یکی از ویژگیهای قابلتوجه ATFCD52، توانایی تشخیص تغییرات ظرفیت خازنی کمتر از یک فمتوفاراد است. هر فمتوفاراد برابر است با:

برای درک بهتر این مقدار، یک فمتوفاراد معادل یکهزارم پیکوفاراد است. این حساسیت بالا به تراشه اجازه میدهد تغییرات بسیار کوچک در ساختار حسگر را شناسایی کند؛ تغییراتی که ممکن است هنگام تماس سبک با یک جسم ایجاد شوند. با این حال، حساسیت کمتر از یک فمتوفاراد به معنی اندازهگیری مستقیم نیرو با دقت مشخص نیست.
برای تبدیل تغییرات ظرفیت خازنی به نیرو، باید رفتار مکانیکی حسگر شناخته شود و سامانه کالیبره شده باشد. جنس ماده انعطافپذیر، هندسه الکترودها، دما و شرایط تماس همگی بر نتیجه اثر میگذارند.
مقابله با نویز الکتریکی
در یک ربات صنعتی، مدار حسگر در کنار منابع متعددی از نویز الکتریکی کار میکند؛ از جمله:
- درایورهای موتور و سرووموتورها
- منابع تغذیه سوئیچینگ
- اینورترها و مدارهای قدرت
- کابلهای ارتباطی و سایر تجهیزات الکترونیکی
این نویزها ممکن است تشخیص تغییرات بسیار کوچک ظرفیت خازنی را دشوار کنند. Microchip برای بهبود عملکرد ATFCD52 از دو روش مهم استفاده کرده است.
- Frequency Hopping: در این روش، فرکانس مورد استفاده برای اندازهگیری تغییر میکند تا اثر تداخل در یک فرکانس خاص کاهش پیدا کند.
- Oversampling: در این روش، نمونهبرداری اضافی و پردازش نمونهها میتواند به کاهش اثر نویز تصادفی و پایدارتر شدن نتایج کمک کند.
این قابلیتها بهویژه در محیطهایی اهمیت دارند که حسگر لمسی نزدیک مدارهای قدرت و موتورهای الکتریکی قرار گرفته است.
کاربرد ATFCD52 در دست رباتهای انساننما
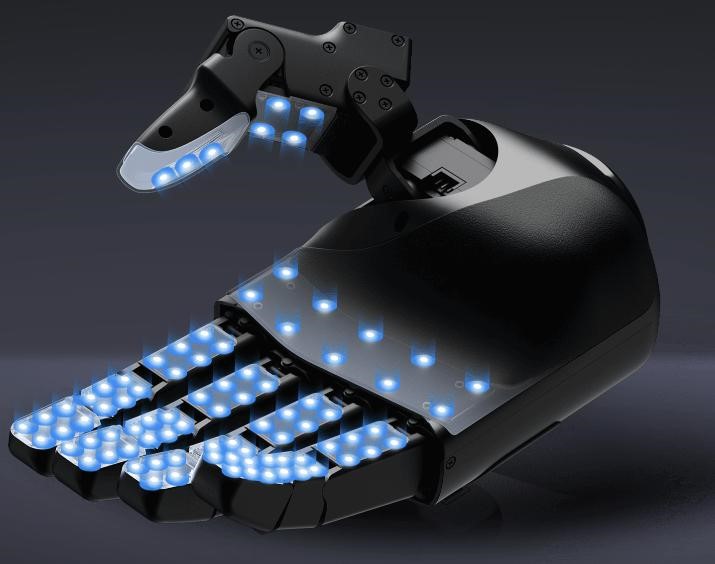
یکی از کاربردهای اصلی این تراشه، استفاده در دست رباتهای پیشرفته و رباتهای انساننما (Humanoid) است. برای گرفتن یک جسم، ربات باید علاوه بر موقعیت جسم، وضعیت تماس میان انگشتان و سطح آن را نیز درک کند. برای مثال، هنگام برداشتن یک میوه نرم، فشار بیشازحد میتواند باعث آسیبدیدگی آن شود. از طرف دیگر، اگر فشار کافی نباشد، میوه ممکن است از میان انگشتان ربات بلغزد.
یک سامانه حسگر لمسی میتواند دادههایی از تغییر شکل سطح حسگر در اختیار پردازنده قرار دهد. پردازنده نیز با استفاده از الگوریتم مناسب میتواند نیروی عمودی تماس (Normal Force) و مؤلفههای برشی (Shear Force) را تخمین بزند.
نیروی عمودی تقریباً در راستای عمود بر سطح تماس وارد میشود؛ درحالیکه نیروی برشی در راستای مماس بر سطح قرار دارد و میتواند با شروع لغزش ارتباط داشته باشد. اطلاعات این نیروها به کنترلر کمک میکنند تا فرمان مناسب برای اصلاح نیروی گرفتن جسم را صادر کند. البته استخراج دقیق نیروی عمودی و برشی به ساختار حسگر و الگوریتم پردازش بستگی دارد و ATFCD52 بهتنهایی این نیروها را محاسبه نمیکند.
آیاتراشه ATFCD52 به هوش مصنوعی نیاز دارد؟
خیر، استفاده از ATFCD52 الزاماً به هوش مصنوعی نیاز ندارد. برای برخی کاربردهای ساده میتوان از الگوریتمهای پردازش سیگنال و کنترل کلاسیک استفاده کرد. برای مثال، اگر تغییرات تماس از یک آستانه مشخص عبور کند، کنترلر میتواند فرمان اصلاح موقعیت یا نیرو را صادر کند.
اما در کاربردهای پیچیدهتر، مانند تشخیص الگوهای تماس یا شناسایی نوع جسم از روی دادههای لمسی، امکان استفاده از مدلهای یادگیری ماشین نیز وجود دارد. Microchip اعلام کرده است که این تراشه میتواند در کنار MCU، MPU یا FPGA استفاده شود. انتخاب پردازنده به حجم دادهها، سرعت موردنیاز و پیچیدگی الگوریتم بستگی دارد. به همین دلیل، ATFCD52 را میتوان بخشی از زیرساخت سختافزاری سامانههای Physical AI دانست؛ نه یک پردازنده هوش مصنوعی مستقل.
کاربردهای دیگر تراشه ATFCD52
اگرچه تمرکز اصلی معرفی ATFCD52 بر رباتیک است، اما این فناوری میتواند در حوزههای دیگری نیز استفاده شود.
- پوست الکترونیکی (Electronic Skin): ایجاد سطوح انعطافپذیری که بتوانند تماس و تغییر شکل را در نقاط مختلف تشخیص دهند.
- دستکشهای هوشمند: دریافت داده از تماس انگشتان و تعامل کاربر با اشیای فیزیکی.
- واقعیت مجازی و افزوده: توسعه کنترلرهایی که اطلاعات بیشتری درباره نحوه گرفتن و لمس اجسام در اختیار سامانه قرار میدهند.
- حسگرهای پوشیدنی: ساخت تجهیزات ثبت فشار یا تغییرات تماس در بخشهای مختلف بدن.
- اتوماسیون صنعتی: استفاده در ابزارهای گرفتن قطعات حساس و سامانههای جابهجایی اجسام.
برد توسعه و ابزارهای نرمافزاری
برای ارزیابی ATFCD52، شرکت Microchip برد توسعهای با نام EV-ATFCD52 ارائه کرده است.
این مجموعه شامل یک آرایه حسگر خازنی ۱۰×۱۰ و امکان اتصال حسگر سفارشی از طریق کانکتور ۸۰ پین FPC/FFC است. همچنین نرمافزار ATFCD Configurator به توسعهدهندگان اجازه میدهد پارامترهای اندازهگیری را تنظیم کنند و دادههای حسگر را بهصورت زنده مشاهده و ثبت کنند.
برای استفاده از این مجموعه در اتصال USB، برد واسط USB High Speed Bridge Board V2 با شماره EV51X39A نیز موردنیاز است که طبق اطلاعات Microchip باید جداگانه تهیه شود. در این مجموعه، از I²C برای پیکربندی و از SPI برای دریافت دادههای فریم استفاده میشود. وجود چنین ابزارهایی میتواند آزمایش مواد حسگر، طراحی الکترودها و ارزیابی عملکرد سامانه را برای توسعهدهندگان سادهتر کند.
محدودیتها و نکات طراحی تراشه ATFCD52
پیش از استفاده از این تراشه در یک پروژه عملی، باید چند نکته را در نظر گرفت:
- تراشه بهتنهایی یک حسگر کامل نیست. طراحی و ساخت آرایه الکترودها و لایه حساس به فشار بر عهده توسعهدهنده است.
- اندازهگیری ظرفیت خازنی با اندازهگیری مستقیم نیرو تفاوت دارد. برای تخمین نیرو به مدلسازی و کالیبراسیون نیاز است.
- نرخ ۸۰۰ فریم بر ثانیه برای همه آرایهها تضمین نشده است. این مقدار برای آرایه ۱۰×۱۰ اعلام شده و با تغییر ابعاد و تنظیمات حسگر ممکن است تغییر کند.
- نویز محیطی همچنان باید بررسی شود. وجود روشهای کاهش نویز، نیاز به طراحی صحیح PCB، کابلکشی و آزمون EMC را از بین نمیبرد.
- تشخیص لغزش به پردازش داده وابسته است. تراشه اطلاعات خام موردنیاز را فراهم میکند، اما عملکرد نهایی به الگوریتم و سامانه کنترلی بستگی دارد.
جمعبندی
معرفی ATFCD52 نشان میدهد که توسعه رباتهای پیشرفته تنها به پردازندههای سریعتر، دوربینهای بهتر و الگوریتمهای هوش مصنوعی وابسته نیست؛ بلکه به حسگرهایی نیز نیاز دارد که بتوانند اطلاعات دقیقتری از تماس فیزیکی با محیط فراهم کنند.
این تراشه با پشتیبانی از آرایههای متراکم خازنی، ۲۰ مدار دریافت آنالوگ موازی، حساسیت کمتر از یک فمتوفاراد و نرخ دریافت داده تا ۸۰۰ فریم بر ثانیه، امکان طراحی سامانههای لمسی سریع و حساس را فراهم میکند.
برای مهندسان الکترونیک و طراحان سیستمهای امبدد، نکته مهم این خبر، ترکیب فناوری حسگرهای خازنی با پردازش بلادرنگ و کنترل حرکت است؛ ترکیبی که میتواند در توسعه نسل جدید دستهای رباتیک، تجهیزات پوشیدنی و سامانههای تعامل انسان و ماشین نقش داشته باشد.
منابع
- اطلاعیه رسمی Microchip درباره معرفی ATFCD52 – ۱۰ نوامبر ۲۰۲۶
- صفحه رسمی محصول ATFCD52 و دسترسی به دیتاشیت
- معرفی فناوری حسگرهای لمسی خازنی Microchip
- مشخصات برد توسعه EV-ATFCD52


پالت | بازار خرید و فروش قطعات الکترونیک
قطعات اضافه و بدون استفاده همیشه یکی از سربارههای شرکتها و طراحان حوزه برق و الکترونیک بوده و هست. پالت سامانهای است که بصورت تخصصی اجازه خرید و فروش قطعات مازاد الکترونیک را فراهم میکند. فروش در پالت
آیسی | موتور جستجوی قطعات الکترونیک
سامانه آی سی سیسوگ (Isee) قابلیتی جدید و کاربردی از سیسوگ است. در این سامانه سعی شده است که جستجو، انتخاب و خرید مناسب تر قطعات برای کاربران تسهیل شود. جستجو در آیسی
سیسوگشاپ | فروشگاه محصولات Quectel
فروشگاه سیسوگ مجموعه ای متمرکز بر تکنولوژی های مبتنی بر IOT و ماژول های M2M نظیر GSM، GPS، LTE، NB-IOT، WiFi، BT و ... جایی که با تعامل فنی و سازنده، بهترین راهکارها انتخاب می شوند. برو به فروشگاه سیسوگ
سیسوگ فروم | محلی برای پاسخ پرسشهای شما
دغدغه همیشگی فعالان تخصصی هر حوزه وجود بستری برای گفتگو و پرسش و پاسخ است. سیسوگ فروم یک انجمن آنلاین است که بصورت تخصصی امکان بحث، گفتگو و پرسش و پاسخ در حوزه الکترونیک را فراهم میکند. پرسش در سیسوگ فرم
سیکار | اولین مرجع متن باز ECU در ایران
بررسی و ارائه اطلاعات مربوط به ECU (واحد کنترل الکترونیکی) و نرمافزارهای متن باز مرتبط با آن برو به سیکار
سیسوگ با افتخار فضایی برای اشتراک گذاری دانش شماست. برای ما مقاله بنویسید.