معماری نوین Edge AI: چگونه پردازش هوش مصنوعی روی بکپلاین PLC جایگزین کامپیوترهای صنعتی شد؟
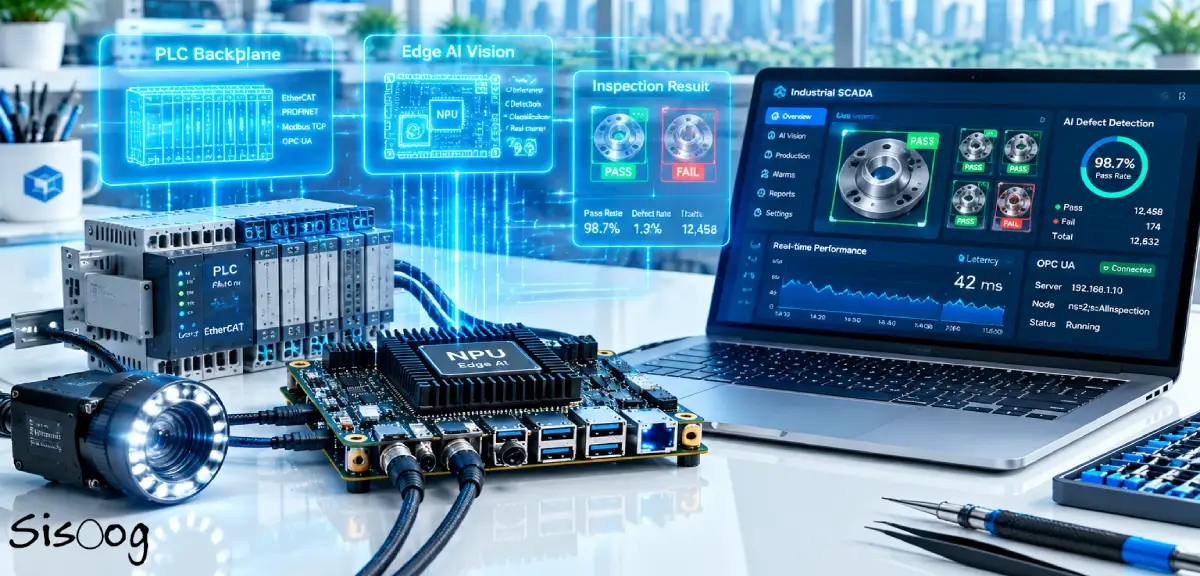
برای دههها، بازرسی بصری قطعات در خطوط صنعتی طبق یک الگوی کلاسیک اجرا میشد: دوربین صنعتی تصاویر را از طریق پروتکل های USB یا GigE Vision به یک PC صنعتی (IPC) مجزا ارسال میکرد، نرمافزارهای پردازش تصویر کلاسیک الگوها را تطبیق میدادند و در نهایت یک خروجی دیجیتال ساده (Pass/Fail) از طریق کارت I/O یا فیلدباس به PLC فرستاده میشد.
این معماری همواره با سه چالش بنیادین برای طراحان سیستمهای کنترل و مهندسین الکترونیک همراه بود:
- تأخیر غیرقطعی (Non-Deterministic Latency): عدم توانایی سیستمعاملهای متداول روی PC در تضمین پاسخهای Hard Real-Time.
- قابلیت اطمینان پایین در محیطهای سخت صنعتی: نیاز به فنهای خنککننده و قطعات متحرک، و آسیبپذیری در برابر نویز و گرمای بالای تابلوهای برق.
- شکاف لایه داده میان کنترل و مانیتورینگ: عدم تبادل ساختاریافته متادیتا میان فرآیند بازرسی و پلتفرمهای SCADA/MES.
امروزه با بلوغ سیلیکونهای شتابدهنده هوش مصنوعی کممصرف (Low-Power Edge AI Silicon)، پارادایم بازرسی تغییر یافته و شاهد ادغام مستقیم Edge AI Vision در لایه سختافزار کنترل (PLC/PAC) و انتقال متادیتای غنی به SCADA هستیم.
معماری لایه سختافزار: پردازش تصویر روی بکپلاین PLC
در معماریهای مدرن، سیستم بینایی ماشین دیگر یک جزیره محاسباتی مجزا نیست، بلکه به عنوان یک ماژول اکستنشن مستقیم روی گذرگاه بکپلاین (Backplane Bus) کنترلر قرار میگیرد.
+——————————————————-+
| سیستم کنترل صنعتی (PAC/PLC) |
| |
| +—————+ بکپلاین پرسرعت +————–+ |
| | ماژول پردازنده | <===================> | ماژول ویژن | |
| | CPU / RTOS | (PCIe / eBUS / LVDS) | (SoC + NPU) | |
| +——-+——-+ +——-+——+ |
+———–|—————————————-|——–+
| (Industrial Ethernet) | (MIPI CSI-2 / GigE)
v v
[درایورهای سروو / I/O] [سنسور تصویر / دوربین]
اجزای اصلی ماژولهای پردازش تصویر یکپارچه
- تراشههای هیبریدی SoC / SoM : استفاده از تراشههای صنعتی مجهز به هستههای ناهمگن (Heterogeneous Computing ) شامل هستههای پردازشی ARM Cortex-A/R به همراه شتابدهندههای اختصاصی هوش مصنوعی (NPU) با توان محاسباتی ۱ تا ۳۰ TOPS.
- استفاده از FPGA و SoCs مبتنی بر Zynq : در کاربردهایی که نیازمند پیشپردازش فیلترهای تصویری مانند (Sobel، Gaussian، Debayering ) با نرخ کلاک نانوثانیهای و فریمریت بالا هستند، FPGAها پردازش خطی تصویر را موازیسازی کرده و فریمهای نرمالشده را به NPU تحویل میدهند.
- اتصال مستقیم به باس داخلی: داده حاصل از استنتاج (مانند مختصات نقص، زاویه دوران قطعه و کلاس خطا) از طریق گذرگاه داخلی با سرعت گیگابیتی مستقیماً وارد حافظه مشترک PLC میشود و نیازی به کابلکشی خارجی و پروتکلهای واسط نیست.
ملاحظات الکترونیک، سیگنال و توان (Hardware Engineering Constraints)
طراحی یا انتخاب این سختافزارها نیازمند رعایت الزامات مهندسی برق است:
- مدیریت حرارتی و مصرف انرژی (Thermal Dissipation):
- ماژولهای نصبشده در رکهای DIN-Rail معمولاً در فضاهای بسته تابلوهای برق (IP54/IP65) و در دمای کاری بین ۲۰- تا ۶۰+ درجه سانتیگراد کار میکنند.
- استفاده از خنککنندههای پسیو (Fanless) الزامی است.
- مدلهای هوش مصنوعی باید از نظر بازدهی توان بر وات (TOPS/Watt) بهینهسازی شوند. استفاده از شتابدهندههای بهینه با مصرف زیر ۱۰ وات اولویت دارد.
- پایداری EMC/EMI و ایمنی ولتاژ ورودی:
- دوربینهای مستقر در نزدیکی موتورهای القایی و اینورترها (VFD) در معرض تداخلهای شدید الکترومغناطیسی قرار دارند.
- خطوط تغذیه دوربین (PoE یا منبع ۲۴ ولت صنعتی) باید مجهز به حفاظتهای TVS، ایزولاسیون اپتوکوپلری در ورودیهای Trigger/Strobe و فیلترهای فریت مناسب باشند تا نویز سوئیچینگ مانع از تریگر کاذب نشود.
پایپلاین مدلهای هوش مصنوعی: از آموزش تا استنتاج فشرده در لبه
شبکههای عصبی پیچیده CNN بدون فشردهسازی قابلیت اجرا در چرخه اسکن میلیثانیهای PLC را ندارند. پایپلاین فنی آمادهسازی مدل شامل مراحل زیر است:
- آموزش (Training): مدلهای سبک مبتنی بر معماریهای MobileNetV4، EfficientNet یا نسخههای سفارشی YOLO برای وظایف Object Detection و Segmentation آموزش داده میشوند.
- هرس و کوانتیزاسیون (Pruning & Quantization): تبدیل وزنها از حالت ممیز شناور (FP32) به اعداد صحیح ۸ بیتی (INT8) یا ۴ بیتی (INT4) که حجم حافظه SRAM مصرفی را کاهش داده و بهرهوری NPU را چند برابر میکند.
- کامپایل اختصاصی موتور استنتاج: تبدیل مدل از فرمت ONNX به باینری بهینهشده برای معماری تراشه مقصد توسط کامپایلرهایی نظیر TensorRT، OpenVINO یا کامپایلرهای اختصاصی ابزارهای صنعتی.
[دیتاست صنعتی]
↓
[مدل پایه (FP32)] ──> [هرس ساختاریافته (Pruning)]
↓
[کوانتیزاسیون به INT8]
↓
[تولید باینری NPU از طریق ONNX] ──> [اجرا در چرخه اسکن PLC (Real-Time Run)]
چرخه بلادرنگ (Real-Time Determinism) و هماهنگی با فرآیند کنترل
یکی از حیاتیترین پارامترها برای مهندسین اتوماسیون، هماهنگی زمان استنتاج با زمان چرخه اسکن برنامه کنترل (PLC Scan Cycle) است:
- Triggering سختافزاری: فرمان تصویربرداری توسط انکودر متصل به خط تولید یا ماژول ورودی سریع (Fast I/O) صادر میشود (تأخیر در مقیاس میکروثانیه).
- Deterministic Inference: زمان اجرای مدل استنتاج هوش مصنوعی باید دارای بیشینه مشخص (Upper Bound) باشد. برای خطوطی با سرعت بالا (مثلاً ۳۰ قطعه در ثانیه)، کل فرآیند دریافت فریم، پردازش توسط NPU و قرارگیری نتیجه در حافظه PLC نباید بیش از ۱۵ تا ۲۵ میلیثانیه زمان ببرد.
- اقدام کنترلی مستقیم: مقادیر بهدستآمده بلافاصله در لاجیک کنترلی) مانند کدهای ( IEC 61131-3 مصرف میشوند؛ به عنوان مثال فرمان پرتاب قطعه معیوب توسط جک پنوماتیک یا هدایت ربات دلتا برای Pick and Place
نحوه اتصال به پلتفرمهای SCADA و معماری تبادل داده
در سامانههای قدیمی، ارسال تصاویر به SCADA پهنای باند شبکه اترنت صنعتی را به شدت اشباع میکرد. در معماری یکپارچه Edge AI
- جداسازی ترافیک داده: تصویر با حجم بالا در همان لایه Edge و داخل حافظه ماژول پردازش و دور ریخته میشود (یا صرفاً در صورت بروز عیب، فریم متناظر ذخیره میگردد).
- ارسال متادیتا از طریق OPC UA: متادیتای خروجی شامل:
- ماتریس ابعادی قطعه
- کلاس نقص کیفی (Defect Class)
- ضریب اطمینان مدل (Confidence Score)
- زمان اجرای استنتاج (Execution Latency)
این دادهها بر بستر پروتکلهای استاندارد مانند (OPC UA) با پروفایلهای (TSN یا MQTT Sparkplug B) در قالب متغیرهای ساختاریافته مستقیماً به بانک اطلاعاتی SCADA ارسال میشوند. نتیجه، امکان رسم بیدرنگ نمودارهای آماری کنترل فرآیند (SPC)، محاسبه دقیق OEE و نظارت بدون اشغال پهنای باند شبکه محلی است.
بررسی نمونههای پیادهسازی صنعتی
- بکوف (Beckhoff Automation) – پلتفرم TwinCAT Vision: بکوف پردازش تصویر را مستقیماً در هسته RTOS به همراه لاجیک کنترل اجرا میکند. با انتقال توابع ماشین ویژن به چرخه کنترل همگامشده با EtherCAT، زمان تأخیر به کمتر از چند صد میکروثانیه رسیده است.
- زیمنس (Siemens) – ماژولهای TM NPU در سری S7-1500: زیمنس با ارائه ماژولهای سختافزاری پردازش عصبی مانند ماژول (S7-1500 TM NPU)، اجازه میدهد کارتهای شتابدهنده بر پایه تراشههای هوش مصنوعی در کنار پردازنده اصلی مستقر شوند و از طریق رابطهای استاندارد، تصویر را پردازش کرده و نتیجه را در تگهای دیتابلاک (DB) تحویل دهند.
نتیجهگیری
ادغام بینایی ماشین مبتنی بر Edge AI در کنترلرهای صنعتی، فرآیند کنترل کیفیت را از یک سیستم الحاقی و غیرقطعی، به یکی از حلقههای بازخورد داخلی کنترل زمانواقعی تبدیل کرده است. برای مهندسین برق و الکترونیک، تسلط بر تلاقی این سه حوزه — الکترونیک دیجیتال (NPU/FPGA)، پایداری سیگنال در فیلد و پروتکلهای شبکههای زمانواقعی صنعتی — کلید طراحی تجهیزات نسل چهارم صنعت (Industry 4.0) خواهد بود.
منابع و مراجع فنی:

پالت | بازار خرید و فروش قطعات الکترونیک
قطعات اضافه و بدون استفاده همیشه یکی از سربارههای شرکتها و طراحان حوزه برق و الکترونیک بوده و هست. پالت سامانهای است که بصورت تخصصی اجازه خرید و فروش قطعات مازاد الکترونیک را فراهم میکند. فروش در پالت
آیسی | موتور جستجوی قطعات الکترونیک
سامانه آی سی سیسوگ (Isee) قابلیتی جدید و کاربردی از سیسوگ است. در این سامانه سعی شده است که جستجو، انتخاب و خرید مناسب تر قطعات برای کاربران تسهیل شود. جستجو در آیسی
سیسوگشاپ | فروشگاه محصولات Quectel
فروشگاه سیسوگ مجموعه ای متمرکز بر تکنولوژی های مبتنی بر IOT و ماژول های M2M نظیر GSM، GPS، LTE، NB-IOT، WiFi، BT و ... جایی که با تعامل فنی و سازنده، بهترین راهکارها انتخاب می شوند. برو به فروشگاه سیسوگ
سیسوگ فروم | محلی برای پاسخ پرسشهای شما
دغدغه همیشگی فعالان تخصصی هر حوزه وجود بستری برای گفتگو و پرسش و پاسخ است. سیسوگ فروم یک انجمن آنلاین است که بصورت تخصصی امکان بحث، گفتگو و پرسش و پاسخ در حوزه الکترونیک را فراهم میکند. پرسش در سیسوگ فرم
سیکار | اولین مرجع متن باز ECU در ایران
بررسی و ارائه اطلاعات مربوط به ECU (واحد کنترل الکترونیکی) و نرمافزارهای متن باز مرتبط با آن برو به سیکار
سیسوگ با افتخار فضایی برای اشتراک گذاری دانش شماست. برای ما مقاله بنویسید.