
استاندارد ISO 21423:2026 منتشر شد؛ تعاملپذیری و ارتباط رباتهای متحرک صنعتی
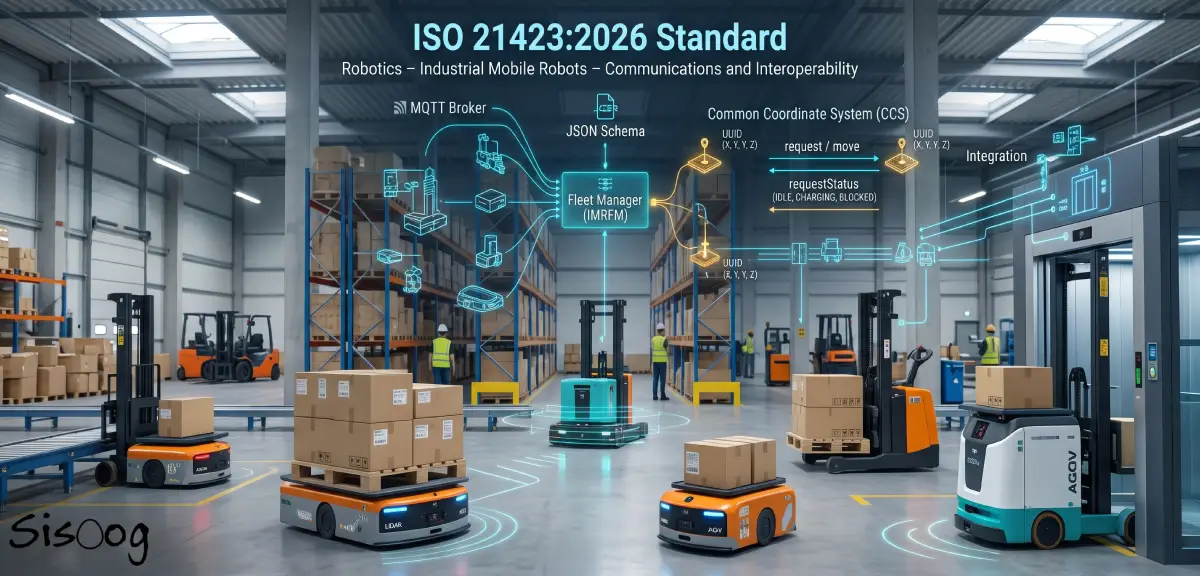
در کارخانهها و انبارهای هوشمند، استفاده از رباتهای متحرک برای جابهجایی مواد، انتقال قطعات و تغذیه خطوط تولید بهسرعت در حال گسترش است. این رباتها که با نامهای AMR و AGV شناخته میشوند، میتوانند بخش زیادی از فعالیتهای لجستیکی داخل کارخانه را بهصورت خودکار انجام دهند. اما با افزایش تعداد رباتها، یک چالش مهم به وجود میآید: اگر یک کارخانه از رباتهای چند شرکت مختلف استفاده کند، این تجهیزات چگونه باید وقعیت، وضعیت، مأموریتها و اطلاعات حرکتی خود را با یکدیگر به اشتراک بگذارند؟
برای مثال، ممکن است یک انبار از رباتهای شرکت A برای حمل پالت، رباتهای شرکت B برای جابهجایی جعبهها و نرمافزار مدیریت ناوگان شرکت C استفاده کند. هر سازنده ممکن است رابط نرمافزاری، ساختار داده و روش ارتباطی مخصوص خود را داشته باشد. در نتیجه، یکپارچهسازی این تجهیزات به توسعه واسطهای اختصاصی و صرف زمان و هزینه بیشتر نیاز پیدا میکند.
برای پاسخ به این چالش، استاندارد بینالمللی ISO 21423:2026 با عنوان:
Robotics – Industrial Mobile Robots – Communications and Interoperability منتشر شده است. این استاندارد چارچوبی مشترک برای تبادل اطلاعات و ارسال درخواست میان رباتهای متحرک صنعتی، نرمافزارهای مدیریت ناوگان و سایر تجهیزات موجود در یک محیط صنعتی تعریف میکند. انجمن Association for Advancing Automation یا A3 در تاریخ ۲ نوامبر ۲۰۲۶ انتشار این استاندارد را اعلام کرد. البته تاریخ رسمی انتشار ثبتشده در وبسایت ISO، برابر با ۱۴ اکتبر ۲۰۲۶ است.
ISO 21423 دقیقاً چه مشکلی را حل میکند؟
برای درک اهمیت این استاندارد، ابتدا باید با مفهوم Interoperability یا تعاملپذیری آشنا شویم. تعاملپذیری به این معناست که تجهیزات و سامانههای مختلف بتوانند بدون نیاز به طراحی یکپارچه از ابتدا، اطلاعات مورد نیاز را با ساختاری قابلفهم برای یکدیگر تبادل کنند. در یک سیستم لجستیک صنعتی، ممکن است چند ربات از سازندگان مختلف در یک فضای مشترک حرکت کنند. هر ربات باید بتواند اطلاعاتی مانند موارد زیر را در اختیار سامانههای دیگر قرار دهد:
- موقعیت فعلی ربات در محیط کارخانه
- سرعت و جهت حرکت
- وضعیت عملیاتی و شرایط کاری
- ظرفیت حمل و مشخصات فیزیکی
- میزان شارژ باتری
- مأموریت فعلی و وضعیت اجرای آن
- آمادگی برای دریافت مأموریت جدید
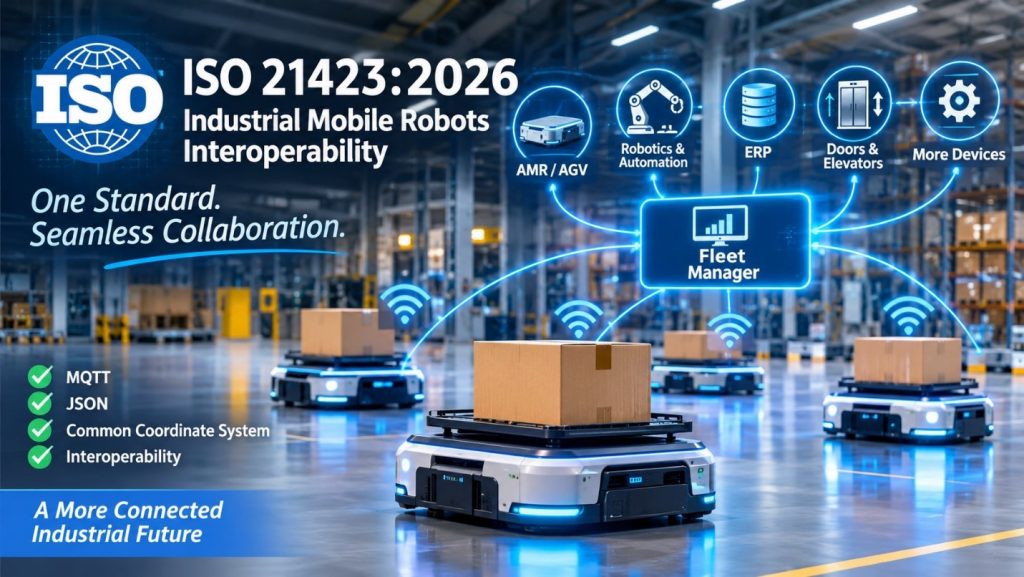
از طرف دیگر، سامانه مدیریت ناوگان نیز باید بتواند درخواستهایی مانند حرکت به یک موقعیت مشخص، توقف موقت، ادامه مأموریت یا لغو یک درخواست را برای ربات ارسال کند. استاندارد ISO 21423 برای همین تبادل اطلاعات و درخواستها، ساختار مشخصی تعریف میکند. نکته مهم این است که استاندارد فقط ارتباط میان رباتها را در نظر نمیگیرد؛ بلکه ارتباط آنها با تجهیزات و سامانههای دیگر مانند درهای خودکار، آسانسورها، سیستمهای هشدار و نرمافزارهای برنامهریزی منابع سازمانی (ERP) را نیز پوشش میدهد.
تفاوت AMR و AGV چیست؟
در این حوزه معمولاً با دو اصطلاح AMR و AGV روبهرو میشویم:
- AGV یا Automated Guided Vehicle: وسیله نقلیه هدایتشونده خودکار است که معمولاً مسیر حرکت آن با زیرساختهایی مانند نوار مغناطیسی، خطوط مشخصشده، رفلکتورها یا مسیرهای از پیش تعریفشده تعیین میشود.
- AMR یا Autonomous Mobile Robot: ربات متحرک خودمختاری است که با استفاده از حسگرهایی مانند LiDAR، دوربین، انکودر و الگوریتمهای مکانیابی و مسیریابی میتواند محیط را درک کند و مسیر حرکت خود را با توجه به شرایط تغییر دهد. البته این دو مفهوم در عمل همیشه مرزبندی کاملاً یکسانی ندارند. استاندارد ISO 21423 از اصطلاح عمومیتر Industrial Mobile Robot یا IMR استفاده میکند. در تعریف این استاندارد، ربات صنعتی متحرک میتواند بهصورت خودمختار یا هدایتشده در محیط صنعتی حرکت کند. بنابراین دامنه استاندارد صرفاً به رباتهای کاملاً خودمختار محدود نمیشود.
معماری ارتباطی در ISO 21423
در این استاندارد سه گروه اصلی از موجودیتها در نظر گرفته شدهاند:
۱. ربات متحرک صنعتی (IMR) این بخش شامل خود ربات و تجهیزات یکپارچهشده با آن است. ربات باید بتواند اطلاعات هویتی، مشخصات فنی، موقعیت، وضعیت عملیاتی و قابلیتهای خود را منتشر کند. برای مثال، یک ربات حمل بار میتواند اطلاعاتی مانند شناسه یکتا، سازنده، مدل، ابعاد، ظرفیت حمل، سرعت نامی و وضعیت باتری را در اختیار سامانه مدیریت ناوگان قرار دهد.
۲. مدیر ناوگان رباتها (IMR Fleet Manager)مدیر ناوگان یا IMRFM نرمافزاری است که وظیفه پایش و هماهنگی یک یا چند ربات متحرک را بر عهده دارد. این سامانه میتواند وظایفی مانند موارد زیر را انجام دهد:
- دریافت وضعیت رباتها
- هماهنگی مأموریتها
- مدیریت سفارشهای جابهجایی
- هماهنگی شارژ و پارک رباتها
- مدیریت ترافیک و مسیرهای حرکتی
- تبادل اطلاعات با سایر سامانههای کارخانه
به کمک این لایه، مدیریت چند ربات از برندهای مختلف سادهتر میشود.
۳. تجهیزات و سامانههای جانبی گروه سوم شامل تجهیزاتی است که در محیط صنعتی با رباتها تعامل دارند؛ از جمله:
- سیستمهای ERP
- تجهیزات تولیدی و ماشینآلات
- آسانسورها
- درهای خودکار
- سیستمهای هشدار
- سایر تجهیزات زیرساختی کارخانه
برای مثال، یک ربات میتواند برای انتقال قطعه به طبقه دیگر نیاز به استفاده از آسانسور داشته باشد. در یک پیادهسازی سازگار با این استاندارد، اطلاعات و درخواستهای لازم میتوانند میان ربات، مدیر ناوگان و سیستم کنترل آسانسور تبادل شوند.
بخش فنی مهم: MQTT و JSON در ISO 21423
یکی از نکات مهم این استاندارد، استفاده از فناوریهای شناختهشده در ارتباطات نرمافزاری است. استاندارد ISO 21423 برای تبادل پیامها به دو مؤلفه اصلی متکی است:
۱. MQTT برای انتقال پیامها
این استاندارد به ISO/IEC 20922 ارجاع میدهد که مشخصات MQTT نسخه 3.1.1 را تعریف میکند. پروتکل MQTT چیست؟ یک پروتکل سبک مبتنی بر الگوی Publish/Subscribe است. در این روش، فرستنده و گیرنده الزاماً ارتباط مستقیم و اختصاصی با یکدیگر ندارند؛ بلکه پیامها از طریق یک Broker مبادله میشوند. برای مثال، ربات میتواند اطلاعات موقعیت خود را در یک Topic مشخص منتشر کند و مدیر ناوگان یا سایر سامانههای مجاز، آن اطلاعات را دریافت کنند. استفاده از این الگو باعث میشود تعداد زیادی ربات و سامانه بتوانند بدون ایجاد ارتباط نقطهبهنقطه جداگانه، اطلاعات خود را تبادل کنند.
۲. JSON برای ساختار دادهها
ساختار پیامها بر اساس استاندارد ISO/IEC 21778 و قالب JSON تعریف شده است. در نتیجه، فقط روش انتقال پیام مشخص نیست؛ بلکه ساختار دادهها و فیلدهای مورد نیاز نیز در قالب Schema و قالبهای پیام تعریف شدهاند. این موضوع اهمیت زیادی دارد؛ زیرا اگر دو سازنده از MQTT استفاده کنند اما ساختار پیامهایشان متفاوت باشد، صرفاً استفاده از یک پروتکل مشترک برای تعاملپذیری کافی نخواهد بود. در ISO 21423، پیوست A ساختارهای JSON را تعریف میکند، پیوست B به Topicها و قالب پیامها میپردازد و پیوست C ساختار درخواستها و وضعیت اجرای آنها را مشخص میکند.
سیستم مختصات مشترک؛ چگونه چند ربات یک موقعیت را یکسان میفهمند؟
یکی از چالشهای مهم در استفاده از رباتهای چند سازنده، تفاوت نقشهها و سیستمهای مختصات آنهاست. فرض کنید دو ربات در یک انبار فعالیت میکنند. هر ربات نقشه محیط را بهصورت مستقل ساخته و مبدأ مختصات مخصوص خود را دارد. در نتیجه، ممکن است یک نقطه فیزیکی یکسان در نقشه این دو ربات با مختصات متفاوتی نمایش داده شود. استاندارد ISO 21423 برای حل این مسئله مفهومی به نام Common Coordinate System یا CCS تعریف میکند. در این روش، تمام رباتها و مدیران ناوگان فعال در یک فضای فیزیکی مشترک باید از یک سیستم مختصات مرجع استفاده کنند.
مهمترین ویژگیهای CCS عبارتاند از:
- سیستم مختصات سهبعدی با محورهای X، Y و Z
- تعیین یک نقطه بهعنوان مبدأ مختصات (0,0,0)
- بیان موقعیتها بر حسب متر
- تعریف حداقل سه نقطه مرجع برای ایجاد ارتباط میان نقشههای مستقل
- اختصاص شناسه یکتا (UUID) به نقاط مرجع
این نقاط مرجع میتوانند گوشههای ساختمان، نقاط مشخص روی دیوار یا نشانگرهای فیزیکی نصبشده در محیط باشند. هر ربات یا مدیر ناوگان با استفاده از نقاط مرجع مشترک میتواند مختصات نقشه محلی خود را به سیستم مختصات مشترک تبدیل کند. به این ترتیب، اگر ربات A موقعیت خود را در یک نقطه مشخص اعلام کند، ربات B و مدیر ناوگان نیز میتوانند همان موقعیت را در چارچوب مشترک تفسیر کنند. این موضوع برای نمایش موقعیت چند ربات روی یک نقشه، مدیریت ترافیک و هماهنگی عملیات در فضای مشترک اهمیت زیادی دارد.
چه اطلاعاتی میان رباتها تبادل میشود؟
ISO 21423 برای اطلاعات هویتی، قابلیتها، موقعیت و وضعیت عملیاتی ربات ساختار مشخصی در نظر گرفته است. برخی از مهمترین دادههای قابل تبادل عبارتاند از:
| گروه اطلاعات | نمونه دادهها |
| هویت ربات | شناسه UUID، سازنده، مدل، شماره سریال |
| مشخصات نرمافزاری | نسخه نرمافزار و ماژولها |
| قابلیتها | نوع درخواستهای قابل پشتیبانی و امکانات ربات |
| مشخصات فیزیکی | ابعاد، محدوده کاری و ظرفیت حمل |
| وضعیت عملیاتی | آمادهبهکار، در حال شارژ، متوقف، مسدود |
| اطلاعات باتری | وضعیت شارژ و شرایط مرتبط با انرژی |
استاندارد همچنین مجموعهای از وضعیتهای عملیاتی را تعریف میکند. برای مثال:
- IDLE: ربات در حال حاضر مأموریت فعالی ندارد.
- CHARGING: ربات در حال شارژ است.
- LOW_BATTERY: سطح باتری پایین است.
- BLOCKED: ربات در مسیر یا مأموریت خود مسدود شده است.
- DOCKING: ربات در حال اتصال به ایستگاه یا تجهیز دیگری است.
- LOST: ربات مکانیابی خود را از دست داده است.
- PARKED: ربات در وضعیت پارک قرار دارد.
- OFFLINE: ربات از دسترس خارج شده است.
وجود این وضعیتهای استاندارد باعث میشود نرمافزار مدیریت ناوگان مجبور نباشد برای هر سازنده، منطق تفسیر وضعیت جداگانهای توسعه دهد.
ارسال فرمان و مدیریت درخواستها چگونه انجام میشود؟
یکی از بخشهای مهم ISO 21423، تعریف سازوکار ارسال درخواست و گزارش وضعیت اجرای آن است. در این استاندارد دو نوع پیام مهم وجود دارد:
- request: برای ارسال درخواست به یک موجودیت مشخص
- requestStatus: برای گزارش وضعیت اجرای درخواست
برای رباتهایی که موقعیت خود را گزارش میکنند، درخواستهایی مانند موارد زیر نیز تعریف شدهاند:
- move: درخواست حرکت
- pauseImr: توقف موقت
- resumeImr: ادامه فعالیت
- cancel: لغو درخواست
جریان کاری را میتوان به شکل زیر در نظر گرفت:
- مدیر ناوگان یک درخواست حرکت برای ربات ارسال میکند.
- ربات درخواست را دریافت کرده و وضعیت اجرای آن را گزارش میدهد.
- با تغییر وضعیت درخواست، پیام جدید requestStatus ارسال میشود.
- در پایان، وضعیت نهایی درخواست یکی از حالتهای CANCELED، SUCCEEDED یا ABORTED خواهد بود.
یک نکته فنی جالب این است که پیامهای requestStatus قرار نیست بهصورت دورهای و بدون تغییر وضعیت ارسال شوند؛ بلکه فقط هنگام تغییر وضعیت درخواست منتشر میشوند. استاندارد برای اطمینان از تحویل این پیامها نیز پشتیبانی از کیفیت سرویس قابلاتکا و غیرقابلقطع را در نظر میگیرد. این طراحی میتواند از تولید پیامهای تکراری و غیرضروری جلوگیری کند و پیگیری وضعیت مأموریتها را سادهتر سازد.
یک مثال عملی: هماهنگی چند ربات در یک انبار هوشمند
فرض کنیم یک مرکز توزیع از سه نوع ربات متحرک استفاده میکند:
- ربات اول وظیفه انتقال پالتها را بر عهده دارد.
- ربات دوم جعبهها را از محل ذخیرهسازی به ایستگاه بستهبندی منتقل میکند.
- ربات سوم قطعات مورد نیاز خط تولید را جابهجا میکند.
هر سه ربات از سازندگان متفاوتی هستند و نرمافزار داخلی آنها نیز یکسان نیست. در یک معماری مبتنی بر ISO 21423، هر ربات میتواند اطلاعات هویتی، موقعیت و وضعیت عملیاتی خود را در قالب پیامهای استاندارد منتشر کند. مدیر ناوگان اطلاعات را دریافت کرده و وضعیت کلی رباتها را پایش میکند. اگر یک ربات در مسیر حرکت متوقف شود، وضعیت آن میتواند برای سایر سامانهها قابل مشاهده باشد. از سوی دیگر، مدیر ناوگان میتواند درخواستهای لازم را برای ادامه عملیات ارسال کند. در صورت نیاز به استفاده از آسانسور یا در خودکار نیز ارتباط با زیرساخت مربوطه در چارچوب تعاملپذیری تعریفشده قرار میگیرد. در نتیجه، بهجای اینکه هر سازنده یک سیستم کاملاً مستقل و بسته ایجاد کند، امکان طراحی یک محیط صنعتی با تجهیزات چندسازنده فراهم میشود. البته اجرای واقعی این معماری به پشتیبانی نرمافزاری سازندگان، پیادهسازی استاندارد و آزمون سازگاری تجهیزات نیاز دارد.
تفاوت ISO 21423 با VDA 5050 چیست؟
پیش از انتشار ISO 21423 نیز استانداردها و چارچوبهایی برای ارتباط رباتهای متحرک وجود داشتهاند. یکی از نمونههای شناختهشده، VDA 5050 است. VDA 5050 که توسط انجمن خودروسازان آلمان و انجمن مهندسی مکانیک آلمان توسعه داده شده، رابطی برای تبادل اطلاعات مأموریت و وضعیت میان رباتهای متحرک و سیستم کنترل مرکزی تعریف میکند. نسخه ۳٫۰٫۰ این رابط در سال ۲۰۲۶ منتشر شده است. با وجود همپوشانی موضوعی، این دو استاندارد را نباید یکسان در نظر گرفت:
- VDA 5050 بر رابط ارتباطی میان رباتهای متحرک و سیستم کنترل مرکزی، بهویژه در لجستیک درونسازمانی، تمرکز دارد.
- ISO 21423 چارچوب گستردهتری برای تبادل اطلاعات و درخواست میان رباتها، مدیران ناوگان و تجهیزات و سامانههای دیگر در محیط صنعتی تعریف میکند.
بنابراین ISO 21423 را نباید صرفاً نسخه جدید یا جایگزین مستقیم VDA 5050 دانست. در پروژههای واقعی، مهندسان یکپارچهسازی باید دامنه هر استاندارد و میزان پشتیبانی سازندگان را بررسی کنند. در برخی معماریها ممکن است به Gateway یا لایه تبدیل پیام برای اتصال سامانههای مبتنی بر رابطهای متفاوت نیاز باشد.
محدودیتها و نکات مهم در پیادهسازی
با وجود اهمیت ISO 21423، نباید تصور کرد که انتشار این استاندارد بهتنهایی تمام مشکلات هماهنگی رباتهای صنعتی را حل میکند. چند نکته مهم وجود دارد:
- این استاندارد، استاندارد ایمنی نیست: ISO 21423 الزامات ایمنی رباتها را تعریف نمیکند. بنابراین مواردی مانند تشخیص برخورد، توقف اضطراری، محدودیت سرعت ایمن، حفاظت از اپراتور و ارزیابی ریسک همچنان باید بر اساس استانداردها و الزامات ایمنی مرتبط طراحی و ارزیابی شوند.
- الگوریتم مسیریابی را تعریف نمیکند: این استاندارد مشخص نمیکند که ربات چگونه با LiDAR نقشهبرداری کند، از چه الگوریتمی برای SLAM استفاده کند یا چگونه مسیر بهینه را پیدا کند. تمرکز آن بر تبادل اطلاعات و درخواستهاست، نه پیادهسازی الگوریتم ناوبری.
- پشتیبانی سازندگان ضروری است: برای بهرهبرداری از تعاملپذیری، سازندگان ربات، مدیران ناوگان و تجهیزات جانبی باید استاندارد را در نرمافزار خود پیادهسازی کنند. وجود استاندارد بهمعنای سازگاری خودکار تمام محصولات موجود در بازار نیست.
- امنیت شبکه باید جدی گرفته شود: در یک محیط صنعتی، پیامهای مربوط به موقعیت و فرمانهای حرکتی اهمیت بالایی دارند. استاندارد به رعایت بهترین رویههای امنیت سایبری و احراز هویت با ارجاع به خانواده IEC 62443 و ISO/IEC 27001 اشاره میکند. بنابراین امنیت Broker، مدیریت دسترسی، احراز هویت و حفاظت از شبکه باید در طراحی سیستم لحاظ شود.
- دامنه کاربرد محدود به محیط صنعتی تعریفشده است: کاربردهای سرگرمی، مصرفکننده، نظامی، پزشکی و استفاده در جادههای عمومی در دامنه این استاندارد قرار نمیگیرند.
این استاندارد چه تأثیری بر آینده اتوماسیون صنعتی دارد؟
با گسترش استفاده از رباتهای متحرک در کارخانهها، انبارها و مراکز توزیع، وابستگی به یک سازنده خاص میتواند به یکی از محدودیتهای توسعه سیستمهای اتوماسیون تبدیل شود. اگر یک کارخانه برای توسعه ناوگان خود مجبور باشد تمام رباتهای جدید را از همان سازنده قبلی تهیه کند، انعطافپذیری و قدرت انتخاب آن کاهش پیدا میکند. استانداردهایی مانند ISO 21423 میتوانند به ایجاد اکوسیستمی بازتر کمک کنند؛ اکوسیستمی که در آن انتخاب ربات، نرمافزار مدیریت ناوگان و تجهیزات جانبی الزاماً به یک برند محدود نباشد. از منظر مهندسی نیز استفاده از ساختارهای استاندارد MQTT، JSON، شناسههای یکتا و سیستم مختصات مشترک میتواند هزینه توسعه واسطهای اختصاصی را کاهش دهد و یکپارچهسازی سیستمهای چندسازنده را قابلپیشبینیتر کند.
جمعبندی
انتشار ISO 21423:2026 را میتوان گامی مهم در مسیر استانداردسازی ارتباطات میان رباتهای متحرک صنعتی دانست. این استاندارد با تعریف ساختار مشترک برای اطلاعات هویتی، موقعیت، وضعیت، قابلیتها و درخواستها، امکان تعامل بهتر میان رباتهای سازندگان مختلف و نرمافزارهای مدیریت ناوگان را فراهم میکند. استفاده از MQTT و JSON، تعریف سیستم مختصات مشترک و مشخص کردن جریان درخواست و گزارش وضعیت، از مهمترین بخشهای فنی این استاندارد هستند. البته این استاندارد جایگزین سیستمهای ایمنی یا الگوریتمهای ناوبری نیست و برای بهرهبرداری عملی، به پشتیبانی سازندگان و آزمون سازگاری تجهیزات نیاز دارد. برای مهندسان اتوماسیون، طراحان سیستمهای لجستیک هوشمند و توسعهدهندگان نرمافزارهای رباتیک، ISO 21423 میتواند یکی از استانداردهای مهمی باشد که در طراحی نسل جدید کارخانهها و انبارهای هوشمند باید مورد توجه قرار گیرد.
منابع و مراجع
- وبسایت رسمی ISO – استاندارد ISO 21423:2026
- اعلام رسمی انجمن A3 درباره انتشار استاندارد ISO 21423 – ۲ نوامبر ۲۰۲۶
- متن و پیشنمایش فنی استاندارد ISO 21423:2026
- وبسایت VDA – رابط ارتباطی VDA 5050 نسخه ۳٫۰٫۰
- مستندات استاندارد تعاملپذیری رباتهای متحرک MassRobotics


پالت | بازار خرید و فروش قطعات الکترونیک
قطعات اضافه و بدون استفاده همیشه یکی از سربارههای شرکتها و طراحان حوزه برق و الکترونیک بوده و هست. پالت سامانهای است که بصورت تخصصی اجازه خرید و فروش قطعات مازاد الکترونیک را فراهم میکند. فروش در پالت
آیسی | موتور جستجوی قطعات الکترونیک
سامانه آی سی سیسوگ (Isee) قابلیتی جدید و کاربردی از سیسوگ است. در این سامانه سعی شده است که جستجو، انتخاب و خرید مناسب تر قطعات برای کاربران تسهیل شود. جستجو در آیسی
سیسوگشاپ | فروشگاه محصولات Quectel
فروشگاه سیسوگ مجموعه ای متمرکز بر تکنولوژی های مبتنی بر IOT و ماژول های M2M نظیر GSM، GPS، LTE، NB-IOT، WiFi، BT و ... جایی که با تعامل فنی و سازنده، بهترین راهکارها انتخاب می شوند. برو به فروشگاه سیسوگ
سیسوگ فروم | محلی برای پاسخ پرسشهای شما
دغدغه همیشگی فعالان تخصصی هر حوزه وجود بستری برای گفتگو و پرسش و پاسخ است. سیسوگ فروم یک انجمن آنلاین است که بصورت تخصصی امکان بحث، گفتگو و پرسش و پاسخ در حوزه الکترونیک را فراهم میکند. پرسش در سیسوگ فرم
سیکار | اولین مرجع متن باز ECU در ایران
بررسی و ارائه اطلاعات مربوط به ECU (واحد کنترل الکترونیکی) و نرمافزارهای متن باز مرتبط با آن برو به سیکار
سیسوگ با افتخار فضایی برای اشتراک گذاری دانش شماست. برای ما مقاله بنویسید.