
انویدیا در GTC Berlin 2026؛ Physical AI از شعار به پلتفرم کامل رباتیک تبدیل شد
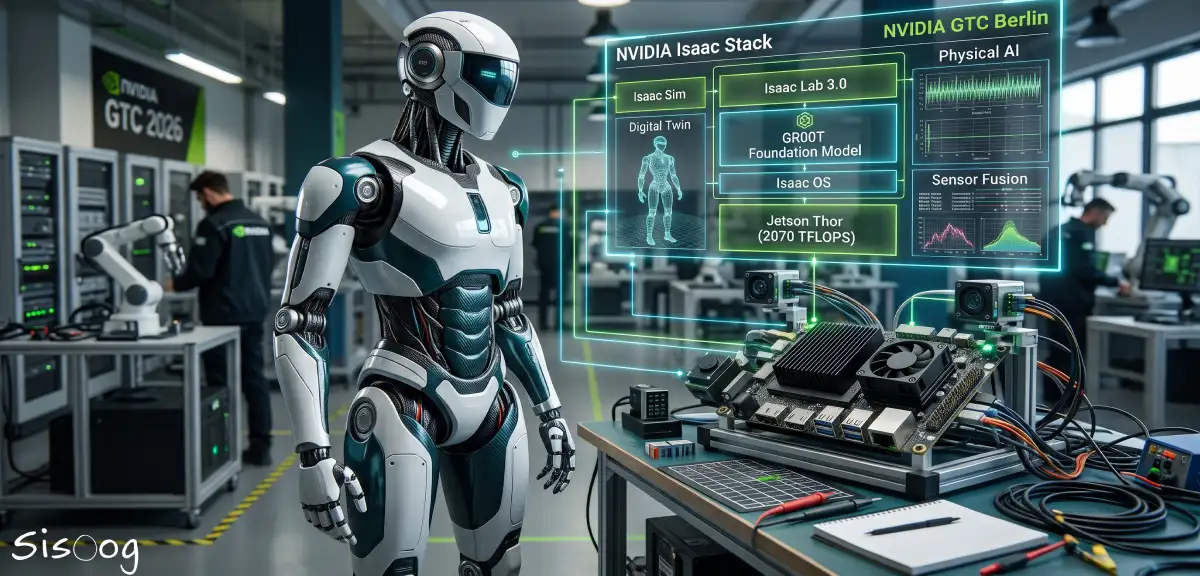
اگر چند سال گذشته را دوران رشد Generative AI بدانیم، انویدیا معتقد است موج بعدی هوش مصنوعی قرار است از صفحهنمایش بیرون بیاید و وارد دنیای واقعی شود؛ جایی که AI باید محیط را ببیند، آن را درک کند، تصمیم بگیرد و در نهایت یک ماشین یا ربات را کنترل کند. در رویداد NVIDIA GTC Berlin 2026 که از ۲۰ تا ۲۲ اکتبر در برلین برگزار شد، Physical AI یکی از موضوعات اصلی بود. انویدیا در این رویداد نسل جدید اکوسیستم رباتیک Isaac را معرفی کرد؛ اکوسیستمی که حالا از جمعآوری داده و شبیهسازی گرفته تا آموزش مدل، کنترل ربات، Runtime بلادرنگ و حتی Safety را پوشش میدهد. در کنار آن، یک ربات انساننمای مرجع با نام Agile ONE SN نیز معرفی شد که از NVIDIA Jetson Thor و Isaac GR00T استفاده میکند.
Physical AI دقیقاً چیست؟
برای درک Physical AI بهتر است ابتدا تفاوت آن را با AI معمولی ببینیم. در یک مدل زبانی معمولی، روند تقریباً چنین است:
Text → AI Model → Text
در Computer Vision ممکن است داشته باشیم:
Image → AI Model → Classification
اما در Physical AI چرخه بسیار پیچیدهتر است:
Sensors
↓
Perception
↓
World Model
↓
Reasoning
↓
Planning
↓
Control
↓
Actuator
↓
Physical World
و سپس دوباره Sensorها نتیجه عمل را دریافت میکنند. یعنی AI وارد یک Closed Loop واقعی میشود. اگر یک ربات بخواهد جعبهای را بردارد، قط تشخیص اینکه جعبه کجاست کافی نیست. ربات باید موقعیت جسم را تشخیص دهد، فاصله را محاسبه کند، مسیر حرکت بازو را طراحی کند، نیروی مناسب Gripper را انتخاب کند، Collision را بررسی کند، تعادل خود را حفظ کند، و در حین انجام کار مرتب Sensorها را بخواند.
این ترکیب همان چیزی است که Physical AI را به نقطه تلاقی: AI + Embedded + Robotics + Control + Sensors + Mechatronics تبدیل میکند.
Isaac؛ سیستمعامل ربات نیست، یک Stack کامل است
NVIDIA سالهاست پلتفرم Isaac را برای رباتیک توسعه میدهد، اما در GTC Berlin این Stack گستردهتر شد. نسخه جدید شامل چند بخش اصلی است:
- Isaac Capture برای جمعآوری داده،
- Isaac Sim برای Simulation،
- Isaac Lab 3.0 برای Robot Learning،
- GR00T برای مدل هوش ربات،
- و Isaac OS برای اجرای Runtime روی ربات واقعی.
میتوان معماری کلی را تقریباً اینطور نمایش داد:
Real / Synthetic Data
↓
Isaac Capture / Cosmos
↓
Isaac Sim
↓
Isaac Lab
↓
GR00T Model
↓
Isaac OS
↓
Jetson Thor
↓
Robot
هدف NVIDIA این است که توسعهدهنده مجبور نباشد برای هر مرحله یک اکوسیستم جداگانه بسازد.
Isaac Lab 3.0؛ ربات قبل از ورود به کارخانه در دنیای مجازی تمرین میکند
یکی از مهمترین اجزای جدید، Isaac Lab 3.0 است. این Framework متنباز برای آموزش Robot Policy طراحی شده و از Workflowهای Multi-GPU و Physics Engineهایی مثل NVIDIA PhysX و Newton پشتیبانی میکند. ایده اصلی ساده است:
بهجای اینکه ربات واقعی هزاران بار یک حرکت را امتحان کند، ابتدا در Simulation آموزش میبیند. مثلاً برای یادگیری برداشتن یک جعبه Simulation میتواند هزاران حالت مختلف تولید کند : ارتفاع متفاوت، زاویه متفاوت، نور متفاوت، اصطکاک متفاوت، موقعیت متفاوت جسم. بعد Robot Policy از طریق Reinforcement Learning آموزش داده میشود. وقتی Policy به نتیجه قابل قبول رسید، روی سختافزار واقعی Deploy میشود. به این روند معمولاً Sim-to-Real گفته میشود.
چرا Simulation برای رباتیک اینقدر مهم است؟
آموزش ربات واقعی محدودیتهای زیادی دارد. ممکن است: ربات آسیب ببیند، محیط خراب شود، جمعآوری Data زمانبر باشد، یا اجرای میلیونها Trial عملاً ممکن نباشد. Simulation این محدودیت را کاهش میدهد.
یک ربات مجازی میتواند: ۲۴ ساعته کار کند، هزاران نسخه از خودش داشته باشد، و میلیونها Scenario را بدون آسیب فیزیکی آزمایش کند. اما مشکل Sim-to-Real این است که دنیای واقعی دقیقاً شبیه Simulator نیست. اصطکاک، وزن، نور، Noise Sensor و Mechanical Tolerance ممکن است متفاوت باشند.
به همین دلیل NVIDIA تلاش میکند Simulation، Synthetic Data و World Modelها را به یکدیگر متصل کند.

Human 1M؛ یک میلیون نمونه برای یادگیری حرکت انسان
NVIDIA در کنار Isaac Lab از Human 1M Dataset نیز رونمایی کرده است. این مجموعه داده شامل فعالیتهای انسانی با:
سه نمای همزمان ویدئویی و 3D Hand Tracking است. هدف این است که ربات بتواند از حرکات انسان داده بیشتری دریافت کند و مهارتهای Manipulation را بهتر یاد بگیرد. این موضوع برای Humanoidها اهمیت ویژهای دارد. اگر ربات قرار است در محیط ساختهشده برای انسان کار کند، باید بتواند اشیا را مانند انسان Manipulate کند، با ابزارهای انسانی تعامل داشته باشد، و حرکات پیچیده دست را یاد بگیرد.
Isaac OS؛ اتصال AI به دنیای Real-Time
یکی از مهمترین رونماییهای فنی GTC Berlin، Isaac OS بود. NVIDIA آن را یک Runtime متنباز مبتنی بر Holoscan معرفی کرده که AI، Sensor، Control و Robot Hardware را به یکدیگر متصل میکند. هدف اصلی Isaac OS ایجاد عملکرد: Deterministic و Real-Time از مرحله Simulation تا Robot واقعی است. این موضوع برای مهندسان Embedded و Control بسیار مهم است.
یک مدل AI ممکن است تشخیص دهد که ربات باید بازویش را حرکت دهد، اما Motor Control نمیتواند منتظر یک Cloud Server یا یک LLM بماند. کنترل واقعی Servo باید در زمان مشخص انجام شود. در عمل معماری احتمالاً چنین چیزی است:
AI / Planning
↓
Motion Command
↓
Real-Time Runtime
↓
Motor Controller
↓
Servo Drive
یعنی AI تصمیم سطح بالا را میگیرد، اما حلقههای کنترل سریع همچنان باید روی سیستم Real-Time و نزدیک Actuator اجرا شوند.
Agile ONE SN؛ یک Humanoid مرجع برای توسعهدهندگان
یکی از جذابترین رونماییهای GTC Berlin ربات انساننمای Agile ONE SN بود. این ربات توسط Agile Robots ساخته شده و بهعنوان Reference Platform برای توسعه و تحقیق Humanoid معرفی شده است. مشخصات ربات قابل توجه است: قد 1.40 متر ، وزن 40 کیلوگرم ، درجه آزادی بدن 31 DOF ، Payload هر بازو 3 کیلوگرم ، هر دست ربات نیز دارای 20 درجه آزادی و Force Control با نرخ 1kHz است. همچنین Tactile Sensor برای Manipulation دقیقتر در نظر گرفته شده است.
مغز ربات؛ Jetson Thor
پردازش اصلی Agile ONE SN توسط NVIDIA Jetson Thor انجام میشود. طبق مشخصات اعلامشده توسط NVIDIA، این پلتفرم روی ربات 2,070 FP4 TFLOPS قدرت محاسباتی و 128GB Unified Memory در اختیار سیستم قرار میدهد. این توان پردازشی برای اجرای همزمان چند وظیفه لازم است: Computer Vision ، Vision-Language Model ، Robot Policy ، Localization ، Motion Planning ، Sensor Fusion و Whole-Body Control نکته مهم این است که بخش زیادی از این پردازش روی خود ربات انجام میشود. این همان جایی است که Physical AI با Edge AI به هم میرسد.
Sensor Fusion؛ ربات چگونه محیط را درک میکند؟
Agile ONE SN فقط به Camera متکی نیست. این ربات از ترکیبی از Head Camera ، Wrist Camera ، LiDAR و IMU استفاده میکند. هر Sensor اطلاعات متفاوتی ارائه میدهد.
- Camera: رنگ و Texture را میبیند.
- LiDAR :Distance و Geometry محیط را اندازه میگیرد.
- IMU :Acceleration و Orientation را تشخیص میدهد.
ترکیب این دادهها یا Sensor Fusion به ربات اجازه میدهد تصویر دقیقتری از محیط داشته باشد.

31 درجه آزادی یعنی چه؟
Degree of Freedom یا DOF تعداد محورهای مستقل حرکت سیستم است.
مثلاً یک بازوی ساده سهمحوره 3 DOF دارد. اما یک Humanoid باید همزمان گردن، شانه، آرنج، مچ، کمر، ران، زانو و مچ پا را کنترل کند. وجود 31 DOF یعنی Controller باید تعداد زیادی Joint را بهصورت هماهنگ کنترل کند. در Walking یا Manipulation فقط حرکت یک Joint مهم نیست. کل بدن باید با هم هماهنگ باشد. به این موضوع Whole-Body Control گفته میشود.
GR00T؛ Foundation Model برای رباتها
یکی دیگر از ستونهای Physical AI شرکت NVIDIA مدل Isaac GR00T است. GR00T در واقع Foundation Model مخصوص Humanoid و Robotics است. ایده آن مشابه Foundation Modelهای زبان است؛ اما بهجای تمرکز صرف روی Text، برای رفتار و Action ربات آموزش داده شده است. مدل باید بتواند ورودیهایی مثل Vision، Language، Robot State را دریافت کند و در نهایت Action تولید کند.
NVIDIA در GTC Berlin نسخههای جدید GR00T را در کنار Workflowهای Reinforcement Learning و Dexterous Manipulation معرفی کرد.
World Model؛ AI باید فیزیک دنیا را بفهمد
برای اینکه ربات واقعاً هوشمند باشد، فقط Object Detection کافی نیست. ربات باید بفهمد:
- اگر جسم را هل بدهد چه اتفاقی میافتد؟
- اگر لیوان را رها کند چه میشود؟
- اگر مانعی در مسیر ظاهر شود چه باید بکند؟
به مدلهایی که سعی میکنند رفتار دنیای فیزیکی را پیشبینی کنند World Model گفته میشود. NVIDIA برای این بخش از خانواده مدلهای Cosmos استفاده میکند. در Workflow جدید میتوان از Cosmos برای تولید Synthetic Data و Post-Training استفاده کرد. این مفهوم یکی از پایههای اصلی Physical AI استAI فقط نباید دنیا را ببیند؛ باید بتواند نتیجه عمل خودش را پیشبینی کند.
Digital Twin؛ کارخانه قبل از ساخت آزمایش میشود
یکی دیگر از بخشهای مهم اکوسیستم NVIDIA، Omniverse است. شرکتهایی مثل ABB Robotics و KUKA در حال استفاده از Omniverse برای Simulation و Virtual Commissioning سیستمهای رباتیک هستند. در روش سنتی Robot نصب میشود، بعد برنامهنویسی و تست شروع میشود.
اما در Digital Twin:
Factory
↓
Virtual Factory
↓
Robot Simulation
↓
Control Validation
↓
Physical Deployment
یعنی بخش بزرگی از خطاها قبل از نصب سختافزار واقعی پیدا میشوند.
ABB و KUKA هم وارد اکوسیستم Physical AI شدهاند
Physical AI فقط یک پروژه تحقیقاتی NVIDIA نیست. شرکتهایی مثل ABB Robotics ، KUKA ، Universal Robots ، NEURA Robotics ، Hexagon Robotics ، Agility Robotics و چند شرکت دیگر در حال استفاده از اجزای این اکوسیستم هستند.
مثلاً ABB در حال ترکیب Omniverse با RobotStudio HyperReality است تا سیستمهای رباتیک قبل از نصب واقعی شبیهسازی و Commission شوند. KUKA نیز Omniverse را وارد Workflowهای Factory Simulation خود کرده است.
حتی Analog Devices هم وارد این حوزه شده
نکته جالب برای مخاطب سیسوگ این است که شرکت Analog Devices نیز در این اکوسیستم حضور دارد. ADI از Jetson AGX Orin و کتابخانه cuVSLAM برای توسعه AMRهای خودمختار استفاده میکند. این نشان میدهد Physical AI فقط مسئله GPU یا AI Model نیست. برای ساخت یک ربات واقعی به Sensor، Power Electronics، Motor Driver، Embedded System، Communication، Control و AI بهصورت همزمان نیاز داریم.
Safety؛ بزرگترین مانع Physical AI
اگر یک Chatbot اشتباه کند، ممکن است جواب اشتباهی بدهد. اگر یک Robot اشتباه کند، ممکن است:
به انسان برخورد کند، قطعهای را خراب کند، یا خسارت فیزیکی ایجاد کند. به همین دلیل Safety یکی از مهمترین مشکلات Physical AI است. NVIDIA برای این بخش Halos را توسعه داده است؛ یک Full-Stack Safety Platform برای رباتها و خودروهای خودران. شرکتهایی مثل Agility، Agile Robots، Dexory و KION در حال بررسی یا ادغام این سیستم در معماری Safety خود هستند. SICK نیز در حال ارزیابی Halos برای Dynamic Safety در رباتهای صنعتی است.
Safety و AI باید از هم جدا باشند
از دید مهندسی کنترل، این موضوع بسیار مهم است. یک AI Model نباید تنها Safety Controller سیستم باشد. مدل AI ممکن است Non-Deterministic باشد. اما Emergency Stop و Collision Protection باید رفتار قابل پیشبینی داشته باشند. در نتیجه معماری صنعتی معمولاً باید چیزی شبیه این باشد:
AI Decision
↓
Validated Command
↓
Safety Layer
↓
Real-Time Control
↓
Actuator
اگر AI فرمان خطرناکی تولید کند، Safety Layer باید جلوی اجرای آن را بگیرد.
Microduck؛ نمونه کوچک ولی جالب GTC Berlin
یکی از دموهای جالب Keynote، ربات کوچک Microduck بود. این ربات با همکاری Hugging Face و Pollen Robotics ساخته شده و برای آموزش و آزمایش Physical AI بهصورت متنباز طراحی شده است. در Demo، Robot ابتدا در Isaac Sim آموزش میبیند، Training روی Cloud انجام میشود و بعد Policy آموزشدیده روی سختافزار واقعی Deploy میشود. این دقیقاً نمونه عملی Pipeline زیر است:
Simulation
↓
Training
↓
Policy
↓
Edge Deployment
↓
Real Robot
چرا GTC Berlin 2026 مهم بود؟
شاید مهمترین پیام GTC Berlin این باشد که NVIDIA دیگر فقط نمیخواهد GPU ساز AI باشد. شرکت در حال ساخت Stack کامل برای Data ، Simulation ، Training ، Foundation Model ، Edge Compute ،Real-Time Runtime ، Safety و Robot Hardware است. یعنی همان مدلی که NVIDIA برای Generative AI دنبال کرد، حالا در Robotics نیز دیده میشود.
آیا Physical AI واقعاً آماده است؟
هنوز نه بهصورت کامل. رباتهای عمومی همچنان با مشکلات بزرگی روبهرو هستند. عمر باتری، قابلیت اطمینان، هزینه، دستکاری، ایمنی، دادههای آموزشی، فاصله شبیهسازی تا واقعیت و نگهداری. اما چیزی که تغییر کرده این است که حالا ابزارهای توسعه بسیار سریعتر در حال تکمیلشدن هستند. NVIDIA میگوید Agile ONE SN قرار است از اوایل 2027 در دسترس قرار بگیرد و هدف آن کاهش زمان راهاندازی تحقیقات Humanoid از چند هفته به چند روز است.
جمعبندی
GTC Berlin 2026 نشان داد مفهوم Physical AI از یک اصطلاح تبلیغاتی در حال تبدیلشدن به یک Stack واقعی مهندسی است. NVIDIA حالا زنجیرهای را پیشنهاد میکند که تقریباً تمام مراحل توسعه ربات را پوشش میدهد:
Data
↓
Digital Twin
↓
Simulation
↓
Robot Learning
↓
Foundation Model
↓
Edge AI
↓
Real-Time Runtime
↓
Safety
↓
Robot
معرفی Isaac Lab 3.0، Isaac OS، GR00T، Human 1M Dataset و Agile ONE SN نشان میدهد رقابت بعدی AI فقط درباره مدلهای بزرگتر نیست. مرحله بعدی این است که AI بتواند ببیند، بفهمد، تصمیم بگیرد و در دنیای واقعی عمل کند. و برای مهندسان برق، الکترونیک، Embedded، کنترل و مکاترونیک، شاید این مهمترین نکته باشد . Physical AI بدون سختافزار، سنسور، Real-Time Control و Power Electronics عملاً وجود ندارد. به همین دلیل موج بعدی AI احتمالاً بیش از هر زمان دیگری به دنیای مهندسی سختافزار نزدیک خواهد شد.
منبع اصلی NVIDIA
رویداد NVIDIA GTC Berlin 2026
تاریخ: 20 تا 22 اکتبر 2026
موضوعPhysical AI / Robotics / NVIDIA Isaac


پالت | بازار خرید و فروش قطعات الکترونیک
قطعات اضافه و بدون استفاده همیشه یکی از سربارههای شرکتها و طراحان حوزه برق و الکترونیک بوده و هست. پالت سامانهای است که بصورت تخصصی اجازه خرید و فروش قطعات مازاد الکترونیک را فراهم میکند. فروش در پالت
آیسی | موتور جستجوی قطعات الکترونیک
سامانه آی سی سیسوگ (Isee) قابلیتی جدید و کاربردی از سیسوگ است. در این سامانه سعی شده است که جستجو، انتخاب و خرید مناسب تر قطعات برای کاربران تسهیل شود. جستجو در آیسی
سیسوگشاپ | فروشگاه محصولات Quectel
فروشگاه سیسوگ مجموعه ای متمرکز بر تکنولوژی های مبتنی بر IOT و ماژول های M2M نظیر GSM، GPS، LTE، NB-IOT، WiFi، BT و ... جایی که با تعامل فنی و سازنده، بهترین راهکارها انتخاب می شوند. برو به فروشگاه سیسوگ
سیسوگ فروم | محلی برای پاسخ پرسشهای شما
دغدغه همیشگی فعالان تخصصی هر حوزه وجود بستری برای گفتگو و پرسش و پاسخ است. سیسوگ فروم یک انجمن آنلاین است که بصورت تخصصی امکان بحث، گفتگو و پرسش و پاسخ در حوزه الکترونیک را فراهم میکند. پرسش در سیسوگ فرم
سیکار | اولین مرجع متن باز ECU در ایران
بررسی و ارائه اطلاعات مربوط به ECU (واحد کنترل الکترونیکی) و نرمافزارهای متن باز مرتبط با آن برو به سیکار
سیسوگ با افتخار فضایی برای اشتراک گذاری دانش شماست. برای ما مقاله بنویسید.