دوربین مینیاتوری و ماژولار XIMEA؛ کوچکترین راهکار صنعتی مجهز به حسگر ToF سونی
به نقل از CNX Software – Embedded Systems News
بررسی تخصصی دوربین صنعتی XIMEA مدل MU003TG-SY-UC
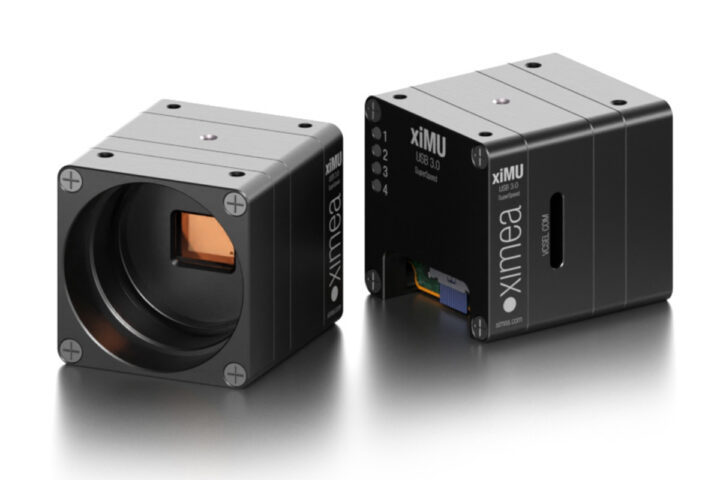
مدل XIMEA MU003TG-SY-UC یک دوربین صنعتی فوقفشرده و مبتنی بر فناوری زمان پرواز (ToF) است که از حسگر ۰.۳ مگاپیکسلی Sony IMX556 با تکنولوژی CMOS بهره میبرد. این ماژول که به شاتر جهانی (Global Shutter) مجهز شده، قادر است تصاویری با رزولوشن ۶۴۰ در ۴۸۰ را با نرخ ۶۰ فریم بر ثانیه ثبت کند. ابعاد فشرده (۲۶.۴ × ۲۶.۴ × ۲۸.۶۷ میلیمتر) و وزن ناچیز ۳۱ گرمی، این محصول را به گزینهای بیرقیب برای سیستمهای بینایی امبدد تبدیل کرده است؛ بهویژه در حوزههای رباتیک، هدایت پهپادها (UAV)، کیوسکهای هوشمند، اسکنهای سهبعدی دقیق و سیستمهای پیشرفته تشخیص چهره که با محدودیت فضای فیزیکی مواجه هستند.
در بخش ارتباطات، این ماژول از رابط پرسرعت USB 3.2 Gen 1 بهره میبرد که از طریق یک کانکتور ۱۴ پین I-PEX Cabline SS مدیریت دادهها، توان مصرفی و کنترل دستگاه را بر عهده دارد. علاوه بر این، یک کانکتور اختصاصی ۱۰ پین برای همگامسازی دقیق با منابع نوری خارجی (VCSEL) در نظر گرفته شده است. لازم به ذکر است که این محصول بهصورت یک ماژول پایه طراحی شده و فاقد منبع روشنایی یا فیلتر نوری گذر-باند داخلی است؛ بنابراین توسعهدهندگان باید این تجهیزات جانبی را متناسب با نیاز پروژه خود بهصورت جداگانه تهیه و با سیستم یکپارچهسازی کنند.
مشخصات XIMEA MU003TG-SY-UC
- سنسور – سنسور زمان پرواز Sony IMX556 CMOS، شاتر جهانی، بدون فیلتر روی سنسور
- رزولوشن – ۰.۳ مگاپیکسل (۶۴۰ × ۴۸۰)؛ ناحیه فعال ۶.۴ × ۴.۸ میلیمتر
- اندازه پیکسل – ۱۰ میکرومتر در ۱۰ میکرومتر
- فرمت نوری – ۱/۲ اینچ (قطر ۸.۰ میلیمتر)
- دیجیتالسازی – ۱۲ بیت
- بازخوانی – ۱، ۲ یا ۴ فاز ToF؛ ۶۰ / ۱۲۰ / ۲۴۰ فاز در ثانیه، تست شده در محدودیت انتقال ۶۰ FPS
- کاهش نمونهبرداری (Downsampling) – بینینگ x1، ۲×۲ و ۴×۴ (۶۴۰×۴۸۰، ۳۲۰×۲۴۰، ۱۶۰×۱۲۰)
- نوردهی – ۰.۲۵ میکروثانیه تا ۱۰۰۰ میکروثانیه
- رابط میزبان – USB 3.2 Gen 1 (5 Gbps) از طریق سوکت ۱۴ پین Micro-Coaxial I-PEX Cabline SS
- رابط روشنایی – سوکت ۱۰ پین Micro-Coaxial I-PEX Cabline V (تغذیه ۵ ولت، سوئیچینگ LVDS پرسرعت، تلمتری I2C)
- نصب لنز – C-mount (استاندارد، پیشنصب)؛ S-mount (اختیاری، کاهش عمق به ۲۳.۶۷ میلیمتر)
- ورودی/خروجی (I/O) – ۲ عدد ورودی/خروجی دیجیتال غیر ایزوله (منطق ۳.۳ ولت) و ۲ عدد خروجی دیجیتال
- تغذیه
- منبع تغذیه – ۵ ولت (۴.۵ تا ۵.۵ ولت)
- مصرف توان – ۰.۴۵ وات (بیکار)، ۱.۸۰ وات (استریم معمولی)، ۲.۰۰ وات (حداکثر پیک)
- ابعاد – ۲۶.۴ × ۲۶.۴ × ۲۸.۶۷ میلیمتر (با C-mount)
- وزن – ۳۱ گرم (بدون آداپتورها)
- دمای عملیاتی – ۰ تا ۵۰ درجه سانتیگراد (محیط)
ساختار پیکسلهای این دوربین از دو گره ذخیرهسازی بار (A و B) تشکیل شده است. نور ورودی متناسب با مدولاسیون روشنایی میان این دو گره تقسیم میشود که به سیستم میزبان اجازه میدهد دادههای خروجی را بهصورت مستقل (فقط A، فقط B، یا ترکیبی از هر دو) دریافت کند. همچنین امکان پردازش نتایج بهصورت (A+B) و (A−B) به همراه تصاویر خام (RAW) در مقیاس خاکستری فراهم است. فرآیند محاسبه عمق، یا مستقیماً در سمت سیستم میزبان و یا از طریق پلاگین ToF در نرمافزار CamTool انجام میپذیرد؛ شایان ذکر است که خروجی نهایی به صورت مستقیم ابر نقاط (Point Cloud) نیست و نیاز به پردازش ثانویه دارد. اگرچه این سنسور در طیف مرئی نیز حساسیت دارد، اما باید توجه داشت که تصویربرداری همزمان عمق و مرئی با کیفیت بالا، نیازمند شرایط نوری و زمانبندی (Exposure) متفاوتی است که در صورت اجرای همزمان، کارایی کلی کاهش مییابد.
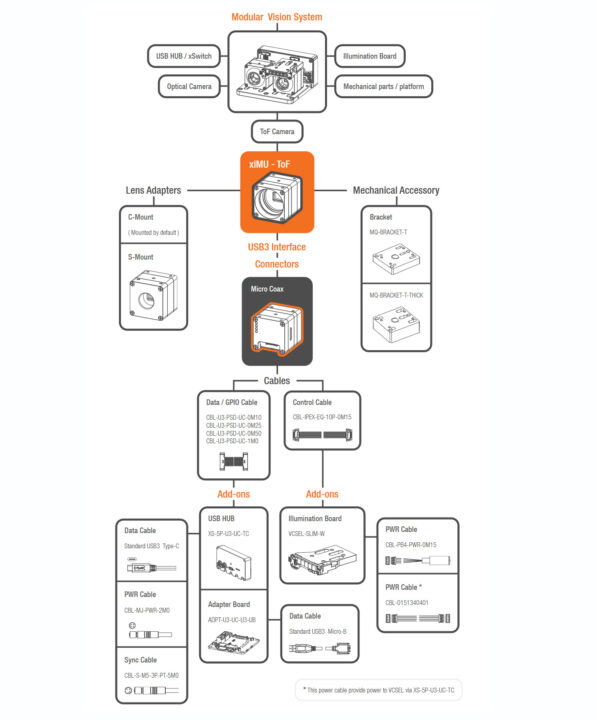
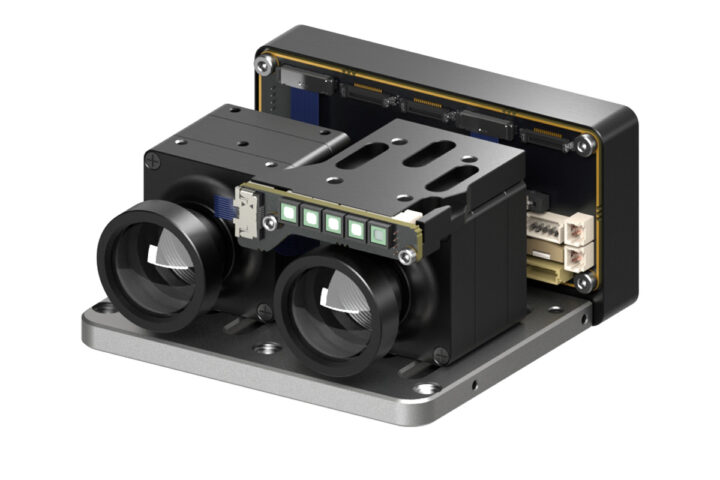
دوربین MU003TG-SY-UC بهعنوان یک سیستم بینایی ماژولار طراحی شده است؛ به این معنی که کاربر برای دستیابی به یک چیدمان سنجش عمق کاربردی، باید قطعات جانبی را در کنار دوربین اصلی قرار دهد. در قلب این چیدمان، دوربین کوچک ToF (مشخصشده با رنگ نارنجی در نمودارها) قرار دارد. کاربران میتوانند لنزهای C-mount یا S-mount را متصل کرده و از براکتهای مخصوص برای نصب فیزیکی استفاده کنند. اتصال دوربین به رایانه از طریق رابط میکرو-کوآکسیال USB 3 و کابلهای همراه صورت میگیرد. برای بهرهگیری از قابلیت سنجش عمق (ToF)، تهیه برد روشنایی مجزای VCSEL-SLIM-W ضروری است تا تابش مادون قرمز مورد نیاز برای فاصلهیابی تأمین شود. همچنین، این سیستم از انعطافپذیری بالایی برخوردار است؛ بهطوریکه با استفاده از یک هاب USB میتوان چندین دوربین را بهصورت همزمان به کار گرفت یا در صورت نیاز به تصویربرداری معمولی در کنار دادههای عمق، یک دوربین نوری (RGB) اضافی نیز به مجموعه اضافه کرد.
این دوربین با رابط نرمافزاری اختصاصی XIMEA (xiAPI) و زبانهای برنامهنویسی C/C++، C# و Python سازگاری کامل دارد و بستههای نرمافزاری آن برای سیستمعاملهای ویندوز ۱۰ و ۱۱، لینوکس (اوبونتو) و مکاواس (نسخه ۱۰.۸ به بالا) عرضه شده است. همچنین پشتیبانی از استانداردهای GenTL و GenICam، ادغام این ماژول را با پلتفرمهای تحلیل داده و بینایی ماشین نظیر OpenCV، MATLAB، HALCON و LabVIEW بهسادگی امکانپذیر میسازد. شایان ذکر است از آنجایی که این مدل در حال حاضر در مرحله «نمونه مهندسی» (Engineering Sample) قرار دارد، پشتیبانی نرمافزاری فعلاً در قالب بستههای بتا ارائه میشود و ممکن است نسخههای LTS (پایدار بلندمدت) هنوز بهصورت کامل از این مدل پشتیبانی نکنند.
برای مدیریت پیکربندی، عیبیابی و بهروزرسانیهای فریمور دوربین، از ابزار تخصصی xiCOP استفاده میشود. همچنین مجموعه نرمافزاری ارائهشده شامل برنامهای به نام CamTool است که به پلاگین اختصاصی ToF مجهز شده؛ این پلاگین وظیفه پردازش دادههای فاز دوربین و تبدیل آنها به نقشههای عمق (Depth Maps) را بر عهده دارد. علاوه بر این، دوربین از حالتهای متنوع تصویربرداری، شامل حالت آزاد (Free-run)، تصویربرداری پشتسرهم (Burst) و انواع حالتهای تحریکشده (Triggered)—اعم از تحریک لبهای و سطحی از طریق سختافزار یا نرمافزار—پشتیبانی میکند تا انعطافپذیری لازم برای کاربردهای پیچیده صنعتی فراهم باشد. توسعهدهندگان میتوانند جهت دسترسی به جزئیات فنی تکمیلی، مستندات رسمی را مطالعه کنند.
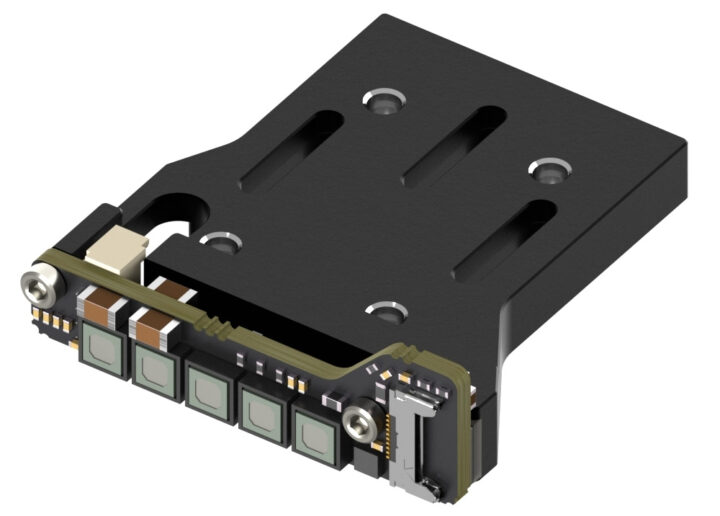
از آنجایی که ماژول XIMEA MU003TG-SY-UC در حال حاضر بهعنوان یک نمونه مهندسی عرضه شده است، جزئیات قیمتی دقیق آن هنوز مشخص نیست. پیادهسازی نهایی یک سیستم سنجش عمق مبتنی بر این سنسور، نیازمند یکپارچهسازی قطعات جانبی از جمله برد روشنایی VCSEL-SLIM-W، کابلهای انتقال داده و تجهیزات اپتیکی است. در نهایت، انعطافپذیری این ماژول در کنار معماری باز نرمافزاری آن، این نوید را میدهد که با عبور از فاز نمونهسازی، شاهد به کارگیری آن در نسل جدیدی از سیستمهای هوشمند باشیم؛ حوزهای که پیشتر با محصولاتی نظیر دوربین های هوشمند Firefly تجربههای موفقی را در پروژههای اتوماسیون صنعتی به ثبت رسانده است. برای بررسی دقیقتر ویژگیهای فنی این سنسور، علاقهمندان میتوانند به مستندات فنی ارائهشده توسط سازنده مراجعه کنند.


 نویسنده: 0x7a657573
من اون دیوونهام که وقتی بورد روشن نمیشه، ذوق میکنم؛ یعنی یه شب تا صبح قراره با منبع تغذیه و لاجیک آنالایزر عشق کنم! آدما قهوه میخورن که بیدار بمونن، ولی من بیدار میمونم تا بفهمم این بورد چرا باهام قهر کرده! زندگی من یه لوپ بینهایته بین باگ و دیباگ... با چاشنی یه کم امید و یه عالمه دیوونگی!
مقالات بیشتر
پالت | بازار خرید و فروش قطعات الکترونیک
قطعات اضافه و بدون استفاده همیشه یکی از سربارههای شرکتها و طراحان حوزه برق و الکترونیک بوده و هست. پالت سامانهای است که بصورت تخصصی اجازه خرید و فروش قطعات مازاد الکترونیک را فراهم میکند. فروش در پالت
آیسی | موتور جستجوی قطعات الکترونیک
سامانه آی سی سیسوگ (Isee) قابلیتی جدید و کاربردی از سیسوگ است. در این سامانه سعی شده است که جستجو، انتخاب و خرید مناسب تر قطعات برای کاربران تسهیل شود. جستجو در آیسی
سیسوگشاپ | فروشگاه محصولات Quectel
فروشگاه سیسوگ مجموعه ای متمرکز بر تکنولوژی های مبتنی بر IOT و ماژول های M2M نظیر GSM، GPS، LTE، NB-IOT، WiFi، BT و ... جایی که با تعامل فنی و سازنده، بهترین راهکارها انتخاب می شوند. برو به فروشگاه سیسوگ
سیسوگ فروم | محلی برای پاسخ پرسشهای شما
دغدغه همیشگی فعالان تخصصی هر حوزه وجود بستری برای گفتگو و پرسش و پاسخ است. سیسوگ فروم یک انجمن آنلاین است که بصورت تخصصی امکان بحث، گفتگو و پرسش و پاسخ در حوزه الکترونیک را فراهم میکند. پرسش در سیسوگ فرم
سیکار | اولین مرجع متن باز ECU در ایران
بررسی و ارائه اطلاعات مربوط به ECU (واحد کنترل الکترونیکی) و نرمافزارهای متن باز مرتبط با آن برو به سیکار
سیسوگ با افتخار فضایی برای اشتراک گذاری دانش شماست. برای ما مقاله بنویسید.