تشخیص پهپاد با ESP32 و میکروفون؛ بررسی پروژه متنباز VolAnti
تا همین چند سال پیش، وقتی از تجهیزات تعیینکننده نظامی حرف میزدیم، احتمالاً ذهنمان سراغ جنگندههای چندمیلیوندلاری، موشکهای هدایتشونده و رادارهای غولپیکر میرفت. جنگ روسیه و اوکراین اما بسیاری از این تصورات را تغییر داد. پهپادهای کوچک و نسبتاً ارزان، از یک ابزار شناسایی ساده به یکی از بازیگران اصلی میدان نبرد تبدیل شدند؛ پرندههایی که گاهی با قطعات تجاری ساخته میشوند، در ارتفاع پایین پرواز میکنند و پیش از آنکه دیده شوند، کارشان را انجام میدهند.
در چنین شرایطی، مشکل فقط سرنگونکردن پهپاد نیست. پیش از هر اقدامی باید بفهمیم چیزی در حال نزدیکشدن است. رادار، دوربین حرارتی و شنود لینک رادیویی هرکدام میتوانند کمک کنند؛ اما هیچیک ارزان، در دسترس یا مؤثر نیستند. از طرفی، پهپادی که مسیرش را از قبل دریافت کرده یا در سکوت رادیویی پرواز میکند (مثل پهبادهایی که از فیبر نوری استفاده میکنند)، الزاماً سیگنالی ندارد که بتوانیم ردیابیاش کنیم.
شاید به همین دلیل، یکی از حواس اولیه ما دوباره راه گشاست: شنیدن.
در اوکراین، شبکههایی از حسگرهای صوتی ارزان برای شناسایی تهدیدهای هوایی کمارتفاع به کار گرفته شدهاند. این حسگرها برخلاف رادار سیگنالی به سوی آسمان نمیفرستند؛ فقط به صدای موتور و ملخ گوش میدهند. ایده در ظاهر ساده است، اما جداکردن صدای یک پهپاد از صدای باد، خودرو، موتورسیکلت و گفتوگوی آدمها اصلاً ساده نیست.
حالا فرض کنید بخواهیم نمونه کوچکتری از همین ایده را با چهار میکروفون و یک ESP32، نه یک سرور قدرتمند، پیاده کنیم. دستگاهی که شبانهروز به محیط گوش بدهد، الگوی صوتی ملخ را از میان سروصدا بیرون بکشد و با شنیدن صدایی شبیه پهپاد هشدار بدهد؛ بدون رادار، بدون دوربین و بدون اینکه بداند کنترلر روی چه فرکانسی کار میکند یا اصلا این که کنترلر رادیویی است یا نه.
VolAnti دقیقاً چنین پروژهای است؛ یک آشکارساز صوتی متنباز که با چهار میکروفون MEMS، یک ESP32-S3، نمایشگر e-paper و رادیوی LoRa ساخته شده است. کل دستگاه درون جعبهای تقریباً ۹۱ میلیمتری جا میشود و سازنده ادعا میکند در یکی از آزمایشهای میدانی، صدای یک کوادکوپتر را از فاصله ۱۰۴٫۲ متری تشخیص داده است.
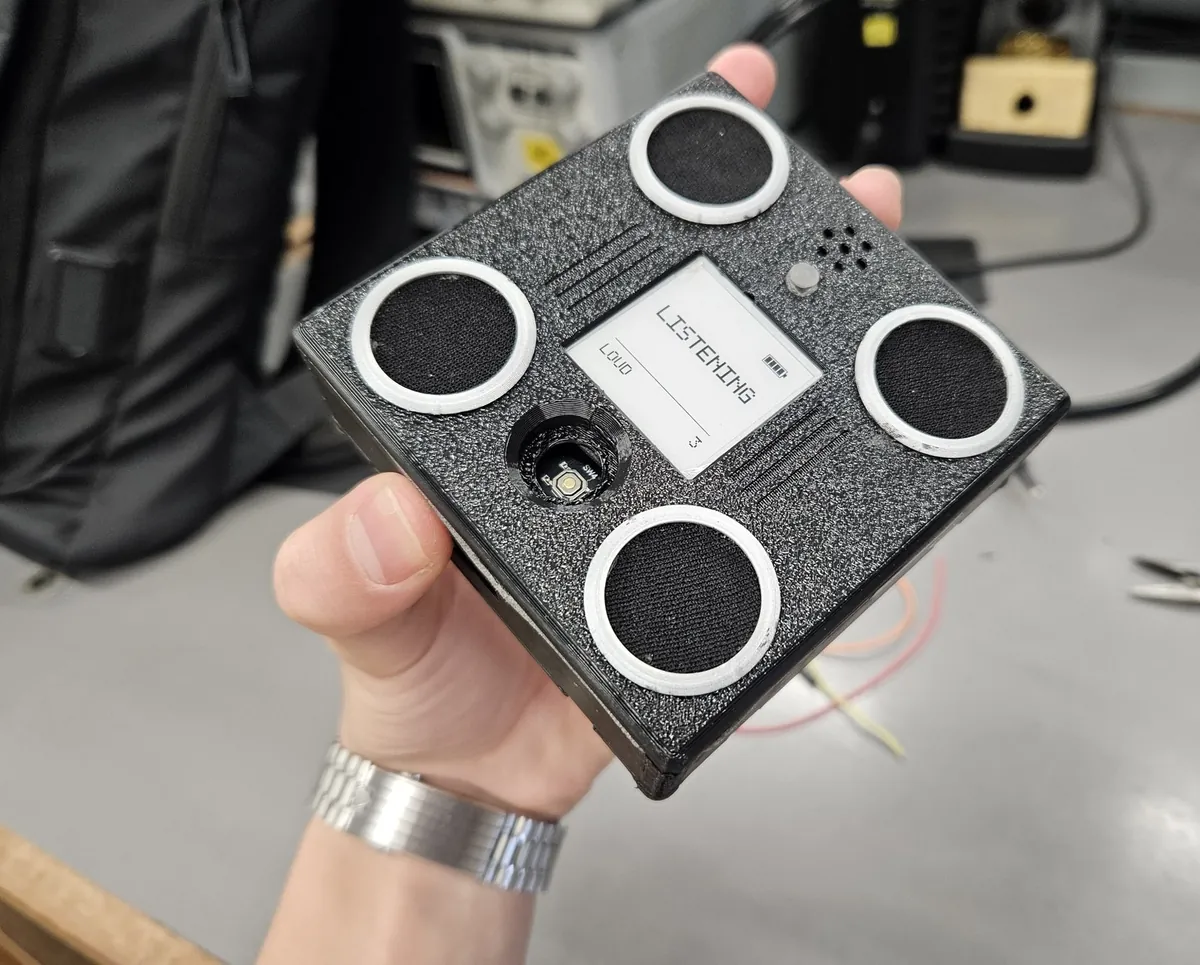
نمونه نهایی VolAnti؛ چهار ورودی میکروفون در اطراف نمایشگر e-paper دیده میشوند.
جذابیت این پروژه فقط به عدد ۱۰۴ متر خلاصه نمیشود. نکته مهمتر این است که تمام پردازش اصلی، بدون کامپیوتر، سرویس ابری یا مدل سنگین هوش مصنوعی، روی همان ESP32-S3 انجام میشود. پس بیایید جعبه را باز کنیم و ببینیم دستگاه چگونه از میان انبوه صداهای محیط، اثر انگشت صوتی یک پهپاد را پیدا میکند.
VolAnti دقیقاً چه کاری انجام میدهد؟
VolAnti یک سامانه تشخیص و هشدار است. دستگاه پیوسته دنبال صدای پهپاد میگردد و در صورت تشخیص، بوق و LED را فعال میکند، میلرزد، زمان هشدار را روی نمایشگر ثبت میکند و خبر را از طریق LoRa به واحدهای دیگر میفرستد.
این دستگاه پهپاد را از کار نمیاندازد، ارتباط رادیویی آن را شنود نمیکند و هیچ سیگنالی را هم مختل نمیکند. این تمایز مهم است؛ VolAnti فقط گوش میدهد و حتی لازم نیست بداند پهپاد با Wi-Fi، یک لینک اختصاصی یا کاملاً خودکار پرواز میکند.
این استقلال از لینک رادیویی یک مزیت مهم است. پهپاد ممکن است فرکانس ارتباطیاش را عوض کند، از یک پروتکل ناشناخته استفاده کند یا مسیر را از قبل گرفته باشد؛ ولی تا وقتی ملخهایش هوا را جابهجا میکنند، صدا تولید خواهد کرد. البته همینجا باید حواسمان باشد که صدا هم محدودیتهای خودش را دارد؛ باد، موانع، سروصدای شهر و حتی جهت پرواز میتوانند برد تشخیص را بهشدت تغییر دهند. کمی جلوتر به این موضوع برمیگردیم.
سختافزار؛ چهار گوش برای یک مغز
قلب دستگاه ماژول ESP32-S3-WROOM-1-N16R8 با ۱۶ مگابایت فلش و ۸ مگابایت PSRAM است. چهار میکروفون دیجیتال ICS-43434 نیز با آرایشی شبیه علامت جمع در اطراف آن قرار گرفتهاند. فاصله هر میکروفون تا مرکز ۲۸ میلیمتر و فاصله دو میکروفون روبهروی هم ۵۶ میلیمتر است. قطر آرایه، از گوشهای به گوشه دیگر، به حدود ۷۹ میلیمتر میرسد.
خروجی میکروفونها دیجیتال و از نوع I2S است. چهار کانال با نرخ ۱۶ کیلوهرتز نمونهبرداری میشوند و ESP32 برای خواندن همزمان آنها از دو واحد I2S استفاده میکند. به هر خط داده دو میکروفون متصل است و پایه انتخاب چپ و راست مشخص میکند داده هرکدام در کدام اسلات قرار بگیرد. هر چهار میکروفون نیز کلاک مشترکی دارند تا زمانبندی نمونهها نسبت به یکدیگر جابهجا نشود.
برد اصلی چهارلایه و به ابعاد ۸۴ در ۸۴ میلیمتر طراحی شده است. علاوه بر میکروفونها و ESP32-S3، اجزای زیر روی آن دیده میشوند:
- رادیوی LoRa مدل Ra-01H برای فرستادن هشدار به واحدهای دیگر
- نمایشگر e-paper که حتی پس از قطع برق آخرین وضعیت را نگه میدارد
- بازر یا بوق هشدار، LED و موتور ویبره اختیاری
- شارژر BQ24074 با قابلیت power-path
- مبدل buck-boost مدل TPS63020 برای ثابت نگهداشتن تغذیه ۳٫۳ ولت
- باتری لیتیومپلیمر تکسل ۲۵۰۰ میلیآمپرساعتی
- USB-C، کلیدها و مدار اندازهگیری باتری
طبق مستندات، دستگاه با باتری پیشنهادی حدود ۱۸ تا ۲۲ ساعت کار میکند. باتری فقط دستگاه را قابلحمل نمیکند؛ بخشی از طراحی تغذیه نیز هست. هنگام فعالشدن همزمان بوق، موتور ویبره و فرستنده رادیویی، جریان مصرفی ناگهان بالا میرود. باتری این جهش را جبران میکند و مانع افت ولتاژ و ریستشدن دستگاه میشود.
نمای انفجاری دستگاه؛ PCB، باتری، نمایشگر، چهار مسیر ورودی صدا و اجزای بدنه را نشان میدهد. برد اصلی VolAnti هنگام مونتاژ؛ ماژول LoRa، بازر، موتور ویبره، LED و محل اتصال نمایشگر روی برد دیده میشوند.
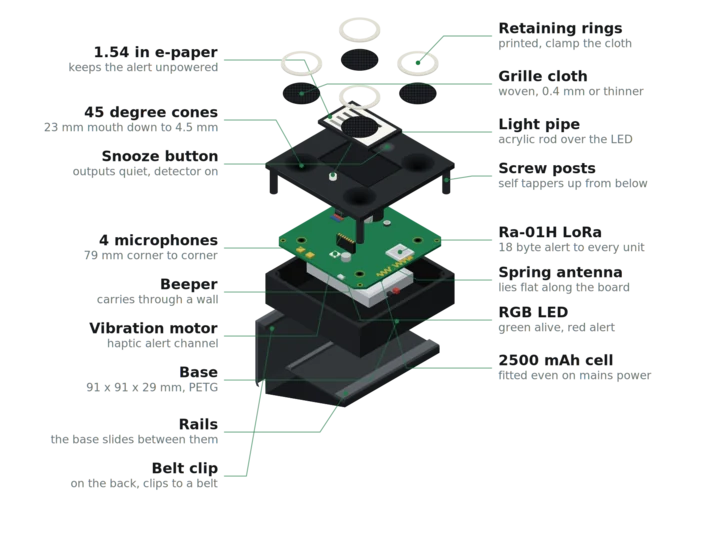
نمای انفجاری دستگاه که برد PCB، باتری، نمایشگر، چهار مسیر ورودی صدا و اجزای بدنه را بهصورت تفکیکشده نشان میدهد.
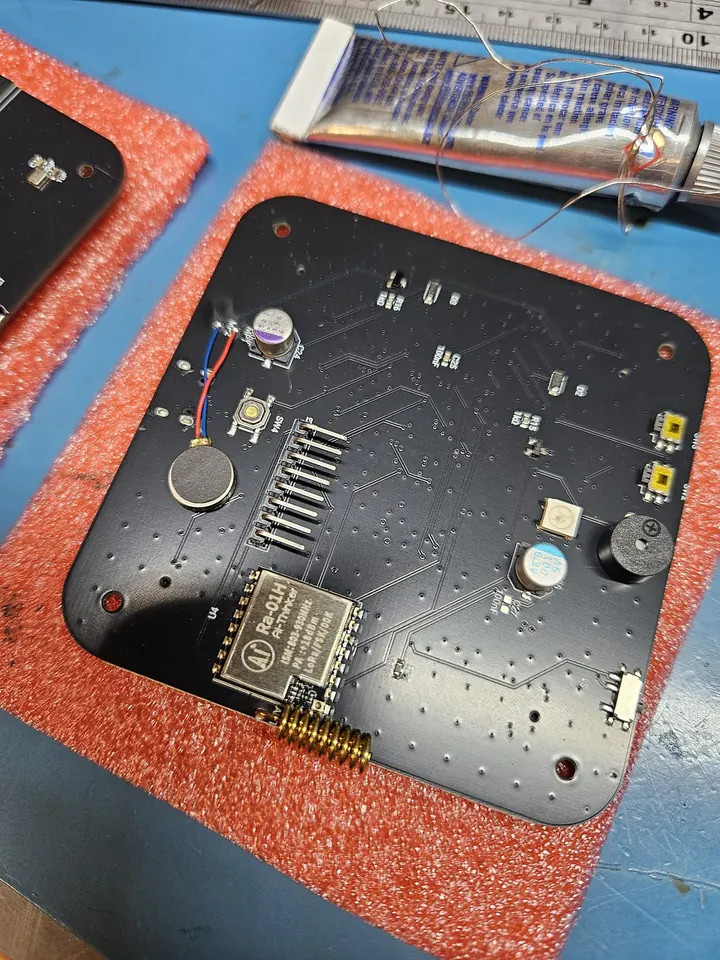
برد اصلی VolAnti در حین مونتاژ؛ ماژول LoRa، بازر، موتور ویبره، LED و محل اتصال نمایشگر روی برد قابل مشاهده هستند.
چرا چهار میکروفون و چرا بدون جهتیابی؟
وقتی چند میکروفون کنار هم میبینیم، احتمالاً اولین چیزی که به ذهنمان میرسد beamforming و پیداکردن جهت صداست. سازنده VolAnti این روش را امتحان کرده، اما در نهایت آن را کنار گذاشته است.
برای جهتیابی صوتی، فاصله میکروفونها باید در مقایسه با طول موج معنیدار باشد. سرعت صوت را حدود ۳۴۳ متر بر ثانیه در نظر بگیرید. طول موج یک صدای ۴۵۰ هرتزی تقریباً از رابطه زیر به دست میآید:
λ = v / f = 343 / 450 ≈ 0.76 m
بنابراین اندازه آرایه ۷۹ میلیمتری VolAnti در این فرکانس تقریباً یکدهم طول موج است. در چنین ابعادی، اختلاف فاز میان میکروفونها برای جهتیابی دقیق کافی نیست. طبق اندازهگیریهای پروژه، beamforming تا حوالی ۲ کیلوهرتز دستاورد قابلتوجهی ندارد.
اما چهار میکروفون همچنان کاربرد دارند. دستگاه سیگنال هر چهار میکروفون را با هم جمع میکند. صدایی که از بیرون میرسد در این ابعاد تقریباً همفاز است و هنگام جمعشدن تقویت میشود، ولی نویز داخلی هر کپسول مستقل از بقیه است و به همان نسبت افزایش پیدا نمیکند. نتیجه در حالت ایدهآل حدود ۶ دسیبل بهبود نسبت سیگنال به نویز است.
در نتیجه این آرایه نقش قطبنما را ندارد؛ بیشتر شبیه گوشی حساستر عمل میکند. دستگاه تقریباً از همه جهت صدا را میشنود و از چهار میکروفون برای افزایش حساسیت و بررسی سلامت ورودیها کمک میگیرد.
پهپاد چه امضایی در صدا باقی میگذارد؟
صدای موتور و ملخ پهپاد یکنواخت نیست. با هر بار عبور تیغه ملخ از یک نقطه، فشار هوا تغییر میکند. اگر ملخ B تیغه داشته باشد و با سرعت R دور بر ثانیه بچرخد، فرکانس عبور تیغه یا Blade Passage Frequency از رابطه زیر به دست میآید:
f0 = B × R
مثلاً اگر یک ملخ سهپره با سرعت ۱۵۰ دور بر ثانیه، یعنی ۹۰۰۰ دور بر دقیقه، بچرخد، فرکانس پایه عبور تیغه حدود ۴۵۰ هرتز خواهد بود. اما انرژی صوتی فقط روی ۴۵۰ هرتز ظاهر نمیشود؛ مضربهای آن یعنی ۹۰۰، ۱۳۵۰، ۱۸۰۰ هرتز (همان مفهوم هارمونی) و همینطور فرکانسهای بالاتر نیز در طیف دیده میشوند.
اگر طیف فرکانسی را رسم کنیم، این قلههای منظم شکلی شبیه دندانههای یک شانه میسازند. به همین دلیل پروژه از عبارت harmonic comb یا شانه هارمونیکی استفاده میکند. کار اصلی الگوریتم این است که ببیند آیا در صدای محیط، مجموعهای از قلهها با فاصله منظم وجود دارد یا نه.
این روش از جستوجوی یک فرکانس منفرد مطمئنتر است. موتور خودرو، کمپرسور یا حتی موسیقی هم ممکن است در ۴۵۰ هرتز ارتعاش داشته باشد؛ اما مشاهده قلههای پایدار در مضربهای منظم آن، نشانه بسیار قویتری به شمار میرود.
البته قویتر به معنی بیخطا نیست. هلیکوپتر، هواپیمای ملخی، بعضی موتورهای احتراقی و حتی موسیقی یا گفتار در فضای بسته ممکن است الگوهای هارمونیکی مشابه تولید کنند. VolAnti تلاش میکند با چند آشکارساز مستقل و بررسی تداوم زمانی، احتمال هشدار اشتباه را کمتر کند.
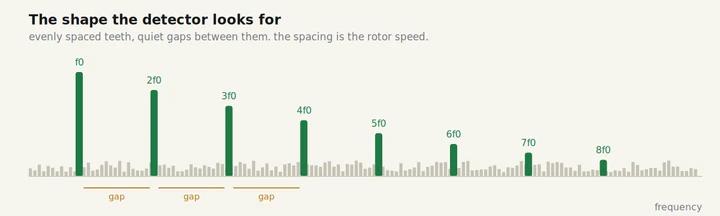
الگوی شانه هارمونیکی؛ قلهها روی f0 و مضربهای آن قرار دارند و فضای میان دندانهها باید انرژی کمتری داشته باشد.
از صدای خام تا طیف فرکانسی
چهار کانال ورودی با نرخ ۱۶ کیلوهرتز خوانده میشوند و پس از اعمال ضرایب کالیبراسیون، با یکدیگر جمع میشوند. طبق قضیه نایکوئیست، با این نرخ نمونهبرداری میتوان فرکانسهای کمتر از ۸ کیلوهرتز را بررسی کرد. تنظیمات پروژه نیز سقف هارمونیکهای قابلاستفاده را روی ۷۸۰۰ هرتز گذاشته است تا محاسبات به لبه طیف نزدیک نشوند.
دستگاه برای هر تحلیل از ۲۰۴۸ نمونه استفاده میکند. بنابراین طول پنجره صوتی برابر است با:
2048 / 16000 = 0.128 s
یعنی هر FFT حدود ۱۲۸ میلیثانیه از صدا را میبیند. فاصله فرکانسی خانههای FFT هم چنین محاسبه میشود:
16000 / 2048 = 7.8125 Hz
دستگاه برای آغاز تحلیل بعدی منتظر ۲۰۴۸ نمونه تازه نمیماند. هر بار فقط ۵۱۲ نمونه، معادل ۳۲ میلیثانیه، جلو میرود؛ بنابراین پنجرههای تحلیل با یکدیگر همپوشانی دارند. به این ترتیب هر ۳۲ میلیثانیه یک نتیجه تازه تولید میشود، در حالی که هر نتیجه همچنان بر یک پنجره صوتی ۱۲۸ میلیثانیهای تکیه دارد.
این ترکیب، تعادل خوبی میان دقت و سرعت است. FFT بزرگ تفکیک فرکانسی لازم برای دیدن دندانهها را فراهم میکند و گام کوچک پنجره اجازه نمیدهد واکنش دستگاه بیش از حد کند شود.
کف نویز؛ چیزی که امروز مزاحم است شاید فردا عادی شود
اگر فن، کولر یا ژنراتوری دائماً در محیط روشن باشد، دستگاه نباید هر چند ثانیه یک بار آن را بهعنوان صدایی تازه کشف کند. VolAnti برای حل این مشکل، کف طیف را بهصورت تطبیقی تخمین میزند. به زبان ساده، دستگاه بهمرور یاد میگیرد چه مقدار انرژی در هر فرکانس برای محیط عادی است؛ سپس هنگام امتیازدهی، تغییر نسبت به این پسزمینه را مهمتر در نظر میگیرد.
مدل کف نویز برای افزایش و کاهش انرژی، با سرعت یکسانی تغییر نمیکند. تغییرات آرام محیط طی چند ثانیه وارد مدل پسزمینه میشوند، اما دستگاه به صداهای بلند و پهنباند سریعتر واکنش نشان میدهد. پس از مقایسه سیگنال با کف نویز و اعمال تابع لگاریتمی، طیفی سفیدشده به دست میآید. در این طیف، قلههایی که نسبت به وضعیت معمول برجستهاند، واضحتر دیده میشوند.
همین سازوکار یک مشکل ظریف هم ایجاد میکند. اگر پهپاد مدتی طولانی در یک نقطه ثابت بماند، الگوریتم ممکن است کمکم صدای آن را بخشی از محیط فرض کند و آن را در کف نویز جذب کند. دو مورد از چهار آشکارساز پروژه برای مقابله با همین مشکل طراحی شدهاند.
امتیاز شانه چطور محاسبه میشود؟
الگوریتم ابتدا یک فرکانس پایه احتمالی را انتخاب میکند و دندانههای شانه را روی مضربهای آن قرار میدهد. سپس انرژی اطراف دندانهها را با انرژی فاصله میان آنها مقایسه میکند. هرچه انرژی روی دندانهها بیشتر و انرژی میانشان کمتر باشد، طیف شباهت بیشتری به یک شانه هارمونیکی دارد.
جستوجوی فرکانس پایه از حدود ۷۰ تا ۲۰۰۰ هرتز با گامهای یک هرتزی انجام میشود و بسته به فرکانس، تا ۱۲ هارمونیک بررسی میشود. تعداد دندانههای قابلاستفاده با بالا رفتن فرکانس پایه کمتر میشود؛ چون هیچ هارمونیکی نباید از محدوده ۷۸۰۰ هرتز عبور کند. برای اینکه کاندیداهایی با تعداد هارمونیک متفاوت قابلمقایسه باشند، امتیاز نهایی نسبت به تعداد دندانهها نرمال میشود.
حتی پس از پیداشدن بهترین امتیاز، هشدار بلافاصله صادر نمیشود. دستگاه بررسی میکند که آیا فرکانس پایه در چند فریم متوالی تقریباً ثابت مانده است یا نه. سرعت موتور پهپاد واقعی با تغییر بار و کنترل ارتفاع کمی بالا و پایین میرود؛ بنابراین الگوریتم ثبات را به معنای تکرار دقیق یک عدد نمیداند. در مسیر سریع، تغییر حدود دو درصدی قابلقبول است.
این بررسی زمانی اهمیت زیادی دارد. یک ضربه، بوق خودرو یا افتادن جسم ممکن است تنها در یک فریم طیفی شبیه شانه بسازد؛ اما بعید است همان الگو را در شش فریم پیاپی حفظ کند.
چهار آشکارساز برای چهار نوع دردسر
VolAnti به یک آشکارساز اکتفا نکرده و چهار مسیر مستقل دارد. هرکدام برای حالتی طراحی شده که مسیرهای دیگر ممکن است در آن ضعیف عمل کنند.
Tier 1؛ شانه سریع
این مسیر برای تشخیص سریع ورود پهپاد یا تغییر ناگهانی صدای آن طراحی شده است. Tier 1 از کف نویز تطبیقی استفاده میکند و تنها زمانی هشدار میدهد که چند فریم سازگار پشتسرهم دیده شوند. با شش فریم متوالی و فاصله ۳۲ میلیثانیهای میان آنها، تأخیر عملی در شرایط مناسب به چند دهم ثانیه میرسد.
مزیت این مسیر سرعت بالاست، اما اگر پهپاد برای مدت طولانی بدون تغییر در همان وضعیت باقی بماند، کف تطبیقی ممکن است بخشی از اثر آن را جذب کند.
Tier 2؛ شانه آهسته
مسیر دوم نیز شانه هارمونیکی را جستوجو میکند، اما حافظه زمانی طولانیتری دارد. کف نویز آن آهستهتر تغییر میکند و برای تأیید هدف به مشاهدات بیشتری نیاز دارد. به همین دلیل دیرتر از Tier 1 هشدار میدهد، ولی پهپادی را که پس از ورود مدتی ثابت مانده است بهتر تشخیص میدهد.
در این مسیر، سرعت فدای پایداری شده است. تصمیم نهایی یک تا چند ثانیه زمان میبرد، اما رخدادهای کوتاه شانس کمتری برای فریبدادن آشکارساز دارند.
Tier 3؛ شستوشوی ملخ یا Envelope Wash
گاهی صدای پهپاد، بهویژه در فاصله نزدیک یا هنگام تحمل بار زیاد، بهجای یک شانه تمیز بیشتر شبیه غرشی پهنباند است. با این حال، دامنه این غرش با سرعت چرخش ملخ تغییر میکند؛ یعنی انرژی فرکانسهای بالا با ریتمی منظم کموزیاد میشود.
Tier 3 انرژی بخش بالای طیف، عمدتاً بالاتر از ۳ کیلوهرتز، را دنبال میکند و پوش یا envelope آن را استخراج میکند. سپس در این پوش دنبال مدولاسیونی تقریباً بین ۱۰۰ تا ۶۵۰ هرتز میگردد. این مسیر مکمل دو شانه قبلی است و برای پرواز نزدیک، رانش زیاد و صدای آشفتهتر کاربرد دارد.
Tier 4؛ شانه بدون کف تطبیقی
چهارمین مسیر کندترین و حساسترین آشکارساز پروژه است. این مسیر عمداً از کف نویز تطبیقی استفاده نمیکند تا یک هاور طولانی هیچوقت به بخشی از پسزمینه تبدیل نشود. در عوض چندین فریم را جمع میکند و با روشهای آماری مقاوم، مانند میانه و میانگین گروهی، نویز و رخدادهای گذرا را کنار میزند.
Tier 4 سریع نیست و ممکن است ۵ تا ۱۵ ثانیه برای تصمیمگیری زمان بخواهد، اما طبق گزارش سازنده همین مسیر در آزمایش ۱۰۴ متری هشدار داده است. این آشکارساز در فایل تنظیمات عمومی پروژه بهصورت پیشفرض غیرفعال دیده میشود؛
نکته مثبت این معماری چهاربخشی آن است که سازنده تلاش نکرده از یک الگوریتم انتظار معجزه داشته باشد. هر آشکارساز برای وضعیت مشخصی طراحی شده و مسیرهای دیگر، نقاط ضعف آن را پوشش میدهند.
آیا ESP32 واقعاً از پس این پردازش برمیآید؟
اجرای FFT روی چهار کانال، تخمین کف، جستوجوی صدها فرکانس پایه و اجرای چهار آشکارساز در هر ۳۲ میلیثانیه، برای یک میکروکنترلر کار سبکی نیست. به همین دلیل بخش جالب دیگری از پروژه، روش انتقال الگوریتم مرجع پایتون به C است.
نسخه مرجع ابتدا روی کامپیوتر توسعه یافته و فریمور با مجموعهای از golden vectorها آزمایش میشود. این بردارها ورودی و خروجی مورد انتظار را ثبت میکنند تا روشن شود انتقال محاسبات NumPy به float32 و توابع ESP-DSP، نتیجه تصمیمگیری را تغییر نداده است. در یادداشتهای پورت حتی جزئیاتی مانند ترتیب جمع اعداد، تبدیل نوع داده و جلوگیری از برخی بهینهسازیهای ممیز شناور بررسی شدهاند.
در آزمایش ثبتشده روی برد Rev A2، هر چهار مسیر بهطور همزمان روی ۱۹۳۸ فریم اجرا شدهاند. بیشترین زمان پردازش ۲۹٫۴ میلیثانیه بوده است، در حالی که دستگاه برای پردازش هر فریم ۳۲ میلیثانیه فرصت دارد. در طول آزمون نیز هیچ فریمی از دست نرفته است. حاشیه زمانی چندان زیاد نیست، اما اندازهگیری واقعی نشان میدهد پیادهسازی فعلی در بودجه زمانی تعیینشده جا میشود.
برای ورودی صوتی، شش بلوک DMA با ظرفیت ۵۱۲ نمونه در نظر گرفته شده است. این بلوکها در مجموع حدود ۱۹۲ میلیثانیه حاشیه ایجاد میکنند تا نوسان کوتاه در زمان پردازش، بلافاصله به ازدسترفتن نمونههای صوتی منجر نشود.
هشدار محلی و شبکه LoRa
پس از تشخیص، دستگاه میتواند هشدار را بهصورت محلی با نور، صدا، لرزش و نمایشگر اعلام کند. نمایشگر e-paper انتخاب جالبی است؛ چون حتی اگر باتری تمام یا برق قطع شود، آخرین پیام روی صفحه باقی میماند.
بخش LoRa برای ساختن شبکهای از چند دستگاه در نظر گرفته شده است. بسته رادیویی فقط ۱۸ بایت دارد و اطلاعاتی مانند شناسه دستگاه، نوع آشکارساز، فرکانس پایه، امتیاز و شماره توالی را منتقل میکند. تنظیم پیشنهادی پروژه SF9، پهنای باند ۱۲۵ کیلوهرتز و نرخ کدگذاری 4/5 است.
با این حال، این شبکه یک سامانه مکانیابی یا رأیگیری توزیعشده نیست. هر دستگاه مستقل از بقیه گوش میدهد و تصمیم میگیرد؛ LoRa فقط هشدار را به دستگاههای دیگر میرساند. میتوان چند دستگاه شنونده را در مسیرهای احتمالی نزدیکشدن قرار داد و از یک واحد داخل ساختمان برای تکرار هشدار استفاده کرد، اما این پیامها جهت دقیق پهپاد را مشخص نمیکنند.
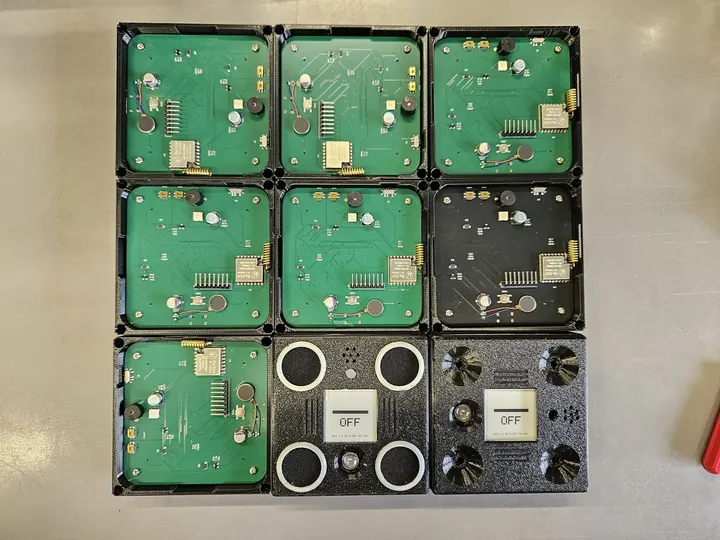
چند دستگاه VolAnti در مراحل مختلف مونتاژ؛ هر دستگاه مستقل تشخیص میدهد و هشدار را با LoRa برای بقیه میفرستد.
فرکانس مجاز LoRa نیز وابسته به کشور است. مثلا برای اروپا ۸۶۸ مگاهرتز و برای آمریکا ۹۱۵ مگاهرتز را است، متاسفانه توی ایران فرکانس خاصی توسط سازمان تنظیم مقررات اعلام نشده ولی اغلب از همان بازه فرکانسی اروپا استفاده می کنند.
عدد ۱۰۴ متر چقدر قابل اتکاست؟
در گزارش آزمایش ۶ سپتامبر ۲۰۲۶، یک دستگاه VolAnti با شناسه N-F2CF کنار خیابانی با دیوارهای آجری قرار گرفته است. یک ریگ چهارموتوره با موتورهای کلاس 2807 و ملخهای سهپره هفتاینچی در انتهای مسیر هاور کرده و فاصله با متر و نقشه ۱۰۴٫۲ متر ثبت شده است. سرعت باد حدود یک متر بر ثانیه بوده و با وجود عبور خودرو و صحبت افراد نزدیک دستگاه، Tier 4 هشدار داده است. امتیاز ثبتشده ۳۱٫۹ و آستانه ۳۰٫۵ بوده و فرکانس پایه ۶۰۰ هرتز گزارش شده است.
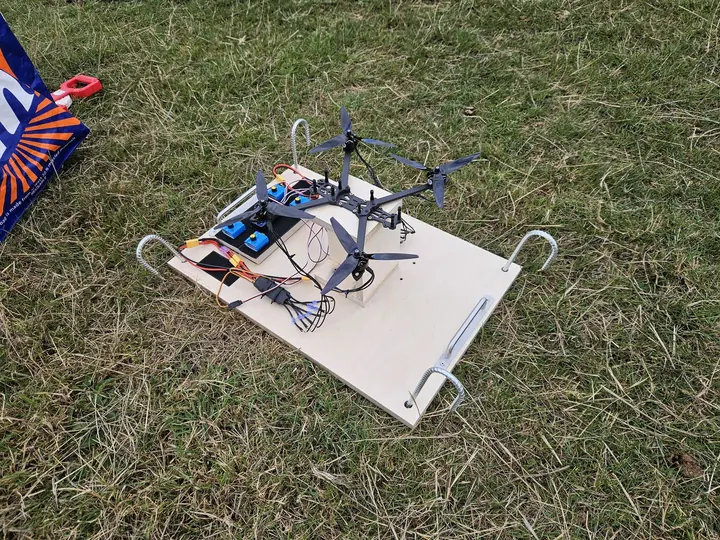
ریگ چهارموتوره با ملخهای هفتاینچی که در آزمایشهای میدانی نقش هدف صوتی را داشته است.
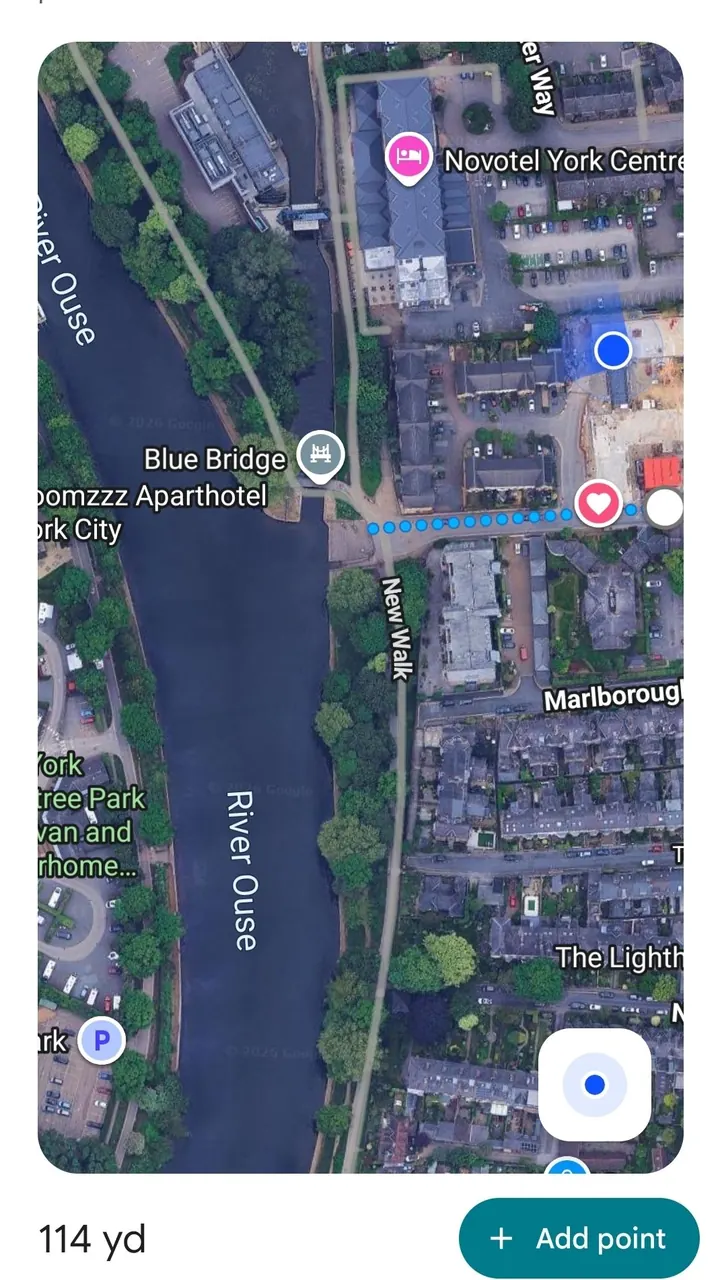
فاصله ثبتشده روی نقشه ۱۱۴ یارد، معادل حدود ۱۰۴٫۲ متر است.
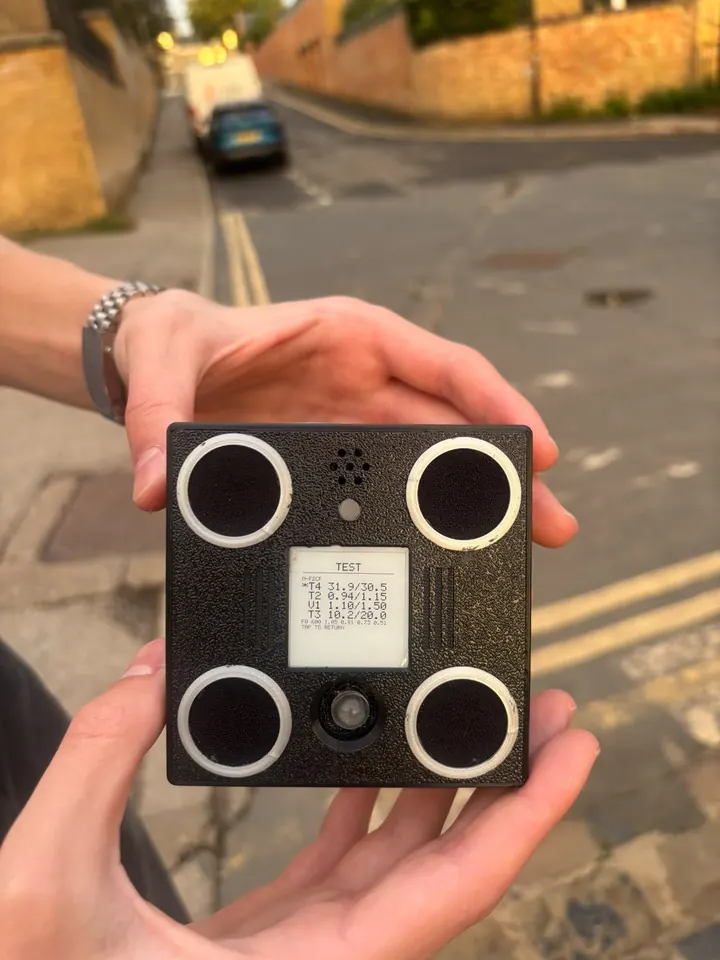
نمایشگر دستگاه پس از آزمایش؛ امتیاز Tier 4 برابر ۳۱٫۹ در برابر آستانه ۳۰٫۵ ثبت شده است.
این نتیجه جذاب است، اما نباید آن را «برد قطعی دستگاه» بدانیم. با یک آزمایش موفق در محیطی مشخص روبهرو هستیم. دیوارهای خیابان ممکن است صدا را هدایت یا بازتاب کنند و ریگ آزمایشی نیز نماینده همه پهپادهای بازار نیست. از طرفی، امتیاز ثبتشده فقط کمی از آستانه بالاتر بوده است؛ بنابراین تغییر باد یا نویز میتوانسته نتیجه را عوض کند.
خود مستندات پروژه نیز ادعای برد ثابت ندارند و حدود زیر را بهعنوان انتظار عملی مطرح میکنند:
| وضعیت محیط | برد تقریبی مورد انتظار |
| محیط روستایی ساکت و باد کمتر از ۲ متر بر ثانیه | ۱۰۰ تا ۲۰۰ متر |
| نسیم سبک، حدود ۲ تا ۵ متر بر ثانیه | ۵۰ تا ۱۲۰ متر |
| باد متوسط یا محیط شلوغ | ۱۵ تا ۵۰ متر |
| باد شدید، بیشتر از ۸ متر بر ثانیه | در بهترین حالت چند ده متر |
در یکی از آزمایشهای قبلی، روی زمین باز و در باد متغیر، برد تشخیص فقط حدود ۱۴ متر بوده است. اختلاف میان ۱۴ و ۱۰۴ متر بهخوبی نشان میدهد که تشخیص صوتی تا چه اندازه به محیط وابسته است. برای ارزیابی واقعی باید آزمایش را چندین بار، از جهتهای مختلف، در شرایط متفاوت باد و نویز و با چند مدل پهپاد تکرار کرد.
برد تشخیص را بهتر است به «زمان هشدار» تبدیل کنیم. اگر هدف در فاصله ۱۲۰ متری تشخیص داده شود و با سرعت ۲۷ متر بر ثانیه نزدیک شود، فقط حدود ۴٫۵ ثانیه تا رسیدن آن زمان داریم. بنابراین حتی برد سهرقمی نیز لزوماً فرصت زیادی ایجاد نمیکند.
هشدارهای اشتباه و چیزهایی که شبیه پهپاد صدا میدهند
در تستهای ثبتشده، صداهایی مانند هلیکوپتر مصنوعی، هواپیمای ملخی، کامیون دیزلی، موتورسیکلت، ترافیک دور و HVAC به هشدار منجر نشدهاند. در چند آزمایش میدانی نیز برای خودروها و گفتوگوی افراد هشدار اشتباه گزارش نشده است.
اما پروژه کاملاً مصون نیست. گفتار پیوسته و موسیقی ارکسترال در فضای بسته توانستهاند مسیرهای شانهای را تحریک کنند. این اتفاق عجیب نیست؛ سازهای موسیقی و صدای انسان ذاتاً ساختار هارمونیکی دارند و در محیط بسته نیز بازتابها شرایط را پیچیدهتر میکنند.
بالابردن آستانه بهتنهایی راهحل مناسبی نیست؛ چون همراه با کاهش هشدارهای اشتباه، حساسیت دستگاه به پهپادهای دور را هم کم میکند. ترکیب اطلاعات چند دستگاه، افزودن یک طبقهبند سبک یا استفاده از حسگری مکمل، میتواند مسیر توسعه بعدی باشد.
اگر بخواهیم خودمان آن را بسازیم
مخزن پروژه فقط شامل جزییات قابل قبولی برای ساخت است. فایلهای PCB، فهرست قطعات، مدلهای سهبعدی بدنه، فریمور ESP-IDF، کد مرجع، دادههای آزمون و راهنمای مونتاژ همگی در دسترساند. PCB اصلی چهارلایه و برای مونتاژ کارخانهای طراحی شده است. بیشتر قطعات SMD در کارخانه نصب میشوند و فقط قطعات سوراخدار، از جمله بازر، هدر نمایشگر، آنتن و موتور، باقی میمانند.
برای شروع کمهزینهتر، راهنمای ساخت نسخه بردبردی هم وجود دارد. در این نسخه میتوان از ESP32-S3 DevKitC و چهار ماژول آماده میکروفون ICS-43434 یا INMP441 استفاده کرد و فعلاً بخش LoRa را کنار گذاشت. هزینه تخمینی قطعات این نمونه، طبق مستندات پروژه، حدود ۴۷ تا ۶۰ دلار(به دلایلی که میدانید تبدیل به ریال نکردم) است.
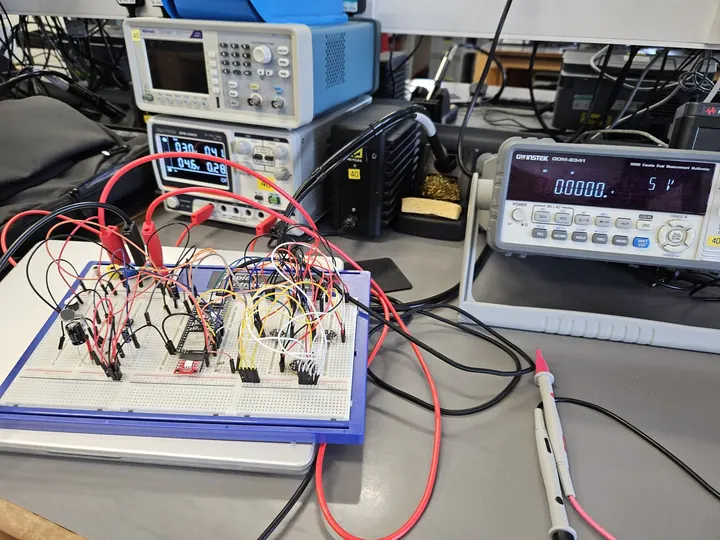
نسخه اولیه پروژه روی بردبرد؛ پیش از طراحی PCB اختصاصی، ورودیها و الگوریتم با این نمونه بررسی شدهاند.
فریمور با ESP-IDF نسخه ۶ ساخته شده و اسکریپتهای تولید فایلهای هدر به پایتون و NumPy نیاز دارند. پیش از اعتماد به نتیجه، باید هر چهار کانال را جداگانه آزمایش و کالیبره کرد. راهنمای پروژه پیشنهاد میکند کنار هر ورودی ضربه آرامی بزنیم تا از سلامت میکروفون و مسیر مربوط به آن مطمئن شویم. در آزمایش برد تولیدی، اختلاف چهار میکروفون پس از کالیبراسیون به کمتر از یک دسیبل رسیده است.
جمعبندی
VolAnti نشان میدهد که ساخت یک آشکارساز پهپاد همیشه به رادار گرانقیمت، دوربین حرارتی یا دسترسی به لینک رادیویی نیاز ندارد. چهار میکروفون دیجیتال و یک ESP32-S3 میتوانند با تحلیل درست طیف، الگوی منظم صدای ملخ را از میان بخشی از سروصدای محیط بیرون بکشند.
ایده اصلی ساده بهنظر میرسد: از صدا FFT بگیریم و دنبال هارمونیکها بگردیم. پیچیدگی واقعی زمانی آشکار میشود که بخواهیم کف نویز را تخمین بزنیم، مانع جذب صدای هاور در پسزمینه شویم، هشدارهای گذرا را کنترل کنیم، زمان پردازش را زیر ۳۲ میلیثانیه نگه داریم و به همان نتیجهای برسیم که نسخه پایتون تولید میکند. همین جزئیاتاند که یک دموی ساده را به دستگاهی قابل آزمایش تبدیل میکنند.
آیا این دستگاه میتواند جای یک سامانه حرفهای ضدپهپاد را بگیرد؟ مسلماً نه. برد آن بهشدت به باد و محیط وابسته است، جهت هدف را پیدا نمیکند و ممکن است بعضی صداهای هارمونیک را با پهپاد اشتباه بگیرد. با این همه، VolAnti پروژهای متنباز، کمهزینه و ارزشمند برای مطالعه است؛ بهخصوص برای کسی که میخواهد الگوریتم پردازش سیگنال را از محیط پایتون خارج کند و روی یک میکروکنترلر واقعی اجرا کند.
منابع

پالت | بازار خرید و فروش قطعات الکترونیک
قطعات اضافه و بدون استفاده همیشه یکی از سربارههای شرکتها و طراحان حوزه برق و الکترونیک بوده و هست. پالت سامانهای است که بصورت تخصصی اجازه خرید و فروش قطعات مازاد الکترونیک را فراهم میکند. فروش در پالت
آیسی | موتور جستجوی قطعات الکترونیک
سامانه آی سی سیسوگ (Isee) قابلیتی جدید و کاربردی از سیسوگ است. در این سامانه سعی شده است که جستجو، انتخاب و خرید مناسب تر قطعات برای کاربران تسهیل شود. جستجو در آیسی
سیسوگشاپ | فروشگاه محصولات Quectel
فروشگاه سیسوگ مجموعه ای متمرکز بر تکنولوژی های مبتنی بر IOT و ماژول های M2M نظیر GSM، GPS، LTE، NB-IOT، WiFi، BT و ... جایی که با تعامل فنی و سازنده، بهترین راهکارها انتخاب می شوند. برو به فروشگاه سیسوگ
سیسوگ فروم | محلی برای پاسخ پرسشهای شما
دغدغه همیشگی فعالان تخصصی هر حوزه وجود بستری برای گفتگو و پرسش و پاسخ است. سیسوگ فروم یک انجمن آنلاین است که بصورت تخصصی امکان بحث، گفتگو و پرسش و پاسخ در حوزه الکترونیک را فراهم میکند. پرسش در سیسوگ فرم
سیکار | اولین مرجع متن باز ECU در ایران
بررسی و ارائه اطلاعات مربوط به ECU (واحد کنترل الکترونیکی) و نرمافزارهای متن باز مرتبط با آن برو به سیکار
سیسوگ با افتخار فضایی برای اشتراک گذاری دانش شماست. برای ما مقاله بنویسید.