
پروتکل EtherCAT چیست؟ بررسی کامل نحوه کار، معماری، مزایا، معایب و کاربردهای آن در اتوماسیون صنعتی
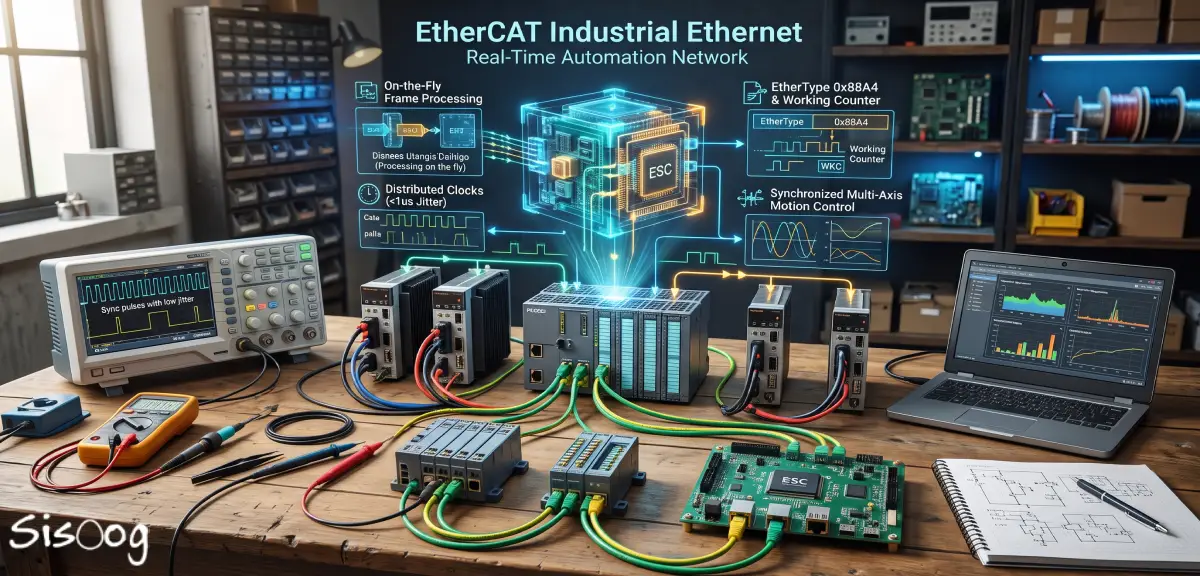
در یک خط تولید صنعتی، رسیدن فرمان در زمان درست گاهی بهاندازه خود فرمان اهمیت دارد. تصور کنید چهار سرووموتورِ یک ماشین بستهبندی باید حرکت هماهنگی داشته باشند؛ همزمان، حسگرها موقعیت قطعه را گزارش میکنند و کنترلر براساس این اطلاعات فرمان بعدی را میفرستد. اگر دادهها دیر برسند یا زمان رسیدن آنها از چرخهای به چرخه دیگر تغییر کند، کیفیت محصول و پایداری فرایند تحت تأثیر قرار میگیرد.
اینجاست که تفاوت میان «نرخ انتقال داده»، Cycle Time و Synchronization Accuracy اهمیت پیدا میکند. شبکه مناسب اتوماسیون فقط پرسرعت نیست؛ باید قابل پیشبینی، قابل پیکربندی و قابل عیبیابی نیز باشد.
EtherCAT یکی از فناوریهای مطرح اترنت صنعتی برای چنین نیازهایی است. ویژگی متمایز آن، پردازش داده هنگام عبور فریم (On-the-Fly Processing) است. در این مقاله ابتدا با منطق کار EtherCAT آشنا میشویم، سپس معماری و فریمها، ساعتهای توزیعشده ( Distributed Clocks )، روش راهاندازی، عیبیابی و معیارهای انتخاب آن را با مثالهای مهندسی بررسی میکنیم.
پروتکل EtherCAT چیست؟
واژه EtherCAT مخفف Ethernet for Control Automation Technology است. پروتکل EtherCAT یک فناوری Industrial Ethernet برای تبادل داده میان کنترلرها و تجهیزات میدان (Field Devices) در سامانههای کنترل و اتوماسیون است. این فناوری در آوریل ۲۰۰۳ از سوی شرکت Beckhoff Automation معرفی شد و توسعه و نگهداشت مشخصات آن با مشارکت EtherCAT Technology Group (ETG) انجام میشود. EtherCAT در استانداردهای بینالمللی از جمله IEC 61158 و IEC 61784 تعریف شده است. [۱، ۲]
پروتکل EtherCAT از قالب فریم اترنت استفاده میکند، اما در روش متداول خود برای تبادل دادههای کنترلی خود به TCP/IP وابسته نیست. هدف آن کاهش سربار ارتباطی، کوتاهکردن زمان چرخه (Cycle Time) و فراهمکردن رفتار زمانی قابل پیشبینی است. به همین دلیل در کنترل حرکت، رباتیک، ماشینآلات بستهبندی، تجهیزات اندازهگیری و سامانههای دارای ورودی/خروجی توزیعشده کاربرد دارد.
چرا در صنعت به EtherCAT نیاز داریم؟
در بسیاری از شبکههای مبتنی بر درخواست و پاسخ، کنترلر برای دریافت اطلاعات از هر دستگاه پیامهای جداگانهای تبادل میکند. این روش در بسیاری از کاربردهای نظارتی مناسب است، اما وقتی تعداد تجهیزات زیاد و فاصله زمانی بین دو فرمان کوچک باشد، زمان پردازش پیامها و نوسان تأخیر اهمیت بیشتری پیدا میکند.
EtherCAT بهجای تکیه بر یک تبادل جداگانه با هر تجهیز، امکان جمعآوری و توزیع دادههای تعداد زیادی گره را در یک یا چند فریم مشترک فراهم میکند. این طراحی باعث استفاده کارآمدتر از پهنای باند میشود؛ بااینحال، سریعبودن شبکه بهتنهایی تضمین نمیکند که کل ماشین، از حسگر تا الگوریتم کنترل و عملگر، همانقدر سریع عمل کند.
پروتکل EtherCAT چگونه کار میکند؟ مفهوم On-the-Fly
تفاوت اساسی EtherCAT با بسیاری از روشهای ارتباطی در این است که دستگاههای زیرمجموعه معمولاً لازم نیست هر فریم را بهصورت کامل دریافت، در نرمافزار تحلیل و سپس دوباره ارسال کنند. این دستگاهها با استفاده از سختافزار اختصاصی EtherCAT SubDevice Controller (ESC)، بخش مربوط به خود را در حین عبور فریم میخوانند یا تغییر میدهند. [۱]
- ساخت فریم: کنترلر اصلی یا MainDevice دادههای خروجیِ موردنیاز تجهیزات را در فریم EtherCAT قرار میدهد.
- ارسال روی شبکه: فریم از درگاه اترنت کنترلر وارد نخستین دستگاه میشود.
- خواندن و نوشتن هنگام عبور: هر SubDevice دادههای خروجی مربوط به خود را دریافت و دادههای ورودی مانند وضعیت سنسور را در محل تعیینشده از فریم درج میکند.
- عبور به گره بعدی: فریم بدون توقف طولانی برای پردازش نرمافزاری، به دستگاه بعدی منتقل میشود.
- بازگشت فریم: در یک مسیر خطی، فریم در انتهای بخش فعال شبکه بازگردانده میشود و از مسیر برگشتِ ارتباط Full-Duplex به سمت MainDevice حرکت میکند.
- ارزیابی و تکرار چرخه: کنترلر دادههای دریافتشده و شاخصهای سلامت ارتباط را بررسی کرده و چرخه بعدی را آغاز میکند.
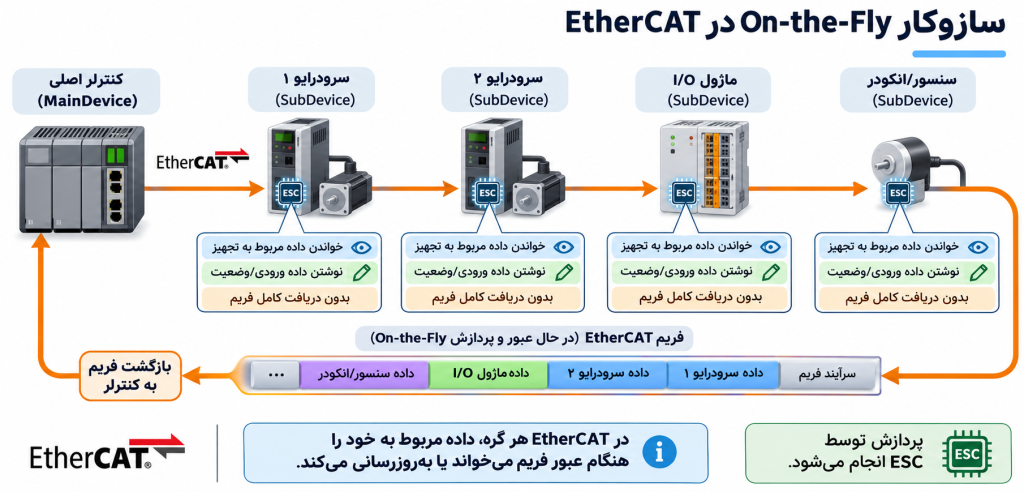
شکل 1 ـ سازوکار On-the-Fly در EtherCAT
نکته: «پردازش داده هنگام عبور فریم» به معنای ارسال مستقل فریم توسط تمام دستگاهها نیست. در یک سگمنت متداول EtherCAT، کنترلر اصلی آغازگر تبادل چرخهای است و گرهها فریم را در مسیر پردازش و هدایت میکنند. به همین علت، در توپولوژی خطی نیازی به قرار دادن سوئیچ اترنت معمولی میان هر دو گره نیست.
یک مثال ساده: کنترل چند موتور و سنسور با EtherCAT
فرض کنید یک ماشین بستهبندی از چهار سروودرایو، دو ماژول ورودی دیجیتال و یک ماژول خروجی دیجیتال تشکیل شده است. کنترلر باید فرمانهای موقعیت یا سرعت را برای درایوها بفرستد و دادههای موقعیت واقعی و وضعیت حسگرها را در چرخه ارتباطی دریافت کند. مقدارهای اندازهگیریشده و فرمانها ممکن است به چرخههای کنترلی متفاوتی تعلق داشته باشند؛ ترتیب آنها را نرمافزار کنترل تعیین میکند.
| تجهیز | داده ارسالی از کنترلر | داده دریافتی در کنترلر |
|---|---|---|
| چهار سروودرایو | فرمان، مقدار هدف و کلمه کنترل | موقعیت/سرعت واقعی، وضعیت و خطا |
| ماژولهای ورودی دیجیتال | معمولاً پیکربندی غیرچرخهای ( انتقال اطلاعات در زمان لزوم ) ؛ خروجی فرمانی ندارد | وضعیت سنسور حضور قطعه و لیمیتسوئیچها |
| ماژول خروجی دیجیتال | روشن/خاموشکردن شیر برقی یا عملگر | وضعیت یا اطلاعات تشخیصی، در صورت پشتیبانی |

شکل 2 ـ نمونه شبکه EtherCAT در ماشین بستهبندی
در EtherCAT، دادههای چرخهای ( انتقال اطلاعات در زمان منظم ) این تجهیزات میتوانند در یک تصویر فرایندی مشترک (Process Image) نگاشت شوند. درایوها و I/Oها از طریق ناحیههای تعریفشده در این تصویر با کنترلر تبادل میکنند؛ اما اجرای الگوریتم کنترل و رفتار مکانیکی دستگاه همچنان بهطور مستقل بر زمان پاسخ کل سامانه اثر میگذارند. کنترلر یک چرخه را برای نمونه هر ۱ میلیثانیه برنامهریزی میکند؛ البته این عدد فقط فرضِ مثال است و چرخه واقعی باید براساس زمان پردازش کنترلر، درایوها، تعداد گرهها و نیاز کاربرد انتخاب و آزمایش شود.
اجزای اصلی معماری EtherCAT
۱. کنترلر اصلی یا MainDevice
MainDevice معمولاً یک PLC، کنترلر ماشین، رایانه صنعتی یا سامانه امبدد است که شبکه را راهاندازی میکند، گرهها را شناسایی میکند، نگاشت دادهها را میسازد و فریمهای چرخهای را ارسال میکند. برای سختافزار ارتباطی این نقش اغلب یک درگاه اترنت استاندارد کافی است؛ اما دستیابی به چرخههای دقیق همچنان به نرمافزار، زمانبندی مناسب و در کاربردهای سختگیرانه به سیستمعامل بلادرنگ یا راهکار مشابه نیاز دارد. [۱]
۲. دستگاه زیرمجموعه یا SubDevice
سروودرایو، ماژول I/O، انکودر، سنسور صنعتی یا کنترلر محلی میتواند یک SubDevice باشد. این گره معمولاً شامل ESC است؛ تراشه یا بلوک سختافزاری ویژهای که فریم EtherCAT را در مسیر عبور پردازش میکند. در ادبیات قدیمیتر به این دو نقش Master و Slave گفته میشد؛ در بسیاری از مستندات جدید ETG از MainDevice و SubDevice استفاده میشود.
۳. ESC، FMMU و SyncManager
ESC قلب ارتباطی دستگاه است. واحد Fieldbus Memory Management Unit (FMMU) آدرسهای منطقی داده در تصویر فرایندی شبکه را به محل مناسب حافظه دستگاه نگاشت میکند. واحد SyncManager نیز دسترسی هماهنگ میان سمت شبکه و برنامه محلی دستگاه را مدیریت میکند. این قابلیتها همراه با حافظهای که هم از سمت شبکه و هم از سمت پردازنده محلی در دسترس است (Dual-Port RAM)، تبادل سریع داده را ممکن میکنند. درگاه ارتباط با پردازنده محلی، Process Data Interface (PDI) نام دارد. برای نمونه، تراشه LAN9252 شرکت Microchip دارای ESC، دو PHY اترنت یکپارچه و رابطهایی مانند SPI و HBI برای ارتباط با میکروکنترلر است. این تراشه از FMMU، SyncManager و Distributed Clocks نیز پشتیبانی میکند؛ بااینحال جزئیات پیکربندی آن باید مطابق دیتاشیت و نسخه سختافزار بررسی شود. [۶، ۱۲]

شکل 3 ـ معماری داخلی ESC و ارتباط با میکروکنترلر
ساختار فریم EtherCAT؛ دادهها در شبکه چگونه حمل میشوند؟
فریم رایج EtherCAT داخل یک ساختار فریم استاندارد Ethernet قرار میگیرد و با مقدار 0x88A4 در فیلد EtherType شناخته میشود. این فریم معمولاً شامل یک سربرگ EtherCAT و یک یا چند Datagram است. هر Datagram دارای سربرگ فرمان و آدرس، ناحیه داده و Working Counter (WKC) در انتهای همان Datagram است. بنابراین WKC یک شمارنده مستقل برای هر Datagram است، نه یک فیلد مشترک برای کل فریم. [۱، ۱۲]
| بخش | نقش |
|---|---|
| Ethernet Header | اطلاعات معمول فریم اترنت و شناسه نوع پروتکل |
| EtherCAT Header | تعیین طول و نوع محتوای EtherCAT |
| EtherCAT Datagram(s) | فرمانهای خواندن/نوشتن، آدرسدهی و دادههای فرایندی |
| Working Counter | بررسی اینکه عملیات موردانتظار روی دادهها به تعداد و شکل لازم انجام شده است یا نه |
| Ethernet FCS | بررسی صحت فریم در لایه اترنت |

شکل 4 ـ ساختار فریم و Datagram در EtherCAT
در آدرسدهی منطقی، کنترلر میتواند داده چندین گره را در بخش مشخصی از تصویر فرایندی قرار دهد. علاوه بر آن، روشهای آدرسدهی مبتنی بر موقعیت یا آدرس ثابت دستگاه برای شناسایی و پیکربندی نیز وجود دارند. WKC برای عیبیابی مهم است: ESCها پس از دسترسی موفق به داده یا رجیستر هدف، شمارنده آن Datagram را براساس نوع عملیات افزایش میدهند؛ برای نمونه در عملیات خواندن موفق معمولاً ۱ واحد و در نوشتن موفق ۱ واحد به WKC افزوده میشود، ولی در فرمان خواندن/نوشتن مجموع افزایش ممکن است ۳ واحد باشد. بنابراین WKC الزاماً برابر تعداد گرهها نیست. MainDevice مقدار دریافتی را با مقدار موردانتظار همان Datagram مقایسه میکند. اختلاف میتواند ناشی از در دسترس نبودن گره، تغییر وضعیت آن یا انجامنشدن یک دسترسی باشد، ولی بهتنهایی ریشه دقیق خطا را نشان نمیدهد. [۹، ۱۲]
PDO، SDO و Mailbox چه تفاوتی دارند؟
در سیستم کنترل صنعتی، همه اطلاعات با اهمیت زمانی یکسان منتقل نمیشوند. برای مثال موقعیت موتور باید مرتب و با چرخه مشخص بهروزرسانی شود، اما تغییر پارامتر تنظیمی دستگاه ممکن است فقط هنگام راهاندازی انجام شود.
- PDO یا Process Data Object: در پروفایل CANopen over EtherCAT (CoE)، برای نگاشت و تبادل دادههای فرایندی چرخهای مانند ورودیها، خروجیها، موقعیت و سرعت به کار میرود.
- SDO یا Service Data Object: برای خواندن یا نوشتن پارامترهای Object Dictionary در CoE و معمولاً از طریق ارتباط غیرچرخهای Mailbox استفاده میشود.
- Mailbox: سازوکاری برای تبادل پیامهای غیرچرخهای، پیکربندی، تشخیص خطا، دسترسی به فایل و برخی سرویسهای دیگر است.
برای روشنشدن تفاوت، PDO مسیر معمول دادههای عملیاتی چرخهای است و SDO مسیر خواندن/نوشتن تنظیمات و پارامترها در دستگاههای CoE؛ درحالیکه Mailbox سازوکار حمل پیامهای غیرچرخهای است. این سه واژه مترادف هم نیستند.
پروفایلهای مهم در اکوسیستم EtherCAT عبارتاند از CoE (CANopen over EtherCAT)، SoE (Servo drive profile over EtherCAT)، FoE (File access over EtherCAT)، EoE (Ethernet over EtherCAT) و AoE (ADS over EtherCAT). همه تجهیزات الزاماً از تمام این پروفایلها پشتیبانی نمیکنند. برای نمونه FoE میتواند برای انتقال فایل یا بهروزرسانی میانافزار به کار رود و EoE امکان عبور ترافیک اترنت معمولی را از یک کانال مناسب فراهم میکند. [۱]
مراحل راهاندازی و ماشین حالت EtherCAT
دستگاههای EtherCAT معمولاً با یک ماشین حالت مشخص به نام EtherCAT State Machine (ESM) مدیریت میشوند. آشنایی با این حالتها هنگام راهاندازی و رفع خطا ضروری است. [۳]
| حالت | معنای عملی |
|---|---|
| INIT | شروع اولیه؛ تبادل عادی Mailbox و داده فرایندی هنوز برقرار نیست. |
| PRE-OP | دسترسی به Mailbox برای شناسایی و پیکربندی ممکن است؛ تبادل معمول داده فرایندی هنوز فعال نیست. |
| SAFE-OP | دادههای ورودی فرایندی بهروزرسانی میشوند، اما خروجیها بهطور معمول در وضعیت ازپیشتعریفشده یا غیرفعال باقی میمانند؛ جزئیات به دستگاه و Watchdog بستگی دارد. |
| OP | حالت عملیاتی؛ تبادل چرخهای ورودی و خروجی برقرار است. |
| BOOT | حالت ویژه برای برخی عملیات بارگذاری میانافزار، معمولاً با FoE و در دستگاههای پشتیبان. |

توجه به ایمنی: نام SAFE-OP به معنای تأیید ایمنی عملکردی ماشین نیست. این وضعیت در ماشین حالت ارتباطی EtherCAT تعریف شده است و جایگزین تحلیل ریسک، توقف ایمن درایو یا سامانه ایمنی دارای تأییدیه نمیشود. همچنین بسته به تنظیمات Watchdog و محصول، رفتار خروجیها را باید در مستندات همان دستگاه بررسی کرد.
اگر یک سروودرایو در PRE-OP باقی بماند، صرفاً اتصال فیزیکی کابل به معنی آمادهبودن برای حرکت نیست. باید علت ناموفقبودن گذار به SAFE-OP یا OP، فایل توصیف دستگاه، نگاشت PDO و تنظیمات همزمانسازی بررسی شود.
Distributed Clocks چیست و چرا اهمیت دارد؟
یکی از قابلیتهای مهم EtherCAT، Distributed Clocks (DC) یا کلاک توزیعشده است. در حرکت هماهنگ چند محور، تنها کافی نیست که فرمانها سریع برسند؛ لازم است نقاط نمونهبرداری و اعمال فرمان در زمانهای دقیق و همآهنگ انجام شوند.
در سازوکار DC، کلاک سختافزاری گرههای پشتیبان با ساعت مرجع همزمان میشوند و اختلاف تأخیر مسیر نیز اندازهگیری و جبران میشود. در پیادهسازی مناسب، همزمانسازی با جیتر بسیار کمتر از ۱ میکروثانیه امکانپذیر است. این عدد مشخصه قابلیت همزمانسازی شبکه در شرایط مناسب است، نه تضمین خطای زمانی کل دستگاه، سنسور و مکانیک ماشین. [۱]

نمونه کاربردی آن یک ربات چندمحوره است: هر درایو میتواند نمونهبرداری یا بهروزرسانی خروجی خود را بر پایه رویداد زمانی محلی و هماهنگ انجام دهد، نه صرفاً در لحظهای که فریم به آن میرسد. برای رسیدن به عملکرد موردنظر، کنترلر باید دادهها را بهموقع آماده کند و پیکربندی DC و دوره کنترل نیز درست باشد.
توپولوژی، کابلکشی و تعداد گرههای شبکه
EtherCAT از آرایشهای خطی (Line/Daisy-Chain)، درختی (Tree)، ستارهای (Star) و ترکیب آنها پشتیبانی میکند. در یک مسیر ساده، خروجی دستگاه اول به ورودی دستگاه دوم متصل میشود. برای ایجاد انشعابها میتوان از تجهیزات سازگارِ دارای چند درگاه یا Junctionهای EtherCAT استفاده کرد؛ سوئیچ اترنت معمولی جایگزین عمومی این تجهیزات برای مسیر قطعیِ چرخهای نیست. [۱، ۲]
| توپولوژی | ویژگی | کاربرد |
|---|---|---|
| خطی | کابلکشی ساده و نیاز کمتر به تجهیزات میانی | ماشینهای کشیده، خط تولید و ایستگاههای پشتسرهم |
| درختی/ستارهای | امکان انشعاب و تفکیک قسمتهای ماشین با تجهیزات سازگار | ماشینهای ماژولار و چندبخشی |
| حلقه با افزونگی کابل | ایجاد مسیر جایگزین با پشتیبانی کنترلر و پیکربندی مناسب | سامانههایی که قطع یک کابل نباید کل ارتباط را از کار بیندازد |

در نسخه متداول مبتنی بر 100BASE-TX، فاصله کابل مسی بین دو گره متوالی میتواند تا حدود ۱۰۰ متر باشد؛ این عدد طول کل شبکه نیست. برای فاصلههای بیشتر، بسترهای سازگار مانند فیبر نوری قابل استفادهاند. در مشخصات EtherCAT از امکان آدرسدهی تا ۶۵٬۵۳۵ دستگاه در یک سگمنت یاد میشود، اما ظرفیت عملی پروژه به زمان چرخه، دادهها، سختافزار و محدودیتهای نرمافزار کنترلر وابسته است. [۱، ۲]
ویژگیهایی مانند Hot Connect به اتصال و جداسازی بعضی بخشهای سازگار در حین کار کمک میکنند. Cable Redundancy نیز با طراحی مناسب مسیر و پشتیبانی نرمافزاری/سختافزاری امکانپذیر است؛ بنابراین صرفاً وصلکردن کابل آخر شبکه به کنترلر بدون بررسی پشتیبانی، کافی نیست.
مشخصات فنی EtherCAT در یک نگاه
| پارامتر | توضیح |
|---|---|
| نوع فناوری | اترنت صنعتی بلادرنگ با پردازش On-the-Fly |
| نرخ لینک در EtherCAT متداول | ۱۰۰ مگابیتبرثانیه (100BASE-TX) |
| روش معمول تبادل چرخهای | فریم اترنت لایه ۲ با EtherType برابر 0x88A4 |
| زمان چرخه | بسته به پیکربندی میتواند در محدوده دهها یا صدها میکروثانیه باشد؛ مقدار تضمینشده عمومی وجود ندارد. |
| دقت همزمانسازی DC | در شرایط و تجهیزات مناسب، جیتر بسیار کمتر از ۱ میکروثانیه |
| فاصله معمول کابل مسی | تا ۱۰۰ متر بین دو گره متوالی در 100BASE-TX |
| توپولوژیها | خطی، درختی، ستارهای، ترکیبی و حلقه با افزونگی مناسب |
| تعداد گره در مشخصات | تا ۶۵٬۵۳۵ گره در یک سگمنت؛ مقیاس عملی وابسته به طراحی |
| استانداردها | از جمله IEC 61158 و IEC 61784 |
اعداد بالا باید در زمینه درست تفسیر شوند. برای مثال نرخ انتقال لینک با زمان کامل حلقه کنترل یکسان نیست و یک شبکه با پهنای باند بالا لزوماً چرخه کنترلی سریعتر از سیستم دارای طراحی بهینه ندارد.
مهمترین مزایای پروتکل EtherCAT
- تبادل کارآمد دادههای کوچک: اطلاعات تعداد زیادی دستگاه میتواند در فریمهای مشترک جابهجا شود؛ بنابراین سربار تکراری کاهش مییابد.
- رفتار زمانی قابل پیشبینی: پردازش سختافزاری در گرهها نوسان ناشی از نرمافزار ارتباطی هر گره را کاهش میدهد.
- همزمانسازی دقیق: Distributed Clocks برای حرکت همزمان محورهای مختلف و نمونهبرداری هماهنگ مفید است.
- کاهش نیاز به سوئیچ در بخش میدانی: توپولوژی خطی یا انشعابی با سختافزار سازگار قابل پیادهسازی است.
- انعطاف در طراحی ماشین: پشتیبانی از چیدمانهای مختلف و گزینههای Hot Connect و افزونگی کابل.
- عیبیابی شبکه: امکان بررسی وضعیت لینکها، شمارندههای خطا، وضعیت گره و WKC.
- پروفایلهای کاربردی: پشتیبانی از سازوکارهایی مانند CoE و پروفایلهای درایو باعث تسهیل یکپارچهسازی تجهیزات سازگار میشود.
- اکوسیستم چندتولیدکنندهای: وجود تجهیزات، تراشهها، ابزارهای توسعه و آزمون انطباق از سازندگان مختلف.
معایب و محدودیتهای پروتکل EtherCAT
انتخاب EtherCAT همیشه بهترین پاسخ نیست و باید هزینه کل سامانه و نیاز واقعی کاربرد را در نظر گرفت:
- نیاز به سختافزار سازگار در گرهها: یک برد با سوکت RJ45 یا یک میکروکنترلر دارای Ethernet MAC معمولی، خودبهخود SubDevice سازگار با EtherCAT نیست؛ معمولاً ESC یا سختافزار معادل لازم است.
- پیچیدگی توسعه دستگاه: طراحی ESC، پیکربندی ESI، نگاشت PDO، ماشین حالت، آزمون انطباق و هماهنگی نرمافزاری به دانش تخصصی نیاز دارد.
- وابستگی عملکرد نهایی به کنترلر: سیستمعامل، نرمافزار MainDevice، زمان اجرای الگوریتم، درایوها و طراحی فیزیکی شبکه میتوانند زمان چرخه را محدود کنند.
- عدم جایگزینی مستقیم با شبکه اداری: EtherCAT متداول بهجای ترافیک عادی TCP/IP از فریمهای ویژه استفاده میکند؛ اتصال به شبکههای IT به طراحی و درگاههای مناسب نیاز دارد.
- هزینه توجیهناپذیر برای پروژه کوچک: اگر پروژه فقط هر چند ثانیه یک مقدار سنسور میخواند، Modbus TCP، CAN یا راهکارهای سادهتر ممکن است اقتصادیتر باشند.
- نیاز به طراحی برای تحمل خطا: مسیر خطی بدون افزونگی، در مقابل قطع کابل یا خرابی بعضی گرهها آسیبپذیر است. افزونگی ارتباط نیز بهمعنای افزونگی منبع تغذیه یا تحمل تمام انواع خرابیهای سختافزاری نیست.
- لزوم توجه به امنیت سایبری: گرچه معماری EtherCAT سطح حمله متفاوتی از شبکههای مبتنی بر IP دارد، این ویژگی جایگزین کنترل دسترسی، جداسازی شبکه OT، مدیریت تغییرات و ارزیابی امنیتی کل سامانه نیست. ادعاهای انطباق امنیتی نیز باید در سطح سامانه، محدوده ارزیابی و محصول مشخص بررسی شوند. [۱۰]
- مسائل سازگاری چندسازندهای: داشتن برچسب EtherCAT بهتنهایی به معنی پشتیبانی یکسان از همه پروفایلها، حالتهای DC و ویژگیهای ویژه نیست؛ فایل ESI، مستندات و نتیجه آزمون انطباق باید بررسی شود.
پروتکل EtherCAT در چه صنایع و مکانهایی استفاده میشود؟
۱. رباتیک و کنترل حرکت
در ربات چندمحوره، ماشین CNC و خطوط مونتاژ، چندین درایو باید دادههای وضعیت و فرمان را با چرخه منظم تبادل کنند. قابلیت DC به هماهنگی حرکت کمک میکند. کاربردهایی نظیر ماشینابزار، کنترل موقعیت دقیق و تجهیزات سروو از نمونههای متداول هستند.
۲. خطوط بستهبندی و چاپ صنعتی
هماهنگکردن حرکت نوار نقاله، برش، چاپ، تغذیه مواد و سنسورهای تشخیص قطعه اهمیت دارد. دادههای I/O و محرکها میتوانند در یک شبکه میدانی مشترک مبادله شوند.
۳. اتوماسیون کارخانه و ماشینآلات ماژولار
در خطوط تولید با ایستگاههای مستقل، توپولوژیهای ترکیبی و امکان افزودن ماژولهای سازگار از ویژگیهای مفید هستند.
۴. اندازهگیری و آزمون
در سیستمهای جمعآوری داده، آزمون پایان خط، تست دینامیکی و نمونهبرداری چندکاناله، برچسب زمانی و هماهنگی لحظه نمونهبرداری اهمیت زیادی دارد.
۵. تجهیزات پزشکی و آزمایشگاهی
در بعضی ماشینآلات آزمایشگاهی، سامانههای موقعیتدهی و تجهیزات پزشکی صنعتی، انتقال هماهنگ داده و کنترل دقیق حرکات موردنیاز است؛ البته استفاده از شبکه صنعتی بهتنهایی الزامات ایمنی یا تأییدیه پزشکی محصول را تأمین نمیکند.
۶. تجهیزات تولید نیمهرسانا و سامانههای تخصصی
EtherCAT در تجهیزات تولید و آزمون نیمهرسانا نیز کاربرد دارد و سازمان SEMI مشخصاتی مرتبط با استفاده از آن در این صنعت تعریف کرده است. [۲]
مقایسه EtherCAT با Modbus TCP، PROFINET و EtherNet/IP
این فناوریها همگی میتوانند در اتوماسیون صنعتی استفاده شوند، اما مدل تبادل داده و ابزارهای آنها متفاوت است. مقایسه زیر کیفی است؛ تعیین برنده سرعت بدون تعریف تعداد گره، حجم داده، توپولوژی و پیادهسازی دقیق علمی نیست.
| فناوری | ماهیت و رویکرد اصلی | نکته در انتخاب |
|---|---|---|
| EtherCAT | پردازش On-the-Fly با فریم مشترک و پشتیبانی از ساعتهای توزیعشده | گزینه جدی برای حرکت چندمحوره و I/O پرتعداد با چرخههای کوتاه |
| Modbus TCP | ارتباط ساده صنعتی مبتنی بر TCP/IP و مدل درخواست/پاسخ | مناسب برای پایش، تجهیزات عمومی و کاربردهایی که زمانبندی بسیار سختگیرانه ندارند |
| PROFINET | خانواده اترنت صنعتی با قابلیتهای RT و IRT برای سطوح مختلف نیاز زمانی | گزینه رایج در PLC و کنترل حرکت؛ باید کلاس و امکانات واقعی تجهیزات بررسی شود |
| EtherNet/IP | اترنت صنعتی مبتنی بر CIP با I/O چرخهای و امکاناتی مانند CIP Sync در محصولات سازگار | در اکوسیستم CIP رایج است؛ زمانبندی به دستگاهها و معماری وابسته است |
برای مثال اگر پروژه شامل چند ده محور سروو با نیاز به زمانبندی هماهنگ باشد، EtherCAT ارزش بررسی بالایی دارد. اما برای خواندن دمای یک مخزن در بازه چندثانیهای، ممکن است پیچیدگی و هزینه آن مزیت محسوسی ایجاد نکند.
EtherCAT P، EtherCAT G و Safety over EtherCAT چه هستند؟
EtherCAT P: انتقال داده و تغذیه در یک کابل
در EtherCAT P علاوه بر داده، امکان انتقال دو تغذیه ۲۴ ولتیِ جدا از نظر الکتریکی، با جریان نامی حداکثر ۳ آمپر برای هر مسیر، روی همان کابل چهاررشتهای فراهم میشود؛ یکی میتواند برای سیستم/سنسورها و دیگری برای تجهیزات جانبی یا عملگرها باشد. این روش تعداد کابلها را کاهش میدهد، اما انتخاب کانکتور، افت ولتاژ، جریان مصرفی و محدودیتهای سازنده همچنان ضروری است. EtherCAT P تغییر در لایه کابلکشی و تغذیه است، نه یک پروتکل کنترلی کاملاً متفاوت. [۴]
EtherCAT G و G10: سرعت لینک بالاتر
در کنار نسخه متداول ۱۰۰ مگابیتی، فناوریهای EtherCAT G و EtherCAT G10 برای لینکهای ۱ و ۱۰ گیگابیتبرثانیه معرفی شدهاند. در طراحی شبکههای ترکیبی، کنترلرهای انشعاب EtherCAT (EBC) میتوانند سگمنتهای ۱۰۰ مگابیتی را به بخشهای پرسرعت متصل کنند. استفاده عملی از آنها نیازمند سختافزار و ساختار سازگار است و نباید تصور کرد که با تعویض صرف کابل یا کارت شبکه، تمام گرههای ۱۰۰ مگابیتی به این نرخها میرسند. [۲، ۱۱]
FSoE: ارتباط ایمنی عملکردی
Safety over EtherCAT (FSoE) سازوکاری برای حمل دادههای ایمنی در کنار دادههای کنترلی است. این روش بر پایه مفهوم Black Channel طراحی شده و برای کاربردهایی تا سطح SIL 3 مناسب است، بهشرط آنکه اجزای ایمنی، معماری و فرایند اعتبارسنجی موردنیاز هم رعایت شوند. صرف استفاده از FSoE یا EtherCAT یک ماشین را خودکار «SIL 3» نمیکند. FSoE نیز بهخودیخود بهمعنای رمزنگاری یا محرمانهماندن اطلاعات نیست. [۱]
چگونه یک پروژه EtherCAT را شروع کنیم؟
برای آشنایی عملی، یک آزمایش کمخطر با ورودی/خروجی دیجیتال از شروع با سروودرایو و عملگر پرقدرت مناسبتر است. پیشنهاد میشود ابتدا شبکه را با دوره چرخه محافظهکارانه راهاندازی و سپس براساس اندازهگیری تنظیم کنید:
- هدف را مشخص کنید: تعداد گرهها، نوع سیگنالها، دوره بهروزرسانی، نیاز به Distributed Clocks و الزامات قطع امن خروجیها را بنویسید.
- MainDevice را انتخاب کنید: PLC یا رایانه صنعتی دارای پشتیبانی EtherCAT و ابزار پیکربندی مناسب.
- SubDevice سازگار تهیه کنید: برای شروع، یک ماژول ورودی/خروجی دیجیتال ساده میتواند از سروودرایو کمخطرتر و آسانتر باشد.
- کابلکشی انجام دهید: پورتهای EtherCAT را طبق دستورالعمل سازنده متصل کنید و ملاحظات تغذیه و زمین صنعتی را رعایت کنید.
- فایل ESI را وارد کنید: فایل EtherCAT SubDevice Information معمولاً بهصورت XML، اطلاعات موردنیاز شناسایی و پیکربندی دستگاه را در اختیار ابزار مهندسی قرار میدهد. [۱۳]
- گرهها را اسکن کنید: شناسهها، ترتیب گرهها، توپولوژی و پیکربندی شناساییشده را با طرح پروژه تطبیق دهید.
- PDO Mapping و حالتها را بررسی کنید: مقدارها و جهت ورودی/خروجی را بررسی کنید؛ ابتدا به SAFE-OP و سپس در شرایطی که فعالشدن خروجی خطری ایجاد نکند، به OP بروید.
- رفتار ارتباط را بسنجید: دادههای ورودی/خروجی، WKC، شمارندههای خطا و در صورت نیاز انحراف DC را پایش کنید. پیش از کوتاهکردن زمان چرخه، بار CPU و جیتر تسک کنترل را اندازه بگیرید.
خروجی موردانتظار از این آزمایش فقط روشنشدن چراغ Link نیست؛ باید بتوانید تغییر یک ورودی را در Process Image ببینید، خروجی مجاز را کنترل کنید، گذار حالتها را ثبت کنید و برای هر Datagram مقدار WKC موردانتظار را با مقدار واقعی تطبیق دهید.
برای توسعه یا آزمایش میتوان از TwinCAT در اکوسیستم Beckhoff، کتابخانه متنباز SOEM برای ساخت MainDevice، یا پروژه EtherLab EtherCAT Master در لینوکس استفاده کرد. SOEM کتابخانهای برای برنامهنویسی است و بهتنهایی یک نرمافزار کامل پیکربندی صنعتی محسوب نمیشود. برای مشاهده و تحلیل فریمها نیز ابزار Wireshark با پشتیبانی از EtherCAT کاربرد دارد. [۱، ۷، ۸]
اگر هدف شما طراحی یک برد امبدد بهعنوان SubDevice است، یک مسیر آموزشیِ رایج استفاده از میکروکنترلر به همراه ESC مانند LAN9252 است. در این طراحی میکروکنترلر میتواند از رابط SPI/HBI برای تبادل داده با ESC استفاده کند. پس از آن به پشته نرمافزاری سازگار، فایل ESI، طراحی Object Dictionary/PDO و آزمون انطباق نیاز خواهید داشت. داشتن تراشه EtherCAT به معنی آمادهبودن خودکار محصول نهایی برای بازار نیست. برای تولید صنعتی، بررسی سازگاری نسخه سختافزار، آزمونهای EMC، مستندات و فرایند آزمون انطباق ETG نیز اهمیت دارد. [۶، ۱۲]
خطاهای متداول EtherCAT و روش عیبیابی
| نشانه | علت احتمالی | بررسی پیشنهادی |
|---|---|---|
| گره شناسایی نمیشود | کابل یا تغذیه، انتخاب پورت اشتباه، ناسازگاری سختافزار | LEDهای Link/RUN، اتصالهای فیزیکی و فهرست گرههای اسکنشده |
| گره در PRE-OP باقی مانده | اشکال ESI، Mailbox یا تنظیمات نگاشت | پیغامهای خطای کنترلر، تطبیق ESI با نسخه دستگاه و تنظیمات PDO |
| گره به OP نمیرود | داده خروجی نامعتبر، اشکال SyncManager یا DC، وضعیت ایمنی | کد خطای AL Status و شرایط گذار حالتها |
| WKC با مقدار موردانتظار برابر نیست | گره خارج از دسترس، Reset، تغییر حالت یا عدم اجرای عملیات انتظاررفته | وضعیت هر گره، شمارنده خطا، اتصال و مقایسه توپولوژی واقعی |
| حرکت موتورها ناهماهنگ است | پیکربندی DC، زمانبندی چرخه یا الگوریتم کنترل | ساعت مرجع، زمان اعمال فرمان، تنظیمات Sync و جیتر اجرای MainDevice |

در فرایند عیبیابی، بهتر است ابتدا اشکال فیزیکی شبکه، سپس ماشین حالت و نگاشت دادهها و در مرحله بعد جزئیات زمانبندی و همزمانسازی بررسی شوند. همچنین مشاهده ترافیک با Wireshark نیازمند دسترسی درست به مسیر فریم، برای مثال از طریق TAP مناسب یا قابلیت ثبت بسته در کنترلر است؛ اتصال لپتاپ به هر پورت دلخواه لزوماً تمام تبادلها را نشان نمیدهد. در تجهیزات در حال کار، هرگونه تغییر کابلکشی باید با رعایت رویههای ایمنی و توقف مجاز انجام شود.
چکلیست انتخاب EtherCAT برای یک پروژه صنعتی
پیش از نهاییکردن پروتکل، به این پرسشها پاسخ دهید: تعداد گرهها و حجم داده هر چرخه چقدر است؟ آیا حرکت چندمحوره یا نمونهبرداری همزمان دارید؟ آیا MainDevice و درایوهای انتخابی از DC و پروفایل موردنیاز پشتیبانی میکنند؟ آیا برای کابلکشی، تأمین برق، افزونگی، امنیت OT و سرویسهای تعمیر و نگهداشت برنامه دارید؟ در نهایت، چرخه واقعی کنترل را با تجهیزات نمونه آزمایش کنید؛ عدد تبلیغاتی زمان چرخه یک پروتکل، جایگزین اندازهگیری روی ماشین شما نیست.
جمعبندی: چه زمانی EtherCAT انتخاب مناسبی است؟
EtherCAT صرفاً «اترنت سریعتر» نیست؛ معماری ویژه آن اجازه میدهد تعداد زیادی دستگاه با سربار ارتباطی کم، رفتار زمانی قابل پیشبینی و قابلیت همزمانسازی دقیق به کنترلر متصل شوند. این فناوری بهویژه برای سروودرایوها، ماشینآلات چندمحوره، I/O توزیعشده، رباتیک و اندازهگیری هماهنگ مناسب است. در مقابل، برای انتخاب درست باید هزینه سختافزار سازگار، پشتیبانی نرمافزاری کنترلر، نیاز واقعی به زمانبندی دقیق، طراحی کابلکشی، امنیت شبکه و سازگاری میان تجهیزات را سنجید. در یک پروژه مهندسی موفق، پروتکل مناسب پروتکلی است که نیاز واقعی سیستم را با کمترین پیچیدگی غیرضروری برآورده کند.
منابع و مطالعه بیشتر
- EtherCAT Technology Group (ETG) — EtherCAT Technology؛ مرجع اصلی معماری، فریم، توپولوژی، DC، پروفایلها و کاربردها.
- ETG — EtherCAT Technology Group؛ معرفی نهاد توسعهدهنده، فعالیتهای استانداردسازی و آزمون انطباق.
- Beckhoff Information System — EtherCAT State Machine؛ شرح INIT، PRE-OP، SAFE-OP، OP و BOOT.
- ETG — EtherCAT P؛ انتقال ارتباط و توان در یک کابل.
- ETG — EtherCAT Compendium؛ راهنمای جامع و فهرست مستندات تخصصی، با امکان نیاز به عضویت برای دانلود.
- Microchip — AN1916: Integrating LAN9252 SDK with EtherCAT SSC؛ مسیر عملی توسعه SubDevice.
- OpenEtherCATsociety — SOEM؛ کتابخانه متنباز پیادهسازی MainDevice.
- EtherLab — EtherCAT Master؛ پروژه متنباز MainDevice برای لینوکس.
- ETG — EtherCAT Diagnosis for Users؛ تشخیص خطا و مفهوم Working Counter.
- ETG — EtherCAT & Cybersecurity؛ بحث معماری و الزامات امنیتی.
- ETG — EtherCAT G؛ معرفی معماری گیگابیتی، EBC و ترکیب سگمنتهای ۱۰۰ مگابیتی.
- Beckhoff — EtherCAT Slave Controller: Technology, Version 2.5؛ ساختار Datagram، شیوه افزایش WKC، FMMU، SyncManager و DC.
- Beckhoff — Notes regarding ESI device description؛ نکات فایل ESI و سازگاری نسخه دستگاه.
یادداشت فنی: مقادیر کارایی و امکانات ذکرشده، مشخصات یا قابلیتهای فناوری و تجهیزات سازگار هستند و نباید بدون آزمون، بهعنوان عملکرد تضمینشده یک پروژه صنعتی خاص تلقی شوند.
آیا EtherCAT همان اترنت معمولی است؟
خیر. EtherCAT از فناوری فیزیکی و قالب فریم Ethernet بهره میبرد، اما روش تبادل داده کنترلی، آدرسدهی و پردازش آن با ارتباط معمول TCP/IP تفاوت دارد.
آیا برای پیادهسازی EtherCAT حتماً PLC لازم است؟
خیر. یک رایانه صنعتی یا پلتفرم امبدد مناسب نیز میتواند با پشته نرمافزاری سازگار نقش MainDevice را بر عهده بگیرد. انتخاب به نیاز بلادرنگ و منابع توسعه بستگی دارد.
آیا هر برد STM32 یا ESP32 دارای Ethernet میتواند EtherCAT SubDevice شود؟
خیر، داشتن Ethernet MAC بهتنهایی کافی نیست. برای پیادهسازی رایج SubDevice به ESC سختافزاری یا راهکار یکپارچه سازگار نیاز است؛ پشتیبانی تراشه، کتابخانه و مشخصات دستگاه باید جداگانه بررسی شوند.
آیا EtherCAT از TCP/IP استفاده میکند؟
تبادل چرخهای معمول آن مستقیماً روی فریم اترنت انجام میشود و به TCP/IP نیاز ندارد. بااینحال انتقال ترافیک اترنت/TCP/IP از طریق سازوکارهایی مانند EoE و درگاههای مناسب ممکن است؛ همچنین در مشخصات، حالتهای کپسولهسازی ویژه نیز وجود دارد.
آیا کابل شبکه معمولی برای EtherCAT کافی است؟
در بسیاری از پیادهسازیهای 100BASE-TX از کابل اترنت مناسب استفاده میشود؛ اما جنس کابل، شیلد، کانکتور، فاصله، محیط نویزی و استانداردهای نصب باید با مشخصات تجهیزات سازگار باشند. برای EtherCAT P نیز کابلکشی و کانکتور مناسب تغذیه ضروری است.
آیا EtherCAT از همه فناوریهای اترنت صنعتی سریعتر است؟
معماری EtherCAT در کاربردهای متعدد، بهخصوص دادههای کوچک و تعداد گره زیاد، بهرهوری زمانی بالایی دارد. اما نتیجه مقایسه به سناریو، پیادهسازی، حجم داده و معیار اندازهگیری وابسته است و یک حکم مطلق برای همه پروژهها دقیق نیست.
آیا EtherCAT میتواند جایگزین CAN یا Modbus شود؟
در بعضی ماشینها بله، اما نه همیشه. اگر هزینه و پیچیدگی مهمتر از چرخه بسیار کوتاه و همزمانسازی دقیق باشند، پروتکل سادهتر ممکن است انتخاب منطقیتری باشد.


پالت | بازار خرید و فروش قطعات الکترونیک
قطعات اضافه و بدون استفاده همیشه یکی از سربارههای شرکتها و طراحان حوزه برق و الکترونیک بوده و هست. پالت سامانهای است که بصورت تخصصی اجازه خرید و فروش قطعات مازاد الکترونیک را فراهم میکند. فروش در پالت
آیسی | موتور جستجوی قطعات الکترونیک
سامانه آی سی سیسوگ (Isee) قابلیتی جدید و کاربردی از سیسوگ است. در این سامانه سعی شده است که جستجو، انتخاب و خرید مناسب تر قطعات برای کاربران تسهیل شود. جستجو در آیسی
سیسوگشاپ | فروشگاه محصولات Quectel
فروشگاه سیسوگ مجموعه ای متمرکز بر تکنولوژی های مبتنی بر IOT و ماژول های M2M نظیر GSM، GPS، LTE، NB-IOT، WiFi، BT و ... جایی که با تعامل فنی و سازنده، بهترین راهکارها انتخاب می شوند. برو به فروشگاه سیسوگ
سیسوگ فروم | محلی برای پاسخ پرسشهای شما
دغدغه همیشگی فعالان تخصصی هر حوزه وجود بستری برای گفتگو و پرسش و پاسخ است. سیسوگ فروم یک انجمن آنلاین است که بصورت تخصصی امکان بحث، گفتگو و پرسش و پاسخ در حوزه الکترونیک را فراهم میکند. پرسش در سیسوگ فرم
سیکار | اولین مرجع متن باز ECU در ایران
بررسی و ارائه اطلاعات مربوط به ECU (واحد کنترل الکترونیکی) و نرمافزارهای متن باز مرتبط با آن برو به سیکار
سیسوگ با افتخار فضایی برای اشتراک گذاری دانش شماست. برای ما مقاله بنویسید.