رونمایی از OpenArm 2.0؛ بازوی رباتیک ۷ درجه آزادی متنباز با بازخورد نیروی دوطرفه و مفاصل QDD این ARM پیشرفته رونمایی شد
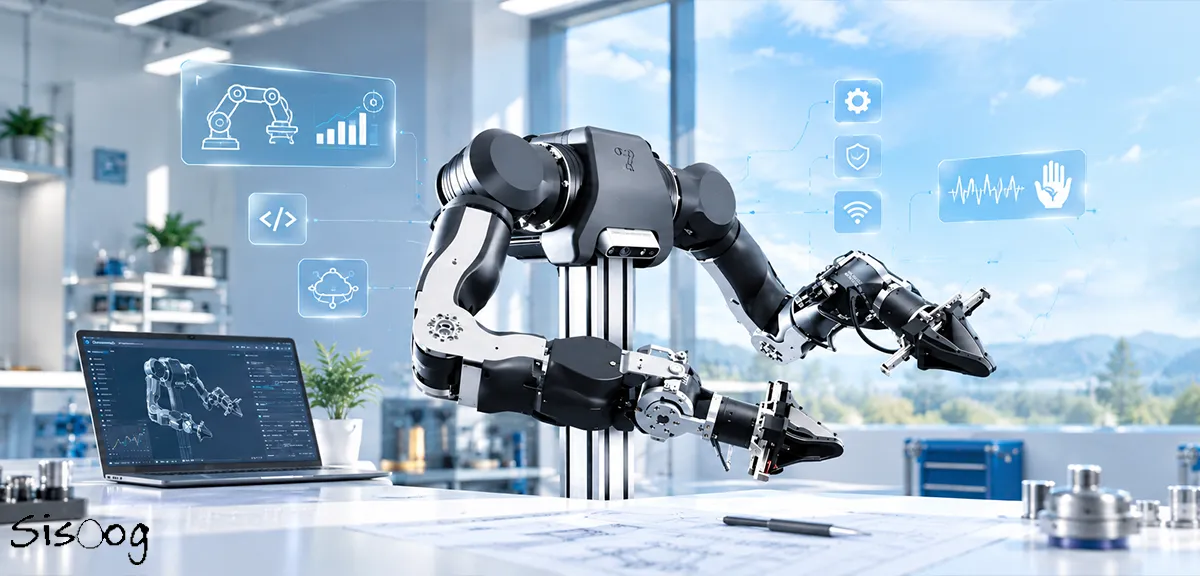
به نقل از CNX Software – Embedded Systems News
OpenArm 2.0؛ بازوی رباتیک متنباز با ۷ درجه آزادی
شرکت ژاپنی Enactic از نسل جدید بازوی رباتیک متنباز خود با نام OpenArm 2.0 رونمایی کرده است؛ بازویی ۷ درجه آزادی که برای تحقیقات در حوزه هوش مصنوعی فیزیکی (Physical AI)، تلهاپریشن و جمعآوری دادههای حرکتی و لمسی طراحی شده است.
این ربات علاوه بر سختافزار کاملاً متنباز، از ROS 2 و محیطهای شبیهسازی مختلف پشتیبانی میکند و میتواند تا ۶ کیلوگرم بار را جابهجا کند.
OpenArm 2.0 چیست؟
OpenArm 2.0 یک بازوی رباتیک با هفت محور حرکتی است که از مفصلهای برگشتپذیر (Backdrivable) و محرکهای شبهمستقیم یا QDD استفاده میکند.
برگشتپذیر بودن مفاصل به این معناست که اگر بازو با مانعی برخورد کند، مفصل میتواند در برابر نیرو تسلیم شود و مانند یک سیستم کاملاً قفلشده رفتار نکند. این ویژگی برای رباتهایی که باید در کنار انسان یا در تعامل مستقیم با محیط کار کنند، اهمیت زیادی دارد.
این ساختار همچنین امکان کنترل دقیق نیرو و اجرای بازخورد نیروی دوطرفه را فراهم میکند. به این ترتیب، در تلهاپریشن، کاربر میتواند بخشی از نیروهای واردشده به بازوی رباتیک را احساس کند.
OpenArm 2.0 میتواند بهصورت نامی ۴.۱ کیلوگرم بار را تحمل کند و حداکثر ظرفیت حمل آن به ۶ کیلوگرم میرسد. شعاع دسترسی بازو نیز حدود ۶۰۶ میلیمتر است.
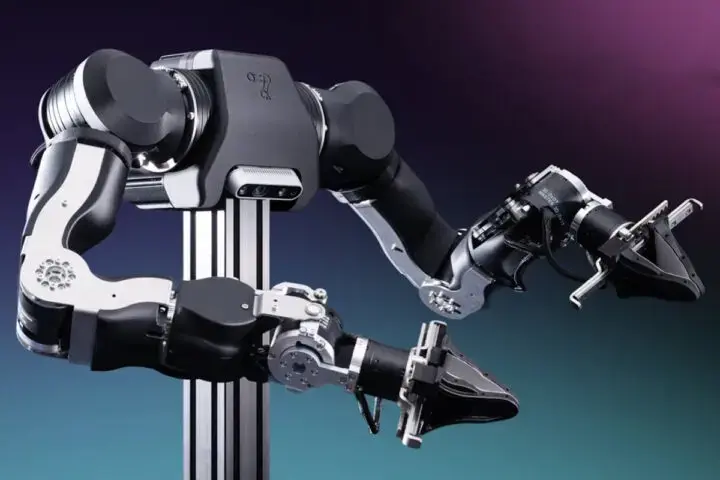
OpenArm 2.0؛ بازوی رباتیک ۷ درجه آزادی کاملاً متنباز
یک بازوی رباتیک کاملاً متنباز
یکی از ویژگیهای مهم OpenArm 2.0، متنباز بودن تقریباً تمام اجزای پروژه است. فایلهای طراحی CAD، فهرست قطعات (BOM)، فریمور و کدهای کنترلی در اختیار توسعهدهندگان و پژوهشگران قرار گرفتهاند.
این پروژه از ROS 2، MuJoCo و NVIDIA Isaac Lab پشتیبانی میکند و با ابزارهایی مانند LeRobot نیز سازگار است.
هدف این اکوسیستم، سادهتر کردن توسعه پروژههای رباتیک مبتنی بر یادگیری تقلیدی، یادگیری تقویتی و انتقال مدل از شبیهسازی به دنیای واقعی (Sim-to-Real) است.
به این ترتیب، پژوهشگر میتواند الگوریتم موردنظر خود را ابتدا در محیط شبیهسازی آزمایش کرده و سپس آن را روی ربات واقعی اجرا کند.
سختافزار OpenArm 2.0
این بازو از هشت محرک استفاده میکند؛ هفت محرک برای محورهای حرکتی بازو و یک محرک برای گریپر.
ارتباط بین موتورها و سیستم کنترل از طریق CAN-FD انجام میشود و حلقه کنترلی سیستم با فرکانس ۱ کیلوهرتز اجرا میشود. OpenArm همچنین از CAN 2.0 و ارتباط UART برای برخی تنظیمات و عملیات دیباگ پشتیبانی میکند.
برای کنترل ربات، یک کامپیوتر لینوکسی با Ubuntu 22.04 یا 24.04 مورد استفاده قرار میگیرد و ارتباط نرمافزار با بازو از طریق SocketCAN انجام میشود.
هر بازو حدود ۵.۵ کیلوگرم وزن دارد و سازه اصلی آن از آلیاژهای آلومینیوم و فولاد ضدزنگ ساخته شده است.
گریپر مجهز به دوربین
در انتهای بازو یک گریپر دو انگشتی موازی قرار گرفته که میتواند تا ۸۸ میلیمتر باز شود.
این گریپر در نسخه OpenArm 2.0 به یک دوربین RGB داخلی مجهز شده و از دوربینهای عمقسنج Intel RealSense D435 و D405 نیز پشتیبانی میکند.
طراحی گریپر بهگونهای است که امکان تعویض قطعات انتهایی و اتصال ابزارها و پنجههای سفارشی نیز وجود داشته باشد.
OpenArm Cell؛ محیط استاندارد برای آزمایش ربات
Enactic برای OpenArm تنها یک بازوی رباتیک ارائه نکرده و یک محیط آزمایش استاندارد با نام OpenArm Cell نیز طراحی کرده است.
این محفظه از پروفیلهای آلومینیومی ساخته شده و حدود ۱۰۰ کیلوگرم وزن دارد. یک بالابر موتوری نیز امکان تنظیم ارتفاع میز کار را فراهم میکند.
برای کالیبراسیون بازو نیز یک فیکسچر اختصاصی در نظر گرفته شده است. همچنین پردههای نوری و کلید توقف اضطراری، تجهیزات ایمنی این محیط را تکمیل میکنند.
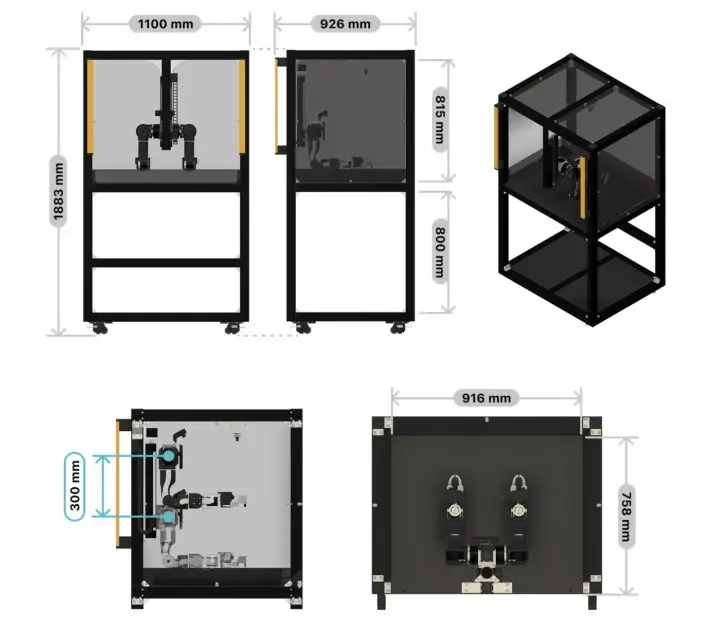
محفظه کامل OpenArm Cell شامل دو بازوی رباتیک و بالابر ۳۰۰ میلیمتری محور Z
این ساختار به پژوهشگران کمک میکند الگوریتمهای مختلف را در شرایطی استاندارد و قابل تکرار آزمایش و با یکدیگر مقایسه کنند.
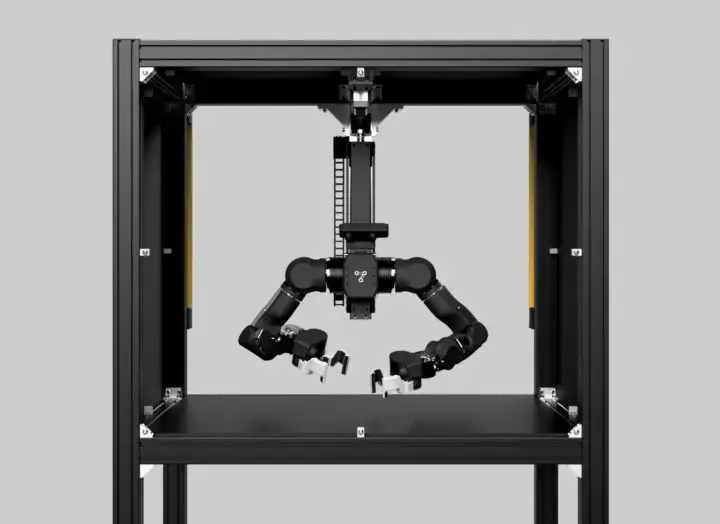
استقرار دو بازوی OpenArm 2.0 درون محیط تست برای سنجش الگوریتمها
OpenArm KER؛ آموزش ربات با حرکت دست انسان
یکی از بخشهای جالب اکوسیستم OpenArm، بازوی راهبر OpenArm KER است.
KER برخلاف بازوی اصلی، موتور ندارد و بهعنوان یک کنترلر فیزیکی برای ثبت حرکات انسان طراحی شده است. این بازو از نظر ابعاد و نحوه قرارگیری مفاصل، مشابه OpenArm اصلی ساخته شده است.
کاربر میتواند مفاصل KER را با دست حرکت دهد و این حرکات توسط انکودرهای مغناطیسی ثبت شوند. سپس اطلاعات حرکتی میتواند برای آموزش مدلهای یادگیری ماشین و اجرای تلهاپریشن مورد استفاده قرار گیرد.
به زبان ساده، کاربر میتواند حرکتی را با دست انجام دهد و ربات اصلی همان حرکت را تقلید کند؛ روشی که برای جمعآوری دادههای آموزشی رباتها اهمیت زیادی دارد.
نسخه کامل OpenArm KER قرار است بهصورت عمومی عرضه شود.
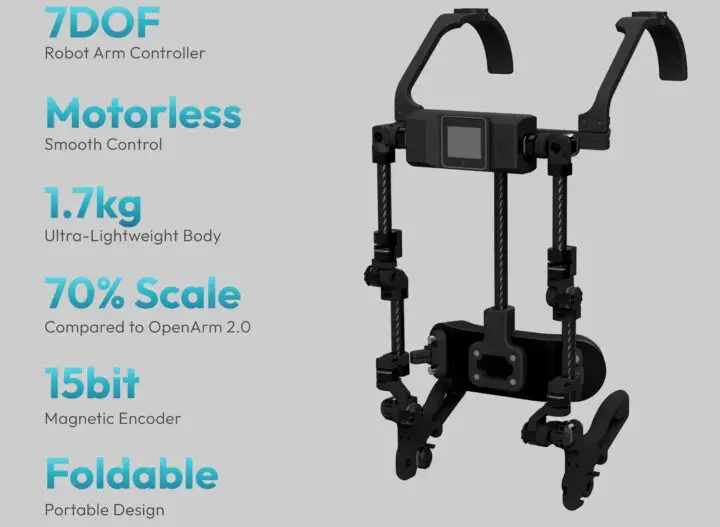
بازوی راهبر سبک و تاشوی OpenArm KER برای دادهبرداری و تلهاپریشن
نرمافزار و شبیهسازی
بخش نرمافزاری OpenArm نیز مانند سختافزار آن متنباز است. این پلتفرم از کتابخانههای C++ و Python، بستههای ROS 2 و فریمورک MoveIt 2 پشتیبانی میکند.
برای شبیهسازی نیز امکان استفاده از موتورهای فیزیک MuJoCo و NVIDIA Isaac Lab وجود دارد.
توسعهدهندگان همچنین پلتفرمی با نام OpenArm Online راهاندازی کردهاند که به پژوهشگران اجازه میدهد مدلهای یادگیری خود را در قالب کانتینرهای Docker بارگذاری کرده و عملکرد آنها را در محیط وب بررسی کنند.
کدهای سختافزاری پروژه تحت مجوز CERN-OHL-S-2.0 و بخش عمده نرمافزارها تحت مجوز Apache 2.0 منتشر شدهاند.
مشخصات فنی OpenArm 2.0 در یک نگاه
- درجه آزادی: ۷ محور برای بازو + یک محور برای گریپر
- تعداد محرکها: ۸ عدد
- ظرفیت حمل نامی: ۴.۱ کیلوگرم
- حداکثر ظرفیت حمل: ۶ کیلوگرم
- شعاع دسترسی: ۶۰۶ میلیمتر
- وزن: حدود ۵.۵ کیلوگرم
- ارتباط: CAN-FD و CAN 2.0
- فرکانس حلقه کنترل: ۱ کیلوهرتز
- گریپر: دو انگشتی با دهانه حداکثر ۸۸ میلیمتر
- دوربین: RGB داخلی و پشتیبانی از Intel RealSense
- سیستمعامل پیشنهادی: Ubuntu 22.04 / 24.04
- پشتیبانی نرمافزاری: ROS 2، MoveIt 2، MuJoCo، Isaac Lab و LeRobot
- بدنه: آلومینیوم و فولاد ضدزنگ
قیمت OpenArm 2.0 چقدر است؟
شرکت Enactic فروش مستقیم متمرکزی برای این محصول در نظر نگرفته و از همکاری با سازندگان و فروشندگان مورد تأیید استفاده میکند.
در حال حاضر، نسخه مونتاژشده OpenArm 2.0 توسط WowRobo با قیمت پایه ۶۵۰۰ دلار عرضه میشود. قیمت محفظه OpenArm Cell حدود ۶۲۰۰ دلار و بازوی ثبت داده OpenArm KER نیز ۲۵۹۹ دلار اعلام شده است.
طبق اطلاعات منتشرشده، زمان تحویل این محصولات حدود ۲۰ تا ۴۰ روز است.
در کنار نسخههای آماده، مستندات، نقشهها و راهنماهای ساخت OpenArm بهصورت رایگان در وبسایت رسمی پروژه OpenArm در دسترس قرار گرفتهاند.
OpenArm 2.0؛ یک پلتفرم برای توسعه رباتیک
OpenArm 2.0 را میتوان نمونهای از رویکرد جدید در توسعه رباتهای تحقیقاتی دانست؛ رباتی که در کنار سختافزار، نرمافزار، شبیهساز، ابزار جمعآوری داده و محیط آزمایش استاندارد را نیز در اختیار پژوهشگران قرار میدهد.
ترکیب ۷ درجه آزادی، محرکهای QDD، مفاصل برگشتپذیر، بازخورد نیرو، دوربین، پشتیبانی از ROS 2 و طراحی متنباز باعث شده است OpenArm 2.0 به بستری برای توسعه و آزمایش الگوریتمهای هوش مصنوعی فیزیکی و رباتیک تبدیل شود.
در مقایسه با بازوهای آموزشی سادهتر، OpenArm 2.0 بیشتر برای پروژههای تحقیقاتی و توسعه سیستمهای پیشرفته رباتیک طراحی شده است.


 نویسنده: آرویدتک
وبسایت: http://www.arvidtek.com
www.arvidtek.com | گروه مهندسی آرویدتک | فعال حوزه الکترونیک و مخابرات | فروشگاه تخصصی قطعات الکترونیک
مقالات بیشتر
پالت | بازار خرید و فروش قطعات الکترونیک
قطعات اضافه و بدون استفاده همیشه یکی از سربارههای شرکتها و طراحان حوزه برق و الکترونیک بوده و هست. پالت سامانهای است که بصورت تخصصی اجازه خرید و فروش قطعات مازاد الکترونیک را فراهم میکند. فروش در پالت
آیسی | موتور جستجوی قطعات الکترونیک
سامانه آی سی سیسوگ (Isee) قابلیتی جدید و کاربردی از سیسوگ است. در این سامانه سعی شده است که جستجو، انتخاب و خرید مناسب تر قطعات برای کاربران تسهیل شود. جستجو در آیسی
سیسوگشاپ | فروشگاه محصولات Quectel
فروشگاه سیسوگ مجموعه ای متمرکز بر تکنولوژی های مبتنی بر IOT و ماژول های M2M نظیر GSM، GPS، LTE، NB-IOT، WiFi، BT و ... جایی که با تعامل فنی و سازنده، بهترین راهکارها انتخاب می شوند. برو به فروشگاه سیسوگ
سیسوگ فروم | محلی برای پاسخ پرسشهای شما
دغدغه همیشگی فعالان تخصصی هر حوزه وجود بستری برای گفتگو و پرسش و پاسخ است. سیسوگ فروم یک انجمن آنلاین است که بصورت تخصصی امکان بحث، گفتگو و پرسش و پاسخ در حوزه الکترونیک را فراهم میکند. پرسش در سیسوگ فرم
سیکار | اولین مرجع متن باز ECU در ایران
بررسی و ارائه اطلاعات مربوط به ECU (واحد کنترل الکترونیکی) و نرمافزارهای متن باز مرتبط با آن برو به سیکار
سیسوگ با افتخار فضایی برای اشتراک گذاری دانش شماست. برای ما مقاله بنویسید.