
رنساس پردازنده RZ/T2N را معرفی کرد؛ کنترل چهار محور موتور و ارتباط EtherCAT در یک تراشه
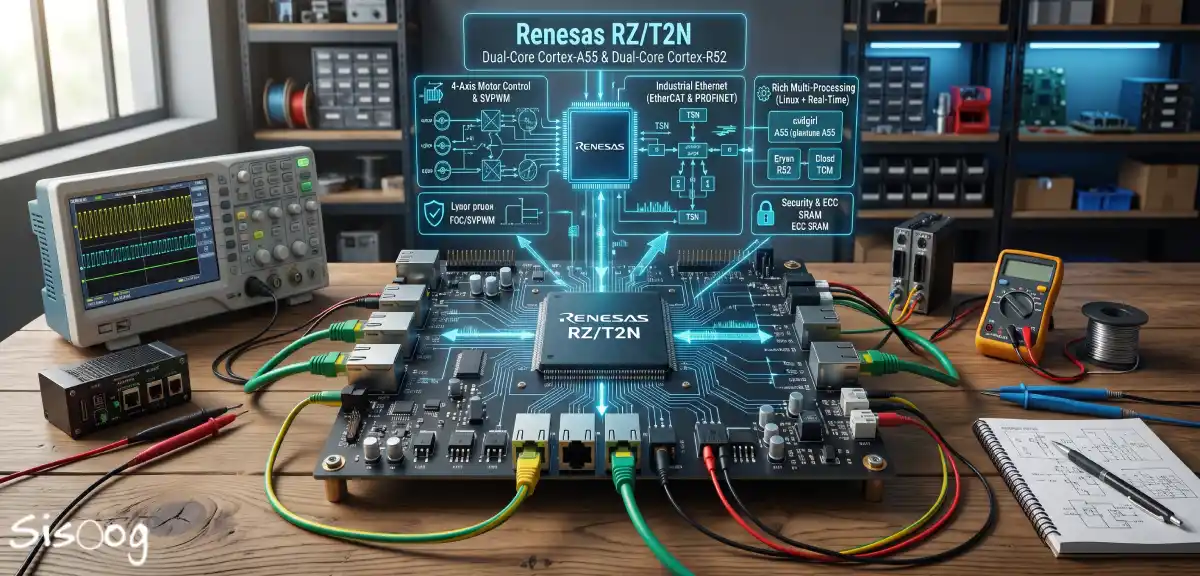
شرکت Renesas Electronics از پردازنده صنعتی جدید خود با نام RZ/T2N رونمایی کرده است؛ تراشهای که سه قابلیت مهم در سامانههای اتوماسیون صنعتی، یعنی کنترل بلادرنگ موتور، ارتباطات اترنت صنعتی و اجرای برنامههای مبتنی بر لینوکس را در یک مجموعه سختافزاری ترکیب میکند. این پردازنده برای تجهیزاتی مانند رباتهای صنعتی، کنترلرهای حرکت، درایوهای سرووموتور چندمحوره و کنترلرهای منطقی برنامهپذیر (PLC) طراحی شده است.
ویژگی مهم RZ/T2N امکان کنترل حداکثر چهار محور موتور، پشتیبانی از پروتکلهای صنعتی مانند EtherCAT و PROFINET و استفاده همزمان از هستههای پردازشی مخصوص برنامههای سطح بالا و کنترل بلادرنگ است.
به گفته رنساس، این یکپارچهسازی میتواند نیاز به استفاده از چند تراشه مجزا را در بعضی طراحیهای صنعتی کاهش دهد و باعث کوچکتر شدن برد، کاهش پیچیدگی سیستم و سادهتر شدن توسعه محصول شود.
چرا کنترل چندمحوره در رباتهای صنعتی اهمیت دارد؟
در بسیاری از ماشینآلات صنعتی، کنترل یک موتور بهتنهایی کافی نیست. دستگاههایی مانند رباتهای SCARA، رباتهای دلتا، ماشینهای CNC و سامانههای جابهجایی قطعات معمولاً چند محور حرکتی دارند. برای مثال، در یک ربات SCARA چهارمحوره، هر محور باید بر اساس مسیر حرکتی موردنظر کنترل شود. اگر محورهای مختلف بدون هماهنگی حرکت کنند، ابزار انتهایی ربات ممکن است از مسیر تعیینشده خارج شود.
در یک سیستم کنترل حرکت، معمولاً چند وظیفه بهصورت پیوسته انجام میشود:
- دریافت موقعیت یا سرعت از انکودر
- مقایسه وضعیت واقعی با مقدار مرجع
- محاسبه فرمان کنترلی
- تولید سیگنالهای PWM برای مدار قدرت
- تکرار این فرآیند در چرخه زمانی مشخص
در بسیاری از کاربردها، علاوه بر سرعت پردازش، ثابت و قابل پیشبینی بودن زمان اجرای حلقه کنترل اهمیت زیادی دارد. به همین دلیل، استفاده از پردازندهای که بتواند کنترل بلادرنگ را از سایر وظایف نرمافزاری جدا کند، در طراحی سامانههای حرکتی پیشرفته مفید است.
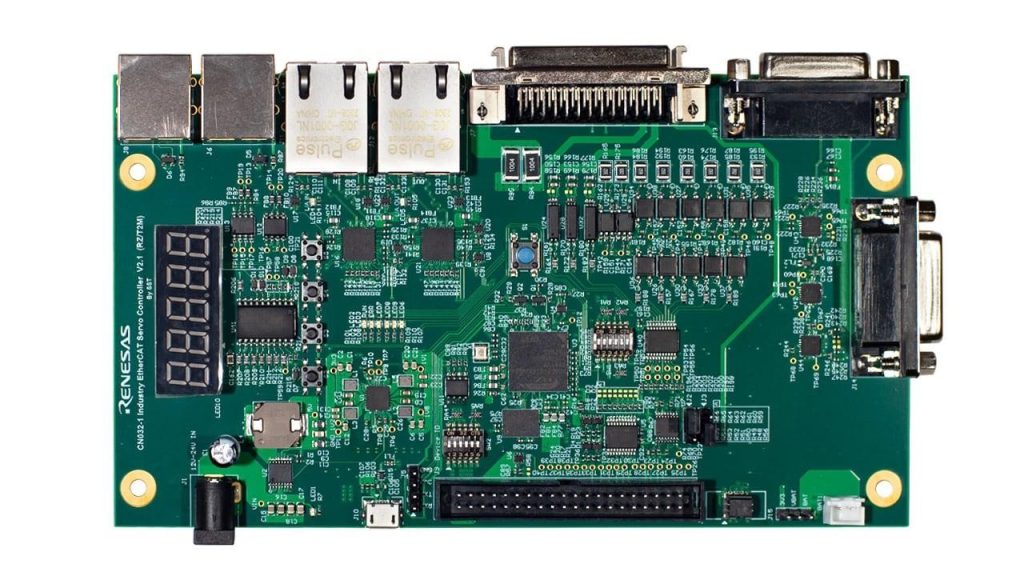
معماری پردازشی RZ/T2N چگونه است؟
RZ/T2N از دو گروه هسته پردازشی مبتنی بر معماری Arm استفاده میکند.
دو هسته Cortex-A55 برای پردازش برنامهها
هستههای Cortex-A55 با فرکانس حداکثر ۱٫۲ گیگاهرتز برای اجرای وظایف سطح بالا طراحی شدهاند.
این وظایف میتوانند شامل موارد زیر باشند:
- اجرای سیستمعامل لینوکس
- مدیریت رابط کاربری و تنظیمات دستگاه
- پردازش اطلاعات و ثبت دادهها
- ارتباط با سامانههای نظارتی
- اجرای منطق کاربردی و مدیریت عملیات دستگاه
Cortex-A55 یک هسته ۶۴ بیتی است و برای اجرای سیستمعاملها و برنامههای پیچیدهتر مناسب است.
دو هسته Cortex-R52 برای کنترل بلادرنگ
در کنار Cortex-A55، دو هسته Cortex-R52 با فرکانس حداکثر ۸۰۰ مگاهرتز قرار دارند. این هستهها برای وظایفی طراحی شدهاند که زمان پاسخ و قابلیت پیشبینی اجرای برنامه در آنها اهمیت دارد. برای مثال، حلقه کنترل جریان یک موتور ممکن است لازم باشد در بازههای زمانی کوتاه و منظم اجرا شود. اگر اجرای این حلقه تحت تأثیر وظایف دیگر قرار بگیرد، ممکن است کیفیت کنترل کاهش یابد.
استفاده از Cortex-R52 امکان اختصاص دادن منابع پردازشی به وظایف حساس به زمان را فراهم میکند.
نکته مهم: Cortex-R52 هستهای ۳۲ بیتی است. بنابراین عنوان «MPU ۶۴ بیتی» به معماری Cortex-A55 اشاره دارد و به این معنی نیست که تمام هستههای تراشه ۶۴ بیتی هستند.
مشخصات فنی پردازنده RZ/T2N
| ویژگی | مشخصات |
| شرکت سازنده | Renesas Electronics |
| خانواده | RZ/T2N |
| نوع پردازنده | MPU صنعتی |
| هستههای پردازش برنامه | حداکثر دو Cortex-A55 |
| فرکانس Cortex-A55 | تا ۱٫۲ گیگاهرتز |
| هستههای بلادرنگ | دو Cortex-R52 |
| فرکانس Cortex-R52 | تا ۸۰۰ مگاهرتز |
| حافظه TCM | ۵۷۶ کیلوبایت برای هر هسته R52 |
| حافظه SRAM داخلی | ۲ مگابایت با ECC |
| حافظه خارجی | رابط LPDDR4 |
| کنترل حرکت | حداکثر چهار محور موتور |
| رابط انکودر | هشت کانال |
| اترنت | سه واحد Gigabit Ethernet MAC |
| سوئیچ شبکه | سوئیچ اترنت سهپورتی با پشتیبانی از TSN |
| پروتکلهای صنعتی | EtherCAT، PROFINET RT/IRT و EtherNet/IP |
| امکانات امنیتی | Secure Boot، Secure Update، TrustZone و رمزنگاری سختافزاری |
| بستهبندی | FBGA با ۴۸۹ یا ۵۳۷ پایه |
تعداد هستههای Cortex-A55 و برخی امکانات جانبی بسته به مدل انتخابشده ممکن است متفاوت باشد.
حافظه TCM چیست و چه تفاوتی با RAM معمولی دارد؟
یکی از ویژگیهای مهم RZ/T2N وجود ۵۷۶ کیلوبایت حافظه Tightly Coupled Memory یا TCM برای هر هسته Cortex-R52 است. TCM نوعی حافظه است که برای دسترسی سریع و با تأخیر قابل پیشبینی در اختیار پردازنده قرار میگیرد.
در سیستمهایی که از حافظه Cache و حافظه خارجی استفاده میکنند، زمان دسترسی به داده ممکن است در شرایط مختلف تغییر کند. برای مثال، اگر داده موردنیاز در Cache موجود نباشد، پردازنده ممکن است مجبور شود آن را از حافظه کندتر دریافت کند. این اتفاق میتواند زمان اجرای برنامه را افزایش دهد.
در کنترل موتور، چنین تغییراتی ممکن است باعث ایجاد نوسان در زمان اجرای حلقه کنترل شوند. TCM با فراهم کردن مسیر دسترسی مستقیمتر و قابل پیشبینیتر به حافظه، به کاهش این تغییرات کمک میکند. رنساس همچنین برای حافظه TCM و سایر بخشهای حافظه از قابلیت ECC استفاده کرده است.
ECC یا Error Correction Code سازوکاری برای تشخیص و، در محدوده توانایی کد مورد استفاده، اصلاح برخی خطاهای حافظه است. این ویژگی در تجهیزات صنعتی که باید مدت طولانی و در شرایط مختلف کار کنند، اهمیت دارد.
کنترل چهار محور موتور با یک پردازنده
یکی از قابلیتهای اصلی RZ/T2N پشتیبانی از کنترل حداکثر چهار محور موتور است. برای این کار، تراشه مجموعهای از تجهیزات جانبی مخصوص کنترل حرکت را در اختیار توسعهدهنده قرار میدهد؛ از جمله تایمرهای PWM، رابطهای دریافت فیدبک و امکانات اندازهگیری سیگنال.
این امکانات میتوانند در طراحی کنترلرهای موتورهای سنکرون مغناطیس دائم (PMSM) و سامانههای سروو استفاده شوند.
نقش انکودر در کنترل حرکت
در هنگام راه اندازی سرووموتورها، انکودر اطلاعاتی درباره موقعیت محور موتور تولید میکند. کنترلر با استفاده از این اطلاعات میتواند سرعت و موقعیت موتور را محاسبه و فرمان مناسب را تولید کند. RZ/T2N دارای هشت کانال رابط انکودر است؛ یعنی در یک پیکربندی چهارمحوره، امکان اختصاص دو کانال رابط به هر محور وجود دارد.
این تراشه از پروتکلهای متنوعی مانند EnDat 2.2، EnDat 3، BiSS-C، BiSS Line و HIPERFACE DSL پشتیبانی میکند. پشتیبانی از چند استاندارد انکودر به طراحان اجازه میدهد تجهیزات فیدبک مختلفی را متناسب با نیاز پروژه انتخاب کنند.
کنترل برداری موتور یا FOC
رنساس برای RZ/T2N نمونه نرمافزاری کنترل برداری چهار موتور PMSM نیز ارائه کرده است. کنترل برداری یا Field-Oriented Control روشی برای کنترل موتورهای AC است که با تبدیل کمیتهای الکتریکی به محورهای مناسب محاسباتی، امکان کنترل دقیقتر شار و گشتاور را فراهم میکند.
در این روش، جریانهای موتور اندازهگیری میشوند و کنترلر بر اساس موقعیت روتور، فرمان مناسب برای اینورتر را محاسبه میکند. در نهایت، سیگنالهای PWM برای کنترل کلیدهای مدار قدرت تولید میشوند. رنساس در نمونه نرمافزاری خود از روشهایی مانند SVPWM، کنترل تضعیف شار و MTPA نیز استفاده کرده است.
البته RZ/T2N بهتنهایی یک درایو کامل موتور نیست؛ برای راهاندازی واقعی موتور همچنان به مدار قدرت، گیتدرایور، حسگرهای لازم و تجهیزات حفاظتی نیاز است.
EtherCAT چه نقشی در این پردازنده دارد؟
یکی از مهمترین بخشهای RZ/T2N، امکانات ارتباطات صنعتی آن است. در یک کارخانه، کنترلرها، درایوهای موتور، حسگرها و تجهیزات دیگر باید بتوانند اطلاعات را با تأخیر مناسب و هماهنگی زمانی مشخص تبادل کنند. EtherCAT یکی از پروتکلهای پرکاربرد برای این نوع ارتباطات است. در یک سامانه مبتنی بر EtherCAT، کنترلر شبکه میتواند فرمانهای مربوط به موقعیت، سرعت یا گشتاور را برای درایوها ارسال کند و اطلاعات وضعیت آنها را دریافت کند.
برای مثال، در یک ماشین چهارمحوره، فرمان موقعیت هر محور باید با سایر محورهای دستگاه هماهنگ باشد. RZ/T2N دارای کنترلر داخلی EtherCAT SubDevice است. همچنین سه واحد Gigabit Ethernet MAC و یک سوئیچ اترنت داخلی دارد.
این ترکیب امکان پیادهسازی نقشهای مختلف ارتباطی را در سامانههای صنعتی فراهم میکند.
تفاوت EtherCAT با اترنت معمولی
اگرچه EtherCAT از فناوری اترنت استفاده میکند، هدف آن با ارتباطات عمومی شبکه یکسان نیست. در شبکههای اداری، معمولاً انتقال فایل، دسترسی به سرور و ارتباطات عمومی اهمیت دارد.
اما در کنترل حرکت، زمانبندی تبادل داده و هماهنگی میان تجهیزات اهمیت بیشتری پیدا میکند. پروتکل EtherCAT برای ارتباطات صنعتی سریع و هماهنگ طراحی شده و از سازوکارهایی مانند پردازش فریم در حین عبور و ساعتهای توزیعشده استفاده میکند. این قابلیتها میتوانند به هماهنگی زمانی میان تجهیزات یک شبکه کنترل حرکت کمک کنند.
پشتیبانی از TSN و شبکههای صنعتی
RZ/T2N علاوه بر EtherCAT از فناوری Time-Sensitive Networking یا TSN نیز پشتیبانی میکند. TSN مجموعهای از استانداردها برای فراهم کردن ارتباطات اترنت با ویژگیهای زمانی قابل پیشبینیتر است. در برخی کاربردهای صنعتی، لازم است ترافیک حساس به زمان در کنار سایر دادههای شبکه منتقل شود.
TSN با استفاده از قابلیتهایی مانند زمانبندی ترافیک و همزمانسازی ساعتها میتواند به مدیریت این شرایط کمک کند.
این پردازنده همچنین از پروتکلهای PROFINET RT/IRT و EtherNet/IP پشتیبانی میکند. البته EtherCAT، PROFINET و EtherNet/IP پروتکلهای متفاوتی هستند و وجود پشتیبانی سختافزاری از آنها به معنی سازگاری مستقیم یا اجرای همزمان همه پشتههای ارتباطی بدون تنظیمات و نرمافزار مناسب نیست.
افزونگی شبکه برای افزایش قابلیت اطمینان
در بعضی سامانههای صنعتی، قطع ارتباط شبکه میتواند باعث توقف خط تولید شود. برای کاهش احتمال اختلال، RZ/T2N از سازوکارهای افزونگی مانند HSR، PRP و FRER پشتیبانی میکند. این فناوریها با روشهای متفاوت به ایجاد مسیرهای ارتباطی جایگزین یا انتقال افزونه اطلاعات کمک میکنند.
انتخاب هر روش به توپولوژی شبکه و الزامات قابلیت اطمینان سیستم بستگی دارد.
ترکیب Linux و کنترل بلادرنگ در یک تراشه
یکی از مزیتهای مهم معماری RZ/T2N، امکان جداسازی وظایف پردازش برنامه از وظایف کنترلی است. برای مثال، یک کنترلر ربات صنعتی را در نظر بگیرید. در این سیستم، هستههای Cortex-A55 میتوانند وظایفی مانند دریافت برنامه حرکتی، مدیریت ارتباط با سیستم نظارت و اجرای رابط کاربری را بر عهده بگیرند.
در مقابل، هستههای Cortex-R52 میتوانند برای اجرای حلقههای کنترل موتور و پردازش اطلاعات فیدبک استفاده شوند. در چنین معماریای، بخشهای مختلف سیستم با توجه به نیاز زمانی خود روی هستههای مناسب اجرا میشوند. این طراحی میتواند وابستگی کنترل بلادرنگ به رفتار سیستمعامل عمومی را کاهش دهد.
با این حال، وجود هستههای مجزا بهتنهایی تضمینکننده عملکرد بلادرنگ کل سیستم نیست. معماری ارتباط بین هستهها، دسترسی به حافظه، وقفهها و طراحی نرمافزار همچنان باید بررسی شوند.
کاربرد RZ/T2N در رباتهای SCARA و Delta
رنساس دو نمونه از کاربردهای این تراشه را رباتهای SCARA و Delta معرفی کرده است.
ربات SCARA
رباتهای SCARA معمولاً در عملیات مونتاژ، جابهجایی قطعات و بستهبندی استفاده میشوند. این رباتها برای اجرای حرکت دقیق، به هماهنگی میان محورهای مختلف نیاز دارند. RZ/T2N میتواند بخش کنترل حرکت چنین سامانههایی را در یک پردازنده متمرکز کند.
ربات Delta
رباتهای Delta معمولاً برای جابهجایی سریع قطعات سبک در خطوط تولید و بستهبندی کاربرد دارند. در این رباتها، حرکت ابزار انتهایی از ترکیب حرکت چند بازوی مکانیکی به دست میآید. بنابراین هماهنگی زمانی فرمانهای حرکتی و دریافت دقیق اطلاعات فیدبک اهمیت زیادی دارد.
پشتیبانی از کنترل چندمحوره و رابطهای انکودر در RZ/T2N میتواند برای توسعه کنترلر چنین رباتهایی مفید باشد.
امنیت سایبری در تجهیزات اتوماسیون
با افزایش اتصال تجهیزات صنعتی به شبکه، امنیت سایبری به یکی از بخشهای مهم طراحی تبدیل شده است. RZ/T2N دارای قابلیتهایی مانند Secure Boot، بهروزرسانی امن فریمور، امکانات رمزنگاری سختافزاری و Arm TrustZone است.
Secure Boot به سیستم کمک میکند پیش از اجرای نرمافزار، اعتبار آن را بر اساس زنجیره اعتماد طراحیشده بررسی کند. بهروزرسانی امن نیز برای جلوگیری از نصب فریمور غیرمجاز یا دستکاریشده اهمیت دارد. البته وجود این امکانات در تراشه به معنی امن بودن خودکار محصول نهایی نیست. مدیریت کلیدهای رمزنگاری، تنظیمات نرمافزاری، کنترل دسترسی و نگهداری امنیتی سیستم نیز باید بهدرستی طراحی شوند.
برد ارزیابی و ابزارهای توسعه
رنساس اعلام کرده که RZ/T2N و برد ارزیابی آن در دسترس هستند. برای توسعه این پلتفرم، بستههای نرمافزاری و نمونهبرنامههایی نیز ارائه شده است.
از جمله این منابع میتوان به موارد زیر اشاره کرد:
- بسته نرمافزاری Linux
- Renesas Flexible Software Package یا FSP
- نمونه کنترل برداری چهار موتور PMSM
- نمونه ارتباط EtherCAT مبتنی بر پروفایل CiA 402
- نمونههای ارتباطی PROFINET و EtherNet/IP
- مثالهای استفاده از TSN
- نمونه نرمافزاری Modbus TCP Gateway
یکی از نمونههای کاربردی منتشرشده توسط رنساس، کنترل چهار محور موتور از طریق EtherCAT و پروفایل CiA 402 است. CiA 402 یک پروفایل استاندارد برای کنترل درایوهای حرکت است و حالتهایی مانند کنترل موقعیت، سرعت و عملیات مرجعیابی را تعریف میکند. این نمونه میتواند برای مهندسانی که قصد یادگیری ارتباط میان کنترلر حرکت، EtherCAT و درایوهای سروو را دارند، منبع آموزشی مفیدی باشد.
محدودیتها و نکات مهم برای طراحان
با وجود قابلیتهای گسترده RZ/T2N، چند نکته باید هنگام انتخاب این پردازنده بررسی شود.
- کنترل چهار محور به معنی وجود چهار درایو قدرت داخلی نیست. این تراشه امکانات پردازشی و کنترلی را فراهم میکند، اما مدارهای قدرت و تجهیزات حفاظتی موتور باید جداگانه طراحی شوند.
- Linux بهتنهایی یک سیستمعامل سختبلادرنگ نیست. برای وظایف حساس به زمان باید از معماری مناسب و هستههای Cortex-R52 استفاده شود.
- پشتیبانی از EtherCAT نیازمند پیادهسازی نرمافزاری مناسب است. وجود کنترلر سختافزاری، جایگزین پشته پروتکل، پیکربندی و آزمونهای سازگاری نمیشود.
- امکانات ایمنی عملکردی باید جداگانه ارزیابی شوند. رنساس اعلام کرده بستههای نرمافزاری مرتبط با ایمنی عملکردی برای این خانواده در نیمه دوم سال ۲۰۲۷ برنامهریزی شدهاند. بنابراین نباید قابلیتهای سختافزاری موجود را با دریافت تأییدیه ایمنی برای یک سامانه کامل یکسان دانست.
- RZ/T2N یک پردازنده اختصاصی هوش مصنوعی نیست. طبق مشخصات رسمی، این محصول NPU داخلی ندارد و تمرکز آن بر کنترل حرکت، پردازش برنامهها و ارتباطات صنعتی است.
زمان عرضه و وضعیت محصول
رنساس اعلام کرده که پردازنده RZ/T2N و برد ارزیابی آن عرضه شدهاند. همچنین این شرکت برنامه نمایش عملی محصول را در نمایشگاه electronica 2026 مونیخ، از ۱۰ تا ۱۳ نوامبر ۲۰۲۶، اعلام کرده است. در نتیجه، برخلاف برخی محصولات که تنها در مرحله معرفی اولیه هستند، توسعهدهندگان میتوانند از همین حالا مستندات و ابزارهای ارزیابی این خانواده را بررسی کنند.
جمعبندی
معرفی RZ/T2N نشاندهنده روند مهمی در طراحی کنترلرهای صنعتی است: حرکت به سمت یکپارچهسازی پردازش برنامهها، کنترل بلادرنگ و ارتباطات شبکهای در یک تراشه. استفاده همزمان از Cortex-A55 و Cortex-R52 این امکان را فراهم میکند که وظایف سطح بالا و حلقههای حساس کنترل حرکت بر اساس نیازهای متفاوت خود اجرا شوند.
از سوی دیگر، وجود رابطهای انکودر، کنترل چندمحوره، EtherCAT و TSN باعث شده این پردازنده برای توسعه رباتهای صنعتی، سروودرایوها و کنترلرهای حرکت گزینهای قابل بررسی باشد.
برای مهندسان الکترونیک و اتوماسیون، مهمترین نکته آموزشی این خبر، تفاوت میان پردازش سریع و پردازش بلادرنگ است. در کنترل حرکت، فقط تعداد هستهها یا فرکانس پردازنده اهمیت ندارد؛ بلکه زمانبندی قابل پیشبینی، دریافت دقیق فیدبک و هماهنگی ارتباطات نیز نقش تعیینکنندهای دارند.
منابع و مراجع
- اطلاعیه رسمی Renesas درباره معرفی RZ/T2N
- صفحه رسمی محصول RZ/T2N و مستندات فنی
- پوشش خبر در IoT M2M Council – ۹ نوامبر ۲۰۲۶
- بررسی فنی RZ/T2N در Computer & Automation
- وبسایت رسمی فناوری EtherCAT



پالت | بازار خرید و فروش قطعات الکترونیک
قطعات اضافه و بدون استفاده همیشه یکی از سربارههای شرکتها و طراحان حوزه برق و الکترونیک بوده و هست. پالت سامانهای است که بصورت تخصصی اجازه خرید و فروش قطعات مازاد الکترونیک را فراهم میکند. فروش در پالت
آیسی | موتور جستجوی قطعات الکترونیک
سامانه آی سی سیسوگ (Isee) قابلیتی جدید و کاربردی از سیسوگ است. در این سامانه سعی شده است که جستجو، انتخاب و خرید مناسب تر قطعات برای کاربران تسهیل شود. جستجو در آیسی
سیسوگشاپ | فروشگاه محصولات Quectel
فروشگاه سیسوگ مجموعه ای متمرکز بر تکنولوژی های مبتنی بر IOT و ماژول های M2M نظیر GSM، GPS، LTE، NB-IOT، WiFi، BT و ... جایی که با تعامل فنی و سازنده، بهترین راهکارها انتخاب می شوند. برو به فروشگاه سیسوگ
سیسوگ فروم | محلی برای پاسخ پرسشهای شما
دغدغه همیشگی فعالان تخصصی هر حوزه وجود بستری برای گفتگو و پرسش و پاسخ است. سیسوگ فروم یک انجمن آنلاین است که بصورت تخصصی امکان بحث، گفتگو و پرسش و پاسخ در حوزه الکترونیک را فراهم میکند. پرسش در سیسوگ فرم
سیکار | اولین مرجع متن باز ECU در ایران
بررسی و ارائه اطلاعات مربوط به ECU (واحد کنترل الکترونیکی) و نرمافزارهای متن باز مرتبط با آن برو به سیکار
سیسوگ با افتخار فضایی برای اشتراک گذاری دانش شماست. برای ما مقاله بنویسید.