
هوش مصنوعی فیزیکی در مرکز توجه electronica 2026؛ آینده رباتها به چه تراشههایی وابسته است؟
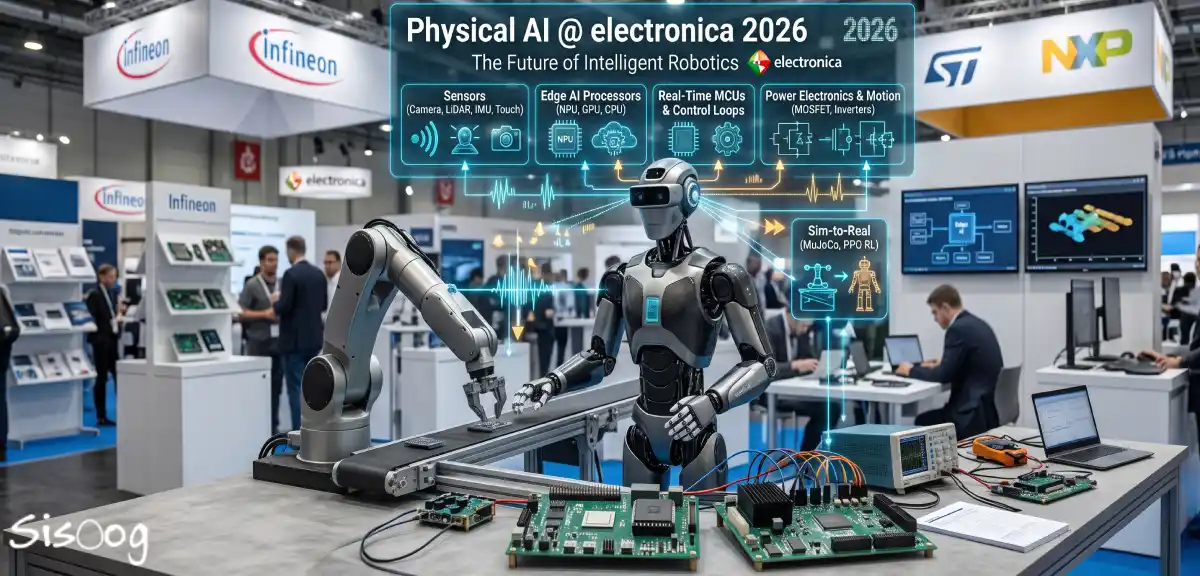
نمایشگاه electronica 2026 که از ۱۰ تا ۱۳ نوامبر در مونیخ آلمان برگزار میشود، امسال توجه ویژهای به یکی از مهمترین مسیرهای توسعه هوش مصنوعی دارد: هوش مصنوعی فیزیکی یا Physical AI.
در جریان رویدادهای این هفته در مونیخ، مدیران سه شرکت بزرگ نیمهرسانای اروپا، یعنی Infineon Technologies، STMicroelectronics و NXP Semiconductors، اعلام کردند که هوش مصنوعی در حال عبور از محیط دیتاسنترها و ورود به رباتها، خودروها و ماشینآلات صنعتی است.
به گزارش رویترز در ۱۰ نوامبر، مدیران این شرکتها معتقدند توسعه سامانههای هوشمندی که بتوانند در دنیای واقعی تصمیم بگیرند و عمل کنند، فرصت مهمی برای صنعت نیمهرسانا ایجاد خواهد کرد. اما این تحول فقط به پردازندههای قدرتمندتر نیاز ندارد. حسگرهای دقیق، میکروکنترلرهای بلادرنگ، شتابدهندههای هوش مصنوعی، مدارهای قدرت و تجهیزات ارتباطی نیز بخش مهمی از زیرساخت Physical AI هستند.
در این مقاله بررسی میکنیم که هوش مصنوعی فیزیکی چیست، چه تفاوتی با هوش مصنوعی متداول دارد و چرا شرکتهای بزرگ نیمهرسانا روی آن تمرکز کردهاند.
هوش مصنوعی فیزیکی یا Physical AI چیست؟
بسیاری از سامانههای هوش مصنوعی که امروزه با آنها سروکار داریم، اطلاعات دیجیتال را دریافت و پردازش میکنند. برای مثال، یک مدل زبانی متن تولید میکند، یک سامانه بینایی ماشین اجسام موجود در تصویر را شناسایی میکند و یک الگوریتم تحلیل داده میتواند الگوهای پنهان در اطلاعات را تشخیص دهد.
اما Physical AI یک مرحله فراتر میرود. در این رویکرد، هوش مصنوعی بخشی از یک سامانه فیزیکی است که باید محیط اطراف خود را درک کند، تصمیم بگیرد و از طریق تجهیزات مکانیکی یا الکتریکی روی محیط اثر بگذارد. برای مثال، یک ربات صنعتی مجهز به Physical AI ممکن است بتواند:
- موقعیت و شکل یک قطعه را با استفاده از دوربین تشخیص دهد.
- نحوه مناسب گرفتن قطعه را محاسبه کند.
- بازوی مکانیکی خود را به سمت آن حرکت دهد.
- فشار انگشتان را با استفاده از حسگرهای لمسی تنظیم کند.
- در صورت لغزش یا جابهجایی جسم، حرکت خود را اصلاح کند.
تفاوت مهم این سامانه با یک مدل هوش مصنوعی صرفاً نرمافزاری، وجود ارتباط مستقیم میان پردازش اطلاعات و عملکرد فیزیکی است. در چنین سیستمی، یک تصمیم اشتباه ممکن است باعث آسیبدیدگی قطعه، برخورد ربات با تجهیزات یا ایجاد خطر برای انسان شود. به همین دلیل، ایمنی، قابلیت اطمینان و زمان پاسخ در Physical AI اهمیت بسیار زیادی دارند.
چرا مدیران Infineon، ST و NXP بر این فناوری تأکید کردهاند؟
در نشست صنعتی برگزارشده در مونیخ، مدیران این سه شرکت درباره فرصتهای جدید صنعت نیمهرسانا در حوزه رباتیک و هوش مصنوعی فیزیکی صحبت کردند. مدیرعامل Infineon، یوخن هانهبک، هوش مصنوعی صنعتی و فیزیکی را یکی از حوزههای راهبردی مهم برای صنعت اروپا دانست.
اینفینیون از تأمینکنندگان مهم قطعات قدرت، حسگرها و میکروکنترلرهاست؛ قطعاتی که در بسیاری از سامانههای رباتیکی و صنعتی استفاده میشوند. مدیرعامل STMicroelectronics، ژانمارک شری، نیز بر اهمیت همکاری میان سازندگان تراشه و توسعهدهندگان ربات تأکید کرد. او به نقش محیطهای شبیهسازی برای آموزش رباتها پیش از استفاده در محیط واقعی اشاره کرده است. در همین گزارش آمده که STMicroelectronics برنامه استفاده از رباتهای انساننمای شرکت ایتالیایی Oversonic را در کارخانههای خود آغاز کرده و نخستین ربات در تأسیسات این شرکت در مالت مستقر شده است.
این موضوع نمونهای از حرکت رباتهای انساننما به سمت کاربردهای صنعتی است؛ هرچند چنین پروژههایی هنوز عمدتاً در مرحله آزمایش و ارزیابی قرار دارند.
رافائل سوتومایور، مدیرعامل NXP، نیز بر اهمیت ایمنی و قابلیت اطمینان در سامانههایی تأکید کرد که تصمیمهای نرمافزاری را به اقدامات فیزیکی تبدیل میکنند. وجه مشترک این دیدگاهها آن است که Physical AI بدون سختافزار قابلاعتماد، کنترل دقیق و معماری ایمن نمیتواند بهطور گسترده وارد صنعت شود.
یک سیستم Physical AI از چه بخشهایی تشکیل میشود؟
برای درک بهتر این فناوری، میتوان معماری یک ربات هوشمند را به پنج بخش اصلی تقسیم کرد.
۱. حسگرها؛ دریافت اطلاعات از محیط
اولین مرحله در یک سامانه هوش مصنوعی فیزیکی، دریافت اطلاعات از محیط است. بسته به نوع ربات، ممکن است از حسگرهای مختلفی استفاده شود.
| نوع حسگر | اطلاعات دریافتی |
| دوربین RGB | رنگ، تصویر و ویژگیهای ظاهری اجسام |
| دوربین عمقسنج | فاصله و اطلاعات سهبعدی محیط |
| LiDAR | فاصله و موقعیت موانع |
| IMU | شتاب و سرعت زاویهای |
| انکودر | موقعیت و سرعت محور موتور |
| حسگر نیرو و گشتاور | نیروهای واردشده به ربات |
| حسگر لمسی | تماس و تغییرات فشار در سطح تماس |
این حسگرها دادههای خام تولید میکنند و پردازنده باید از ترکیب آنها اطلاعات مفیدی درباره وضعیت ربات و محیط استخراج کند. برای مثال، دوربین ممکن است موقعیت تقریبی یک جسم را مشخص کند، اما برای برداشتن آن با نیروی مناسب، اطلاعات حسگر لمسی و انکودر نیز میتواند ضروری باشد.
۲. پردازنده هوش مصنوعی؛ درک محیط و تصمیمگیری
دادههای دریافتی از حسگرها باید پردازش شوند. در بعضی سامانهها، این پردازش با استفاده از CPU انجام میشود. در کاربردهای پیچیدهتر ممکن است از GPU یا شتابدهنده اختصاصی هوش مصنوعی استفاده شود. یکی از انواع این شتابدهندهها، Neural Processing Unit یا NPU است. NPU برای اجرای برخی عملیات پرکاربرد شبکههای عصبی، مانند ضرب ماتریسها و محاسبات مرتبط با لایههای مدل، بهینهسازی میشود.
استفاده از NPU میتواند در شرایط مناسب، مصرف انرژی یا زمان اجرای مدل را نسبت به اجرای همان مدل روی CPU کاهش دهد. البته عملکرد واقعی به معماری NPU، نوع مدل، دقت محاسباتی، پهنای باند حافظه و پشتیبانی نرمافزاری بستگی دارد.
برای مثال، یک ربات میتواند از مدل بینایی ماشین برای شناسایی قطعات روی میز استفاده کند و سپس موقعیت مناسب گرفتن آنها را تعیین کند.
۳. میکروکنترلر بلادرنگ؛ اجرای دقیق فرمانها
یکی از مهمترین تفاوتهای Physical AI با بسیاری از کاربردهای معمول هوش مصنوعی، نیاز به کنترل بلادرنگ است. فرض کنید پردازنده هوش مصنوعی تشخیص داده که بازوی ربات باید ۱۰ سانتیمتر حرکت کند. این تصمیم هنوز به معنی حرکت واقعی بازو نیست.
یک کنترلر باید فرمان موردنظر را به سیگنالهای مناسب برای موتور تبدیل کند و با استفاده از اطلاعات انکودر، حرکت را کنترل کند. این کار معمولاً توسط میکروکنترلر یا پردازنده بلادرنگ انجام میشود. در بسیاری از کاربردها، حلقه کنترل موتور باید با دوره زمانی مشخص و قابل پیشبینی اجرا شود. برای مثال، اگر دوره اجرای حلقه کنترل یک میلیثانیه باشد، کنترلر باید بتواند وظایف ضروری را در هر چرخه زمانی انجام دهد. این مقدار فقط یک مثال آموزشی است و دوره واقعی حلقه کنترل به نوع موتور، طراحی سیستم و نیازهای عملکردی بستگی دارد.
نکته مهم: سرعت بالای CPU بهتنهایی عملکرد بلادرنگ را تضمین نمیکند. زمانبندی وقفهها، دسترسی به حافظه، معماری نرمافزار و سیستمعامل نیز اهمیت دارند.
۴. الکترونیک قدرت؛ تبدیل فرمان به حرکت
پس از محاسبه فرمان کنترلی، نوبت به مدارهای قدرت میرسد. در یک ربات، پردازنده نمیتواند مستقیماً توان لازم برای راهاندازی موتورهای بزرگ را تأمین کند. به همین دلیل، از مدارهای واسط مانند گیتدرایورها، اینورترها و درایوهای موتور استفاده میشود.
این مدارها معمولاً شامل قطعاتی مانند MOSFET، سنسور جریان، مدار حفاظت و منابع تغذیه هستند. برای مثال، در کنترل یک موتور سهفاز، اینورتر میتواند با استفاده از شش کلید قدرت، ولتاژ موردنیاز سیمپیچهای موتور را تولید کند.
میکروکنترلر با تنظیم سیگنالهای PWM، رفتار کلیدهای قدرت را کنترل میکند. در نتیجه، عملکرد نهایی ربات به هماهنگی میان الگوریتم هوش مصنوعی، کنترلر بلادرنگ و مدار قدرت وابسته است.
۵. ارتباطات؛ هماهنگی بخشهای مختلف سیستم
یک ربات پیشرفته ممکن است چند پردازنده، دهها حسگر و تعداد زیادی عملگر داشته باشد. این اجزا باید بتوانند اطلاعات را با یکدیگر تبادل کنند.
بسته به معماری، فناوریهایی مانند SPI، I²C، CAN، Ethernet و EtherCAT میتوانند برای ارتباط میان بخشهای مختلف استفاده شوند. برای مثال، یک کنترلر مرکزی ممکن است فرمانهای حرکتی را از طریق EtherCAT به درایوهای سرووموتور ارسال کند.
در این حالت، هماهنگی زمانی و تأخیر ارتباط اهمیت زیادی دارند. انتخاب پروتکل ارتباطی باید بر اساس حجم داده، فاصله، نویز محیط، الزامات زمانی و قابلیت اطمینان انجام شود.
تفاوت CPU، GPU، NPU و MCU در یک ربات هوشمند
یکی از پرسشهای مهم در طراحی Physical AI این است که هر بخش از سیستم باید روی چه نوع پردازندهای اجرا شود.
| نوع پردازنده | کاربرد متداول |
| CPU | اجرای سیستمعامل، مدیریت برنامهها و پردازش عمومی |
| GPU | پردازش موازی سنگین و برخی مدلهای هوش مصنوعی |
| NPU | شتابدهی استنتاج شبکههای عصبی |
| MCU | کنترل حسگرها، مدیریت تجهیزات جانبی و اجرای حلقههای کنترلی |
| پردازنده بلادرنگ | اجرای وظایف حساس به زمان با رفتار قابل پیشبینی |
در عمل، مرز این وظایف کاملاً ثابت نیست. بعضی MCUها دارای شتابدهنده هوش مصنوعی هستند و بعضی SoCها نیز هستههای بلادرنگ و پردازندههای عمومی را در یک تراشه ترکیب میکنند. نکته مهم، انتخاب معماری متناسب با نیاز سیستم است.
برای مثال، استفاده از یک پردازنده بسیار قدرتمند برای تمام وظایف ممکن است از نظر هزینه، مصرف انرژی یا تضمین زمان پاسخ انتخاب مناسبی نباشد.
در مقابل، تقسیم وظایف میان پردازنده هوش مصنوعی و کنترلر بلادرنگ میتواند طراحی سیستم را انعطافپذیرتر کند.
چرا Edge AI در Physical AI اهمیت دارد؟
در سامانههای متصل به فضای ابری، بخشی از اطلاعات به سرور ارسال میشود و نتیجه پردازش به دستگاه بازمیگردد. این معماری برای بسیاری از کاربردها مناسب است؛ اما در رباتیک و کنترل حرکت، همیشه نمیتوان منتظر پاسخ سرور ماند. فرض کنید یک ربات متحرک در حال حرکت است و ناگهان مانعی در مسیر آن ظاهر میشود. اگر تصمیمگیری وابسته به ارسال داده از طریق اینترنت باشد، تأخیر ارتباط یا قطع شبکه میتواند عملکرد سامانه را مختل کند.
در معماری Edge AI، مدل هوش مصنوعی مستقیماً روی سختافزار نزدیک به حسگر یا داخل دستگاه اجرا میشود. این رویکرد چند مزیت بالقوه دارد:
- کاهش وابستگی تصمیمهای حساس به ارتباط اینترنت
- کاهش تأخیر انتقال داده
- امکان پردازش محلی اطلاعات حسگر
- کاهش حجم داده ارسالی به شبکه
- افزایش استقلال عملکرد دستگاه در شرایط قطع ارتباط
البته اجرای مدل روی دستگاه نیز محدودیتهایی دارد. پردازنده باید حافظه و توان محاسباتی کافی داشته باشد و مصرف انرژی آن با ظرفیت سیستم سازگار باشد. به همین دلیل، انتخاب میان MCU، NPU، GPU و پردازش ابری یکی از تصمیمهای مهم در طراحی Physical AI است.
آموزش ربات در محیط مجازی؛ Sim-to-Real چیست؟
یکی از موضوعات مهم مطرحشده در رویدادهای electronica 2026، استفاده از شبیهسازی برای آموزش رباتهاست. آموزش یک ربات در محیط واقعی ممکن است زمانبر و پرهزینه باشد. برای مثال، اگر قرار باشد یک ربات تعادل خود را یاد بگیرد، ممکن است در مراحل اولیه بارها سقوط کند. این اتفاق در محیط واقعی میتواند به سختافزار آسیب برساند.
یکی از راهکارها، استفاده از محیط شبیهسازی فیزیکی است. در این روش، مدل مجازی ربات در نرمافزاری مانند MuJoCo ساخته میشود و الگوریتم یادگیری، رفتار مناسب را در محیط شبیهسازی تمرین میکند. سپس تلاش میشود مدل آموزشدیده به ربات واقعی منتقل شود.
به این فرآیند Simulation-to-Reality یا Sim-to-Real گفته میشود.
یادگیری تقویتی چه نقشی دارد؟
در یادگیری تقویتی یا Reinforcement Learning، یک عامل هوشمند با محیط تعامل میکند و بر اساس نتیجه اقدامات خود، سیاست تصمیمگیری را بهبود میدهد. برای مثال، در مسئله حفظ تعادل یک ربات دوچرخ، عامل میتواند با دریافت زاویه و سرعت زاویهای، فرمان مناسب برای موتورها را انتخاب کند.
هدف آموزش این است که ربات بتواند تعادل خود را در شرایط مختلف حفظ کند.
در کارگاه «Reinforcement Learning for Robotics» نمایشگاه electronica 2026، آموزش یک ربات کوچک چرخدار با استفاده از شبیهساز MuJoCo، زبان Python و الگوریتم Proximal Policy Optimization یا PPO در برنامه قرار گرفته است.
مشکل Sim-to-Real Gap چیست؟
یکی از چالشهای مهم این روش، تفاوت میان محیط شبیهسازی و دنیای واقعی است. در شبیهسازی ممکن است اصطکاک، جرم، لقی مکانیکی یا رفتار موتور با دقت کامل مدل نشده باشد. همچنین حسگرهای واقعی دارای نویز و خطای اندازهگیری هستند.
در نتیجه، الگوریتمی که در محیط مجازی عملکرد مناسبی دارد، ممکن است روی ربات واقعی همان نتیجه را ارائه نکند. برای کاهش این اختلاف میتوان از روشهایی مانند Domain Randomization استفاده کرد.
در این روش، بعضی پارامترهای محیط شبیهسازی مانند اصطکاک، جرم، تأخیر و نویز در محدوده مشخص تغییر داده میشوند تا الگوریتم در برابر شرایط متفاوت مقاومتر شود. با این حال، انتقال موفق مدل از شبیهسازی به سختافزار واقعی همچنان نیازمند آزمون و اعتبارسنجی است.
نمایش Physical AI در electronica 2026
در نمایشگاه امسال، چند برنامه و نمایش فنی به موضوع Physical AI اختصاص یافته است.
نمایش کاربردهای رباتیک توسط Infineon
اینفینیون اعلام کرده که در غرفه خود کاربردهایی از هوش مصنوعی فیزیکی را در محیط صنعتی به نمایش میگذارد. یکی از موضوعات موردتوجه این شرکت، کنترل دقیق دست رباتیک است؛ سامانهای که به ترکیب حسگرهای دقیق، پردازش داده و کنترل حرکت نیاز دارد.
اینفینیون همچنین راهکارهایی برای پردازش Edge AI، امنیت سختافزاری و کنترل توان در ماشینهای هوشمند معرفی کرده است.
بخش Edge Lab LIVE
یکی از بخشهای ویژه electronica 2026، فضای Edge Lab LIVE در سالن C5 است. این بخش با تمرکز بر سیستمهای امبدد، Edge AI و توسعه عملی تجهیزات هوشمند برگزار میشود. بر اساس برنامه رسمی، این بخش شامل بیش از ۱۵ کارگاه تعاملی، بیش از ۲۰ نمایش عملی و نشستهای فنی مختلف است.
از موضوعات مطرحشده میتوان به موارد زیر اشاره کرد:
- آموزش یادگیری تقویتی برای رباتها
- اجرای مدلهای Edge AI روی بردهای توسعه
- استفاده از شتابدهندههای هوش مصنوعی
- انتخاب محل اجرای مدل میان MCU، NPU و Cloud
- توسعه تجهیزات هوشمند مبتنی بر نرمافزارهای متنباز
- امنیت تجهیزات متصل و سامانههای امبدد
تمرکز بر Chiplet و معماری پردازندهها
در برنامه ۱۲ نوامبر نمایشگاه، نشستهایی درباره نقش Chipletها در پردازشهای خودرویی و رباتیکی نیز قرار دارد. Chiplet به تراشه کوچکتری گفته میشود که میتواند همراه با تراشههای دیگر در یک بستهبندی پیشرفته یکپارچه شود.
این رویکرد به طراحان اجازه میدهد بخشهای پردازشی، ارتباطی و سایر عملکردها را در قالب اجزای نیمهرسانای مجزا طراحی و سپس ترکیب کنند. در برخی معماریها، این روش میتواند انعطافپذیری بیشتری برای توسعه سامانههای پیچیده فراهم کند.
البته استفاده از Chiplet چالشهایی مانند ارتباط بین تراشهها، بستهبندی پیشرفته، مدیریت حرارت و آزمون را نیز به همراه دارد.
چالش اصلی Physical AI فقط قدرت پردازش نیست
در سالهای اخیر، هنگام مقایسه سختافزارهای هوش مصنوعی معمولاً شاخصهایی مانند TOPS موردتوجه قرار گرفتهاند. TOPS به تعداد تریلیون عملیات در ثانیه اشاره دارد و برای توصیف توان محاسباتی بعضی شتابدهندهها استفاده میشود.
اما در یک ربات، TOPS بهتنهایی معیار کافی برای ارزیابی عملکرد نیست. برای مثال، دو پردازنده ممکن است توان محاسباتی اعلامشده مشابهی داشته باشند، اما زمان اجرای یک مدل روی آنها متفاوت باشد.
این اختلاف میتواند ناشی از معماری حافظه، پشتیبانی نرمافزاری، دقت محاسباتی و نحوه انتقال داده باشد. علاوه بر آن، در یک سامانه فیزیکی باید موارد زیر نیز بررسی شوند:
- تأخیر انتهابهانتها: مدت زمانی که از دریافت اطلاعات حسگر تا اجرای فرمان فیزیکی سپری میشود.
- قابلیت پیشبینی زمانی: توانایی سیستم در انجام وظایف حساس در بازه زمانی تعیینشده.
- مصرف انرژی: توان موردنیاز پردازنده، حسگرها و عملگرها.
- مدیریت حرارتی: دفع گرمای تولیدشده در پردازندهها و مدارهای قدرت.
- ایمنی عملکردی: جلوگیری از ایجاد وضعیت خطرناک در صورت خرابی یا عملکرد اشتباه.
- امنیت سایبری: جلوگیری از دسترسی غیرمجاز و دستکاری فرمانها یا نرمافزار سیستم.
به همین دلیل، یک سامانه Physical AI موفق باید بهعنوان یک مجموعه کامل سختافزار و نرمافزار ارزیابی شود.
آیا رباتهای انساننما بهزودی وارد تمام کارخانهها میشوند؟
با وجود افزایش توجه به Physical AI، نباید نمایشهای آزمایشگاهی و نمونههای اولیه را با استقرار گسترده صنعتی یکسان دانست. رباتهای انساننما هنوز با چالشهایی مانند مصرف انرژی، هزینه، قابلیت اطمینان، کنترل تعادل و ایمنی تعامل با انسان مواجهاند.
همچنین در بسیاری از خطوط تولید، یک ربات صنعتی ثابت یا سامانه اتوماسیون اختصاصی ممکن است اقتصادیتر و قابلاعتمادتر از یک ربات انساننما باشد. بنابراین آینده Physical AI الزاماً به معنی جایگزینی تمام تجهیزات صنعتی با رباتهای انساننما نیست.
بخش مهمی از این فناوری میتواند در ماشینآلات موجود، رباتهای متحرک، بازوهای صنعتی و سامانههای کنترل هوشمند استفاده شود. گزارش رویترز نیز تأکید میکند که بسیاری از پروژههای فعلی هنوز در مرحله آزمایش کارخانهای قرار دارند.
این تحول چه اهمیتی برای مهندسان الکترونیک دارد؟
یکی از پیامهای مهم electronica 2026 آن است که توسعه هوش مصنوعی فیزیکی به تخصصهای متنوع مهندسی نیاز دارد. برای مثال، در طراحی یک دست رباتیک هوشمند، تنها انتخاب پردازنده هوش مصنوعی کافی نیست. طراح باید درباره حسگرهای لمسی، مدارهای اندازهگیری، ارتباطات دیجیتال، کنترل موتور، طراحی PCB، مدیریت توان و ایمنی سیستم نیز تصمیم بگیرد.
در چنین پروژههایی، حوزههایی مانند طراحی امبدد، الکترونیک قدرت، پردازش سیگنال و برنامهنویسی بلادرنگ در کنار یادگیری ماشین قرار میگیرند. برای مهندسانی که در زمینه STM32، ESP32، FPGA، کنترل موتور یا طراحی برد فعالیت میکنند، Physical AI میتواند حوزهای برای ترکیب مهارتهای موجود با فناوریهای جدید باشد. به عنوان یک مسیر آموزشی، ساخت یک ربات کوچک با انکودر، IMU، کنترلر موتور و یک مدل سبک تشخیص وضعیت میتواند نقطه شروع مناسبی برای آشنایی عملی با این معماری باشد.
جمعبندی
نمایشگاه electronica 2026 نشان میدهد که هوش مصنوعی در حال گسترش از پردازش اطلاعات دیجیتال به سمت تعامل مستقیم با محیط واقعی است.
تأکید مدیران Infineon، STMicroelectronics و NXP بر Physical AI نیز نشاندهنده اهمیت این حوزه برای صنعت نیمهرسانا و تجهیزات صنعتی است.
با این حال، توسعه رباتهای هوشمند فقط به افزایش توان پردازش شبکههای عصبی وابسته نیست. حسگرهای دقیق، کنترل بلادرنگ، مدارهای قدرت، ارتباطات قابلاعتماد و طراحی ایمن همگی نقش تعیینکنندهای دارند.
نکته مهم برای مهندسان الکترونیک این است که هوش مصنوعی فیزیکی نقطه اتصال میان AI و مهندسی سختافزار است؛ جایی که تصمیمهای نرمافزاری باید با محدودیتها و قوانین دنیای واقعی هماهنگ شوند.
با افزایش سرمایهگذاری و توسعه ابزارهای سختافزاری و نرمافزاری، انتظار میرود کاربردهای بیشتری از Physical AI در رباتیک، اتوماسیون صنعتی و سامانههای هوشمند ظاهر شوند؛ هرچند میزان موفقیت آنها به آزمون عملی، قابلیت اطمینان و توجیه اقتصادی وابسته خواهد بود.
منابع و مراجع
- خبر رویترز درباره دیدگاه مدیران Infineon، ST و NXP پیرامون Physical AI – ۱۰ نوامبر ۲۰۲۶
- وبسایت رسمی electronica 2026؛ هوش مصنوعی در صنعت الکترونیک
- اطلاعیه رسمی Infineon درباره فناوریهای Physical AI در electronica 2026
- معرفی رسمی بخش Edge Lab LIVE در نمایشگاه
- برنامه نشستهای فنی electronica در ۱۲ نوامبر ۲۰۲۶
- برنامه کارگاههای عملی Edge AI و یادگیری تقویتی در electronica 2026
- بررسی برنامه Edge Lab LIVE در EE World Online


پالت | بازار خرید و فروش قطعات الکترونیک
قطعات اضافه و بدون استفاده همیشه یکی از سربارههای شرکتها و طراحان حوزه برق و الکترونیک بوده و هست. پالت سامانهای است که بصورت تخصصی اجازه خرید و فروش قطعات مازاد الکترونیک را فراهم میکند. فروش در پالت
آیسی | موتور جستجوی قطعات الکترونیک
سامانه آی سی سیسوگ (Isee) قابلیتی جدید و کاربردی از سیسوگ است. در این سامانه سعی شده است که جستجو، انتخاب و خرید مناسب تر قطعات برای کاربران تسهیل شود. جستجو در آیسی
سیسوگشاپ | فروشگاه محصولات Quectel
فروشگاه سیسوگ مجموعه ای متمرکز بر تکنولوژی های مبتنی بر IOT و ماژول های M2M نظیر GSM، GPS، LTE، NB-IOT، WiFi، BT و ... جایی که با تعامل فنی و سازنده، بهترین راهکارها انتخاب می شوند. برو به فروشگاه سیسوگ
سیسوگ فروم | محلی برای پاسخ پرسشهای شما
دغدغه همیشگی فعالان تخصصی هر حوزه وجود بستری برای گفتگو و پرسش و پاسخ است. سیسوگ فروم یک انجمن آنلاین است که بصورت تخصصی امکان بحث، گفتگو و پرسش و پاسخ در حوزه الکترونیک را فراهم میکند. پرسش در سیسوگ فرم
سیکار | اولین مرجع متن باز ECU در ایران
بررسی و ارائه اطلاعات مربوط به ECU (واحد کنترل الکترونیکی) و نرمافزارهای متن باز مرتبط با آن برو به سیکار
سیسوگ با افتخار فضایی برای اشتراک گذاری دانش شماست. برای ما مقاله بنویسید.